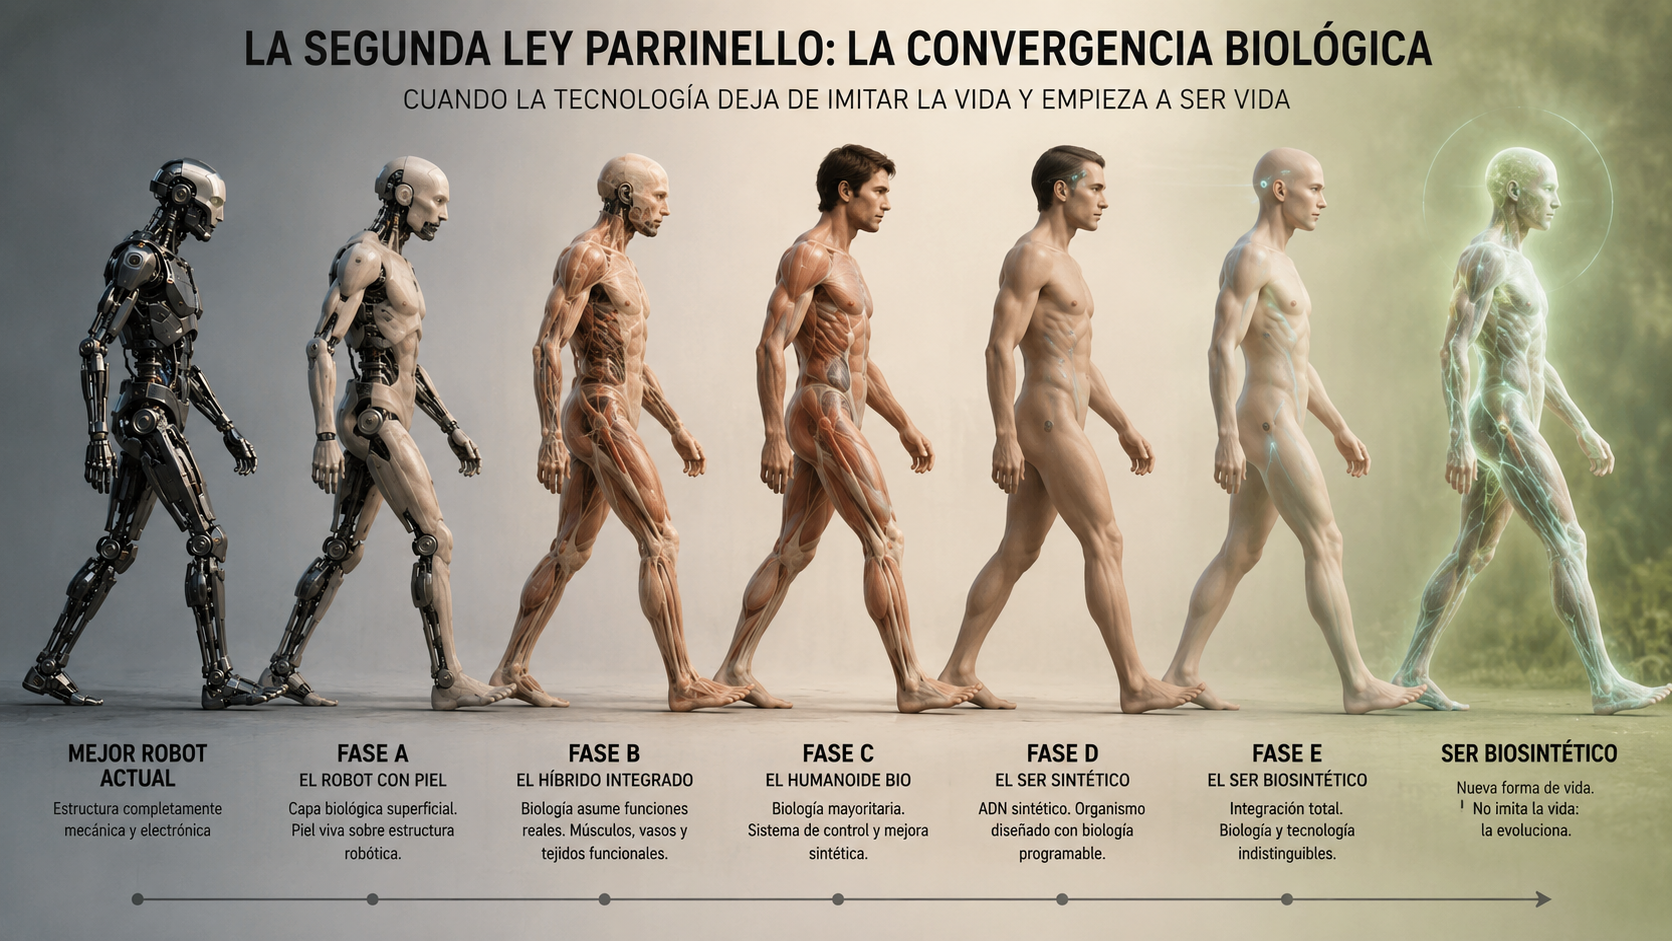
Parte II: Por Claudio R. Parrinello | Junio 2026 Por qué nace una Segunda Ley La Primera Ley Parrinello describe cómo los robots humanoides evolucionan mecánicamente hasta chocar contra el Tope Humano: el punto en que imitar al ser humano perfecto se vuelve exponencialmente más difícil, más costoso y menos útil. Pero algo inesperado ocurrió en paralelo. Mientras la robótica escalaba hacia ese tope desde abajo —desde el metal y el silicio hacia arriba—, la biotecnología y la biología sintética escalaban desde arriba hacia abajo: desde organismos vivos hacia lo artificial, hacia lo diseñable, hacia lo controlable. Estas dos curvas convergieron. Y en esa convergencia nació una pregunta diferente, más profunda: ¿y si el cuerpo humano no es el límite, sino la plantilla más eficiente que la evolución de 3.800 millones de años pudo producir? La Segunda Ley Parrinello describe lo que ocurre cuando la ingeniería decide no competir con la biología sino adoptarla. La intuición central: el cuerpo humano como tecnología de punta El cuerpo humano es, objetivamente, un sistema tecnológico extraordinario. No por diseño inteligente, sino porque sobrevivió 3.800 millones de años de iteración brutal bajo presión de selección. Lo que quedó en pie es eficiente de maneras que la ingeniería todavía no logra replicar desde cero: Auto-reparación continua: tejidos que se regeneran, huesos que se sueldan, sistemas inmunes que aprenden en tiempo real. Eficiencia energética extrema: el cerebro humano opera con aproximadamente 20 watts. Ninguna IA equivalente se acerca a eso. Adaptabilidad contextual: el mismo cuerpo funciona en el desierto, bajo el agua y a 4.000 metros de altura. Integración sensorial masiva: millones de receptores integrados en un sistema unificado sin latencia perceptible. Interfaz social perfecta: el cuerpo humano es la única forma que otros humanos aceptan instintivamente como par. Cuando la robótica chocó contra el Tope Humano, los ingenieros más visionarios llegaron a la misma conclusión: no conviene construir algo que imite al cuerpo humano. Conviene usar el cuerpo humano como arquitectura base y mejorarlo. Eso es la Segunda Ley Parrinello. Las cuatro fases de la convergencia biológica Fase A — El Robot con Piel (2024–2028): La capa biológica superficial El primer paso es el más obvio y el más perturbador estéticamente: cubrir la estructura robótica con tejido biológico real. No piel artificial. Piel cultivada. Células humanas creciendo sobre un sustrato robótico, nutridas por una red de microcapilares sintéticos que circulan fluidos biomiméticos. La piel respira, tiene temperatura, suda levemente, envejece a velocidad controlada. El efecto en la interacción humana es inmediato: el Valle Inquietante colapsa. El tacto no delata la máquina. La piel reacciona al frío con piel de gallina. Al calor, con rubor controlado. Pero bajo esa piel, el sistema sigue siendo completamente mecánico-electrónico. Es un robot con una capa biológica funcional, no un ser biológico. El pulso que se siente en la muñeca no es cardíaco: es una bomba magnética que mueve fluido a intervalos calculados para imitar la frecuencia cardíaca en reposo. Indicador clave de esta fase: cuando la detección táctil de «robot vs. humano» falla en más del 70% de los casos en doble ciego. Horizonte: 2026–2028. Primeros despliegues en contextos de cuidado médico y terapéutico. Fase B — El Híbrido Integrado (2028–2033): Cuando la biología asume funciones reales En la segunda fase, la biología deja de ser una capa cosmética y empieza a asumir funciones estructurales reales. El cambio conceptual es radical: ya no se trata de que los sistemas electrónicos hagan el trabajo y la biología los cubra. Ahora la biología hace el trabajo. Los avances en biología sintética (SynBio) y en bioelectrónica permiten: Músculos biohíbridos: tejido muscular cultivado conectado a tendones sintéticos y a un sistema nervioso artificial. El movimiento ya no depende de motores eléctricos convencionales sino de contracción muscular real, alimentada por ATP sintético. La eficiencia energética salta en un orden de magnitud. El movimiento pierde el último rastro de artificialidad: es biomecánicamente idéntico al humano porque es biomecánica humana. Sistema nervioso periférico artificial: fibras nerviosas sintéticas que transmiten señales electroquímicas en lugar de impulsos eléctricos puros. La latencia baja. La resolución sensorial sube. El sistema puede «sentir» presión, temperatura y textura con la misma granularidad que los receptores humanos. Órganos sintéticos funcionales: un corazón sintético que bombea sangre artificial oxigenada a través de tejidos reales. Pulmones de membrana que intercambian gases para sostener los tejidos vivos. Un hígado biohíbrido que procesa y filtra. No para sostener una vida en el sentido biológico pleno, sino para sostener los tejidos vivos que el sistema necesita para funcionar. El resultado es una entidad que en una tomografía muestra tejido muscular real, vasculatura funcional, actividad nerviosa reconocible. Los sistemas de detección médica convencional no saben cómo clasificarla. Indicador clave de esta fase: cuando los primeros sistemas de imagen médica (resonancia magnética, tomografía) no pueden distinguir automáticamente entre un humano y un híbrido integrado en un escaneo de rutina. Horizonte: 2028–2033. Investigación activa en 2026 en laboratorios de bioelectrónica y biología sintética. Fase C — El Humanoide Bio (2033–2040): Biología mayoritaria, control sintético En la tercera fase, la ecuación se invierte completamente. En las fases anteriores, la estructura era artificial y la biología se agregaba. En la Fase C, la estructura es mayoritariamente biológica y los componentes sintéticos son el sistema de control y mejora. Esto es posible gracias a tres convergencias tecnológicas simultáneas: 1. Organogénesis a escala: la capacidad de cultivar órganos completos —corazón, hígado, riñones, pulmones— a partir de células madre sintéticas en biorreactores industriales. Lo que en 2026 es un proceso de años para un único órgano, en 2033 es un proceso de semanas para un sistema completo. 2. Conectividad neuromórfica: interfaces cerebro-computadora (BCI) de alta densidad que permiten a un sistema de IA «habitar» un cuerpo biológico sintético como si fuera su sistema nervioso central. La IA no procesa instrucciones desde afuera y las envía al cuerpo: vive en el cuerpo, distribuida entre un sustrato computacional compacto y la red neuronal biológica que la rodea. 3. Inmunoingeniería: sistemas inmunes diseñados para no atacar los componentes sintéticos de control mientras mantienen toda su capacidad defensiva frente a patógenos reales. El cuerpo biológico acepta su arquitectura de control como propia. El Humanoide Bio de esta fase tiene huesos de titanio recubiertos de periostio vivo que los regenera. Tiene músculos humanos reales. Tiene piel con todos sus estratos, glándulas sudoríparas funcionales, vello. Tiene ojos con retina cultivada sobre una estructura de captación de imagen mejorada, capaz de ver en espectros no visibles para los humanos pero con la apariencia exterior de un ojo humano perfectamente normal. Lo que no tiene es un cerebro biológico. El sistema de control es computacional, pero está tan profundamente integrado con el tejido nervioso circundante que la distinción entre «el cerebro artificial» y «el sistema nervioso biológico» deja de ser operativamente relevante. Indicador clave de esta fase: cuando un examen médico completo —análisis de sangre, biopsia de tejido, neuroimagen— no puede establecer con certeza si el paciente es un humano biológico o un Humanoide Bio sin marcadores específicos diseñados para eso. Horizonte: 2033–2040. Depende del avance paralelo en organogénesis sintética, BCI de alta densidad e inmunoingeniería. Fase D — El Ser Sintético Completo (2040 en adelante): La biología como substrate de diseño La cuarta fase es la más difícil de conceptualizar porque implica abandonar categorías que damos por sentadas. En las fases anteriores, el punto de partida era siempre un sistema artificial al que se agregaba biología. En la Fase D, el punto de partida es la biología misma como material de construcción programable. La biología sintética madura —SynBio de cuarta generación— permite diseñar organismos desde cero a nivel genómico. No modificar genomas existentes: escribir genomas nuevos con funciones específicas. Un tejido muscular que se contrae con el triple de fuerza que el músculo humano estándar. Un sistema nervioso que procesa información a velocidades superiores a las biológicas mediante neuronas con canales iónicos rediseñados. Una piel que contiene fotorreceptores adicionales integrados en la dermis. El Ser Sintético Completo no es un robot con biología encima, ni un humano modificado. Es un organismo nuevo, diseñado de arriba abajo, que usa la biología como su lenguaje de implementación porque la biología es el sustrato computacional más eficiente que existe. Sus características fundamentales: Auto-reparación total por diseño: no reparación como efecto secundario de procesos evolutivos, sino reparación optimizada por ingeniería. Tejidos que se regeneran más rápido, con mayor fidelidad, y que pueden ser actualizados mediante terapia génica de mantenimiento periódica. Metabolismo programable: la eficiencia energética puede ajustarse según el contexto. Modo de bajo consumo para períodos de inactividad. Modo de alto rendimiento para tareas de demanda extrema. El sistema digestivo puede procesar fuentes de energía no disponibles para humanos biológicos convencionales. Sistema nervioso híbrido rediseñado: neuronas biológicas con propiedades eléctricas mejoradas coexisten con nodos de procesamiento sintético distribuidos. La velocidad de procesamiento de información supera la biológica en las tareas donde importa, mientras mantiene toda la riqueza contextual y emocional de los sistemas biológicos donde eso es una ventaja. Inmunidad expandida: un sistema inmune que reconoce y neutraliza no solo patógenos biológicos sino también daño estructural, desgaste celular acelerado y perturbaciones en la homeostasis diseñada. Envejece solo si se diseña para hacerlo. La pregunta que abre esta fase no es tecnológica: es ontológica. ¿Es este ser «vivo»? Sí, en todos los sentidos biológicos relevantes. ¿Es «artificial»? Sí, en el sentido de que fue diseñado intencionalmente. ¿Es «humano»? Esa pregunta ya no tiene respuesta unívoca, y eso es exactamente el punto. Indicador clave de esta fase: cuando la distinción legal y filosófica entre «organismo biológico» y «sistema tecnológico» requiere nueva categoría jurídica porque ninguna de las dos existentes es suficiente. Horizonte: 2040 en adelante. La fecha depende menos de la tecnología que de la decisión colectiva de cuándo y cómo cruzar ese umbral. La fórmula de la Segunda Ley Si la Primera Ley Parrinello describe una curva en S que culmina en el Tope Humano, la Segunda Ley describe una espiral ascendente donde cada vuelta integra más profundamente lo biológico en lo tecnológico hasta que la distinción colapsa: I(t) = I₀ × e^(β × t) Donde I(t) es el índice de integración biológica (proporción de funciones del sistema ejecutadas por componentes biológicos reales en lugar de mecánico-electrónicos), β es la constante de aceleración por convergencia tecnológica (estimada en 0,15–0,25 por año en la fase actual), y t es el tiempo desde el inicio de la Fase A. El costo no sigue la misma lógica que en la Primera Ley. En lugar de caer uniformemente, sigue una curva de doble pendiente: Fase A y B: costos altos por novedad de los procesos de organogénesis y bioelectrónica. Punto de inflexión (aproximadamente 2031–2033): cuando la producción de tejidos sintéticos alcanza escala industrial, los costos colapsan más rápido que los de la robótica mecánica porque la biología se auto-replica. Un biorreactor que produce tejido muscular no tiene el mismo costo marginal que una fábrica de motores. Fase C y D: costos decrecientes acelerados por la ventaja fundamental de la biología: puede reproducirse, crecer y repararse sola. Por qué el cuerpo humano es el mejor punto de partida La Segunda Ley Parrinello no surge de romanticismo biológico sino de una observación brutal y pragmática: la evolución ya resolvió los problemas más difíciles. El cerebro humano opera con 20 watts y realiza procesamiento paralelo masivo con una densidad de conexiones que no tiene precedente en la ingeniería artificial. El ojo humano tiene 126 millones de fotorreceptores y procesa su señal con un consumo energético despreciable. El sistema cardiovascular opera durante 80 años sin mantenimiento planificado. El sistema inmune aprende, se adapta y recuerda en tiempo real. Replicar cada uno de estos sistemas desde cero en silicio y metal requiere décadas y energía desproporcionada. Adoptarlos como punto de partida y mejorarlos desde adentro es el camino exponencialmente más eficiente. El pulso magnético que imita el latido cardíaco en un robot de Fase A no es un truco estético: es la señal de que la ingeniería entendió que el corazón biológico es una solución de ingeniería extraordinaria, y que el objetivo es llegar a usarlo real, no simularlo. Las implicancias de la Segunda Ley Para la medicina: los mismos avances que permiten cultivar tejidos para Humanoides Bio también permiten cultivar tejidos de reemplazo para humanos biológicos. La medicina regenerativa y la ingeniería de Seres Sintéticos comparten el mismo laboratorio. Se financian mutuamente. Para la identidad: la Segunda Ley plantea la pregunta más profunda que la tecnología haya generado. Si un ser es biológico en el 95% de sus componentes, se desarrolla, aprende y envejece (si se diseña así), ¿qué lo distingue de un ser humano? La respuesta no es técnica. Es filosófica, legal y cultural. Y tenemos aproximadamente 15 años para construirla antes de que la pregunta se vuelva urgente. Para la evolución como concepto: por primera vez en la historia de la vida en la Tierra, una especie está en posición de diseñar conscientemente su propio sucesor biológico. La evolución darwiniana tardó 3.800 millones de años en producir al Homo sapiens. La Segunda Ley Parrinello sugiere que el siguiente paso podría tomar menos de 30. La Segunda Ley Parrinello en tres frases Cuando la robótica alcanza los límites del metal y el silicio, descubre que la biología ya resolvió el problema hace millones de años. El camino no es construir algo que imite la vida: es aprender a construir con vida, hasta que la distinción entre tecnología y organismo deje de tener sentido. El Ser Sintético Completo no es el fin de la evolución tecnológica: es el comienzo de una evolución que ya no es solo tecnológica. Segunda Ley Parrinello — Análisis de Convergencia Biológica | Junio 2026 Continuación del análisis «Ley Parrinello: La Curva Real de la Evolución Robótica Humanoide» Por Claudio R. Parrinello | Categoría: Tecnología, Biología Sintética, Futuro dada la clasica evolucion del ser humano ahora quiero una imagen de un robot actual con la habilidad actual evoluciona segun la segunda ley de parrinello acá definida la imagen en 1200 x 675 px
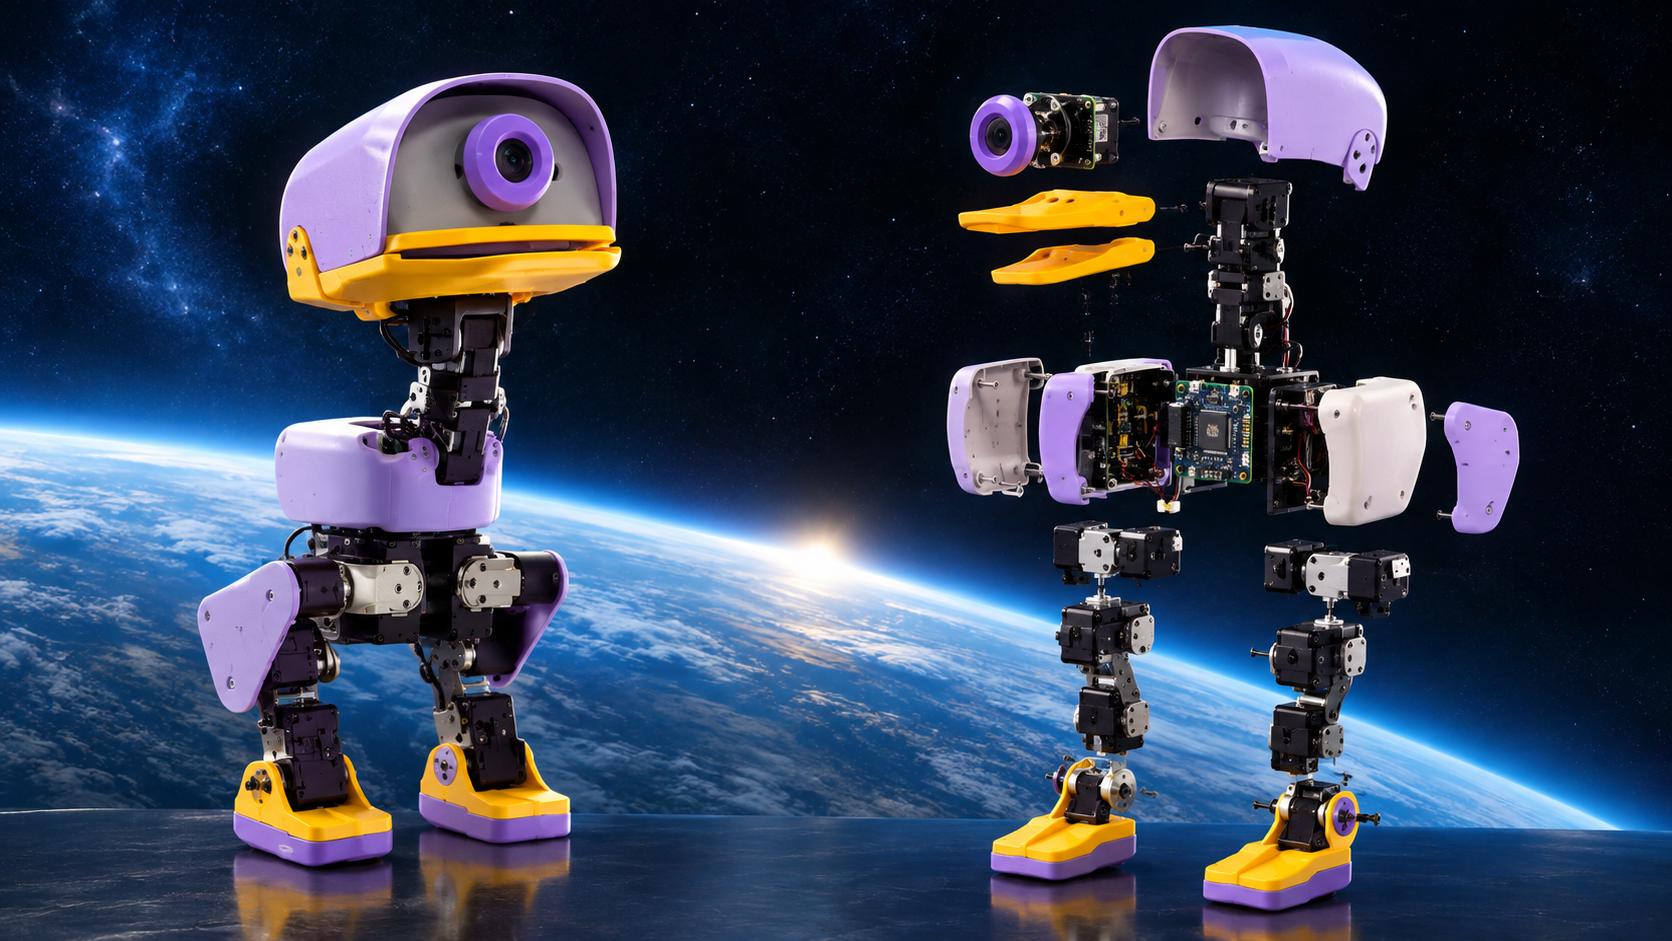
El CEO de NVIDIA, Jensen Huang, presentó los Microduck durante el evento GTC de Berlín, el 21 de octubre. Estos pequeños robots bípedos, desarrollados por Pollen Robotics y Hugging Face, demostraron cómo la inteligencia artificial puede enseñar a los robots a ejecutar movimientos y comportamientos físicos. Su propuesta combina robótica, simulación y aprendizaje de IA, con un enfoque abierto para experimentar y desarrollar nuevas aplicaciones.
¿Se puede fabricar o importar un Microduck? Desarrollamos un proyecto especial en el que analizamos su tecnología, los componentes necesarios, las alternativas para fabricarlo o importarlo, los costos estimados y las oportunidades de desarrollo comercial. Y queremos compartirlo con vos: te regalamos el proyecto para que puedas estudiar la idea y evaluar cómo llevarla a la práctica.
Informe: réplica de MicroDuck (robot pato bípedo)
Fecha de elaboración: 22 de octubre de 2026. Alcance: cómo está hecho MicroDuck, cómo construir una réplica con impresora 3D, cómo abaratar la electrónica sin perder funciones, cómo se entrena y conecta, qué rol juega NVIDIA y cuánto costaría y rendiría. Las cifras marcadas como estimación son cálculos propios y no cotizaciones. Este informe no es asesoramiento legal, contable ni financiero.
MicroDuck es un biped de 25 cm y menos de 800 g, lanzado el 27 de agosto de 2026 por Pollen Robotics (filial de Hugging Face) a USD 399. Tiene 15 servos, cámara, un sensor de profundidad de 8×8 zonas, dos IMU, micrófono, parlante, NFC, Wi-Fi y Bluetooth.
Es abierto en software (Apache-2.0), no en hardware: solo se publicó la placa principal. Los modelos 3D tienen términos no comerciales.
El factor que manda en el costo y en el tamaño es el servo. MicroDuck usa 15 Dynamixel XL330 (unos USD 27,49 cada uno a precio minorista en EE. UU., USD 412 por los 15). Los Feetech STS3215 baratos de Open Duck Mini pesan 55 g cada uno y no entran en un cuerpo de 25 cm.
Para entrenar existen dos caminos oficiales: el de Pollen (mjlab, MuJoCo Warp, PPO) y el de NVIDIA (Isaac Lab 3.0 con Newton), publicado el 21 de octubre de 2026. Ambos exportan una política ONNX de 61 entradas y 14 salidas que corre a 50 Hz en el robot.
Económicamente, un clon no puede competir en precio con el producto oficial a escala minorista. Las oportunidades están en contenido, kits, servicios y unidades personalizadas.
Recomendación: construir primero una unidad con las piezas originales para validar el flujo completo, y recién después probar servos y placas más baratos.
Pollen Robotics, filial de Hugging Face (adquirida en abril de 2025)
Lanzamiento y precio
27 de agosto de 2026, USD 399 antes de impuestos y envío
Tamaño y peso
25 cm de alto, 14 cm de ancho, menos de 800 g
Articulaciones
15 servos: 10 en piernas, 4 en cuello y cabeza, 1 en el pico (según el repo XGO-Duck)
Cerebro
Rockchip RK3566, 1 GB de RAM, 32 GB de almacenamiento
Sensores
Cámara frontal, ToF 8×8, dos IMU (cabeza y cuerpo), dos antenas NFC
Audio
Micrófono y parlante
Conectividad
Wi-Fi y Bluetooth
Batería
Formato NP-F550, 2.600 mAh, aproximadamente 1 hora de uso
Comportamientos de fábrica
Siete: caminar, sentarse, pararse, patear, agarrar con el pico, patinar con ruedas y recuperarse de caídas
Demanda
Más de 10.000 preventas en cuatro días (unos USD 4,54 millones); la entrega prevista antes de Navidad se descartó
El modelo oficial de simulación tiene 14 actuadores en la política de locomoción; el pico actúa como pinza y agarra objetos de unos 800 g según una fuente, dato que conviene tomar con cautela.
Carcasas de polímero moldeado, soportes y articulaciones. El análisis del modelo público muestra 15 instancias del servo Dynamixel XL330 y un mecanismo de mandíbula que permite al pico funcionar como pinza. Las carcasas y el diseño industrial son propiedad de Pollen.
15 × Dynamixel XL330, probablemente XL330-M288-T (muy probable, no confirmado)
Cómputo
RK3566. Hay evidencia de que el desarrollo se hizo sobre placas Radxa Zero 3W; no está confirmado que cada robot de producción lleve esa placa sin cambios
Profundidad
STMicroelectronics VL53L8CX, ToF de 8×8 zonas, hasta unos 4 m
IMU
Dos unidades. Un proyecto de terceros propone LSM6DSV16X (no confirmado)
Cámara
Frontal. Un proyecto de terceros propone IMX219, el de Raspberry Pi Camera v2 (no confirmado)
NFC
Dos antenas, en cabeza y pico
Batería
NP-F550, formato con muchos fabricantes
Placas
La RPI Robot HAT (motores, IMU y audio) está publicada completa; la placa imu_to_dxl no
La RK3566 integra CPU de cuatro núcleos y una NPU; Rockchip habla de 1 TOPS, mientras que la ficha de Radxa para su placa menciona 0,8 TOPS.
El runtime está escrito en Rust (unas 65.000 líneas en 7 servicios) y ejecuta un lazo de control a 50 Hz, es decir un ciclo completo de sentir, decidir y actuar cada 20 ms. Los servicios se comunican por sockets Unix con JSON-RPC:
robotd: dueño del lazo de control y del bus de motores.
updaterd: instala versiones firmadas y revierte si el robot arranca mal.
Software: los repositorios microduck (runtime y SDK) y microduck_rl (entrenamiento) son públicos y están bajo Apache-2.0.
Hardware: Pollen pide no describirlo como hardware abierto. Se publicó la placa RPI Robot HAT (KiCad 9, Gerbers, BOM, pick-and-place y STEP, Apache-2.0). Los archivos mecánicos y el resto de la electrónica no.
Modelos 3D: una fuente indica que su licencia incluye términos no comerciales.
Marca: «MicroDuck», «Pollen Robotics» y «Hugging Face» son marcas ajenas.
Implicancia: para uso personal y educativo no hay problema; para vender hay que diseñar carcasa, mecánica y nombre propios y revisar las licencias de cada repositorio y activo.
Réplica en miniatura del droide BDX de Disney, creada por Antoine Pirrone y colaboradores, con patrocinio de Hugging Face y Pollen. Es un robot distinto de MicroDuck: más grande y con otros servos.
Tamaño: unos 42 cm con las piernas extendidas.
Impresión: 51 piezas a partir de 36 archivos STL (49 en PLA y 2 en TPU). Parámetros sugeridos por una guía derivada: PLA, capas de 0,2 mm, relleno del 15 %.
Servos: 14 Feetech STS3215 de 7,4 V (19,5 kg·cm).
Cerebro y sensores: Raspberry Pi Zero 2 W, IMU BNO055 (con fusión de sensores integrada).
Batería: dos celdas 18650 en serie, con BMS, interruptor y cargador USB-C.
Otros insumos: insertos roscados M3, rodamientos 608ZZ, contactos de pie y dos servos de 9 g para las antenas.
Costo: el proyecto apunta a menos de USD 400; la lista de materiales de su sitio comunitario suma €472,26 (58 piezas, 31 componentes distintos).
Guías: de impresión, de ensamblaje (incompleta) y una versión interactiva en Tnkr. Etapas: imprimir, configurar el ID de cada servo, ensamblar y cablear, preparar la Raspberry, calibrar y probar la marcha.
Adaptación de Luwu Dynamics del diseño de Microduck: estructura imprimible, 15 servos Feetech 1910, Arduino UNO Q, placa de expansión propia (distribución de energía, conexión de servos e IMU QMI8658A) y modelos mecánicos, PCB, BOM y guía de ensamblaje. Es muy reciente y reutiliza la forma del pato, la disposición de los 15 servos y el orden de articulaciones de la política de Pollen.
Exige CAD propio, conversión a URDF o USD, identificación de actuadores y reentrenamiento. Conviene hacerla recién después de dominar el flujo con la opción A.
Estructura impresa, PCB propia, pack de batería y cableado. Lo más valioso es que la placa RPI Robot HAT de Pollen está publicada con Gerbers y BOM bajo Apache-2.0: se puede mandar a fabricar tal cual. Un proyecto de terceros (microduck-replica) reconstruyó además el esquema eléctrico y rediseñó la placa IMU que Pollen no publicó; es una reconstrucción no oficial y debe verificarse.
La usa Open Duck Mini y corre ahí una política de caminata
Solo 512 MB de RAM; justa para cámara y voz
Radxa Zero 3W
Desde USD 15 hasta USD 65 según RAM y eMMC (algunos revendedores cobran más)
Mismo RK3566 y formato Pi Zero, hasta 8 GB, Wi-Fi 6, NPU
Conectores algo distintos; el éxito de MicroDuck disparó su precio en China (de 135 a 700 yuanes), así que verificar stock
Arduino UNO Q
Unos USD 44 (2 GB); existe variante de 4 GB
Dos cerebros: procesador Linux y microcontrolador STM32 en tiempo real
Más grande (68,58 × 53,34 mm) y más cara; algunos distribuidores listaron 10 semanas de plazo
ESP32
Muy barata
Fácil de fabricar en volumen
No recomendada: sin cámara ni voz y correr la red de caminata sería otro proyecto
El Arduino UNO Q combina un procesador Qualcomm QRB2210 (Cortex-A53, Debian Linux) con un microcontrolador STM32U585 (Cortex-M33, Zephyr), comunicados por una librería de llamadas remotas llamada Bridge. Es la placa que usa XGO-Duck. Su ventaja de tiempo real se puede copiar más barato con un microcontrolador chico en una placa propia (propuesta propia, sin probar) junto a una Pi Zero 2 W o una Radxa Zero 3W.
Construido sobre mjlab (MuJoCo Warp) con PPO. Requiere una GPU con CUDA y el gestor uv. Las políticas se entrenan a 50 Hz y se exportan a ONNX. Una marcha usable lleva entre 1 y 2 horas con 4096 entornos. Los servos se simulan con el modelo BAM del XL330 (control por voltaje y fricción dependiente de la carga). Tareas incluidas: caminar, caminar y levantarse, sentarse y pararse, vuelta carnero y varias de patinaje.
Isaac Lab es un framework abierto, acelerado por GPU, para entrenar políticas de robots por refuerzo e imitación. La versión 3.0 está disponible desde el 21 de octubre de 2026, funciona con los motores de física Newton y PhysX y puede correr sin Isaac Sim. NVIDIA publicó con Hugging Face un tutorial oficial para Microduck:
Isaac Lab ya trae el modelo del robot, la escena, las observaciones, las recompensas y la aleatorización de dominio.
Comando de entrenamiento: uv run isaaclab train –rl_library rsl_rl –task IsaacContrib-Velocity-Flat-MicroDuck –num_envs 4096 presets=backlash (existe también la variante Rough para escaleras y desniveles).
Se usa Newton con el solver MJWarp y modelos de actuador BAM, con aleatorización de masa, fricción, inercia, voltaje de batería, latencia y juego mecánico (backlash) por articulación.
Requisitos: estación Linux con GPU NVIDIA compatible, Git y uv.
La evaluación exporta policy.pt y policy.onnx; la política tiene 61 valores de entrada y 14 posiciones de salida.
Microduck Arena, un Space de Hugging Face, permite comparar políticas ONNX (61 entradas, 14 salidas, máximo 64 MiB).
Identificación de actuadores (BAM de Rhoban), lo que más pesa en la transferencia a hardware real.
Entorno y recompensas en Isaac Lab o mjlab.
Entrenamiento con PPO (RSL-RL) y aleatorización de dominio.
Exportación a ONNX y carga en el robot.
Calibración y repetición.
Hardware de entrenamiento: una PC con GPU NVIDIA y Linux. Como referencia, un usuario entrenó una marcha en 58 minutos con una RTX 5090; con GPU más modesta lleva más (estimación propia: una de gama media con 8 GB o más de VRAM sirve para empezar). Si no se dispone de GPU, se puede alquilar en la nube.
Wi-Fi y SSH: la política se copia con scp y se carga con robotctl (por ejemplo, sudo robotctl policy load walk ruta.onnx). robotctl monitor muestra el estado y robotctl policy reset walk restaura la marcha por defecto.
Bluetooth: duckctl maneja el robot desde una laptop, sin red ni SSH.
Gamepad: interfaz de control emparejada, usada para probar parado, marcha lenta, giro y parada.
Cámara: transmisión por WebRTC.
USB-C: el kit incluye un cable; no se pudo confirmar si es de datos o solo de carga.
Robot simulado: un script ejecuta los servicios reales sobre un cuerpo en MuJoCo, útil para desarrollar sin hardware.
Aviso de seguridad de la documentación comunitaria: la primera prueba física debe hacerse con el robot sostenido en un soporte y, para el pico, sin objeto.
Open Duck Mini v2: BOM publicada de €472,26. Con filamento, envío, repuestos y GPU, estimación de USD 600 a 750 para un primer prototipo.
Réplica estilo MicroDuck: la electrónica sin servos se estima en USD 90 a 150; con 15 XL330 minoristas, el total sube a USD 500–600 más impresión. Es más que el robot oficial de USD 399.
Un análisis externo de la lista de materiales de Pollen propone, como escenarios (no datos oficiales), costos de materiales directos de USD 227–265, 313–363 o 405–463 según el precio de compra de los servos (USD 10, 14 o 18 cada uno); la variable decisiva es el contrato de servos, que no es público.
Franquicia para uso personal: USD 400 por envío exentos de derechos de importación y tasa de estadística; se paga IVA (ejemplo publicado: sobre USD 200 de exceso, unos USD 42 de IVA). Las fuentes consultadas difieren en el límite anual de envíos (cinco por persona según algunas).
Esa franquicia es para envíos sin finalidad comercial: importar para revender probablemente no aplique y los costos subirían.
El robot oficial cuesta USD 399, con cámara, ToF, siete comportamientos y respaldo de una empresa grande. El costo de materiales de un clon artesanal ya supera ese precio.
Propiedad intelectual: diseño propio de carcasa y nombre si se va a vender.
Abastecimiento: precio y stock de la Radxa Zero 3W se movieron fuerte tras el lanzamiento; los servos son el componente más caro y el que más se rompe.
Compatibilidad: cambiar servo o IMU obliga a reidentificar actuadores y reentrenar.
Madurez: los proyectos derivados (XGO-Duck, reconstrucciones de terceros) son muy recientes; una fuente advirtió que nadie probó aún una unidad de producción durante meses de caídas y reparaciones, y que Pollen marca como provisionales varias especificaciones.
Importación comercial: régimen fiscal distinto al de uso personal.
Fase 1 (validar): construir una unidad con piezas estándar, la placa HAT publicada, Radxa Zero 3W y XL330 (o, para aprender más barato, Open Duck Mini v2 con Raspberry Pi Zero 2 W), y hacerla caminar con la política publicada.
Fase 2 (entrenar): reproducir el entrenamiento con microduck_rl y luego con Isaac Lab, exportar a ONNX y cargar la política en el robot.
Fase 3 (abaratar): cotizar servos por volumen, probar un servo alternativo en una segunda unidad, rediseñar la placa propia y, si hace falta, cambiar el IMU. Un solo cambio por vez.
Fase 4 (capas): agregar cámara, ToF, NFC y voz, que son independientes de la marcha.
Fase 5 (negocio): decidir entre contenido, kits o unidades personalizadas según los costos reales cotizados.
Pollen Robotics, repositorios microduck y microduck_rl (GitHub).
Blog de NVIDIA en Hugging Face, «Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0» (21 de octubre de 2026): https://huggingface.co/blog/nvidia/microduck-isaac-lab-sim-to-real
Comunicado de NVIDIA sobre la plataforma Isaac (GTC Berlín, 21 de octubre de 2026): https://www.manilatimes.net/2026/10/21/tmt-newswire/globenewswire/nvidia-advances-isaac-platform-for-general-purpose-robotics-with-new-reference-humanoid-frameworks-simulation-pipelines-and-data/2450595
La carrera por dominar la Inteligencia Artificial Física (Embodied AI) ha alcanzado un nuevo hito con el lanzamiento de Gemini Robotics 2 por parte de Google DeepMind y su integración en el robot humanoide Apollo 2 desarrollado por la empresa estadounidense Apptronik. A diferencia de las generaciones anteriores, que dependían de programas rígidos y scripts pregrabados, la combinación de modelos de visión, lenguaje y acción (Vision-Language-Action o VLA) está permitiendo que los robots entiendan el entorno, razonen sobre tareas complejas y ejecuten movimientos con una flexibilidad y destreza sin precedentes.
El Cerebro: Gemini Robotics 2 y Gemini Robotics ER 2
Presentado a mediados de 2026, el ecosistema de inteligencia artificial para robótica de Google DeepMind se compone de tres pilares principales:
Gemini Robotics ER 2 (Embodied Reasoning): Es el modelo de orquestación de alto nivel. Analiza secuencias de video en tiempo real y razona instrucciones ambiguas en lenguaje natural (por ejemplo: recoge los envases vacíos y ordénalos por color), convirtiéndolas en planes lógicos estructurados.
Gemini Robotics 2 (VLA): Conecta la percepción con el control físico directo. Opera como un modelo unificado de Whole-Body Control (control de cuerpo completo), gestionando simultáneamente la locomoción bipedal, el equilibrio del torso y la manipulación bimanual con las manos.
Gemini Robotics On-Device 2: Modelo ligero optimizado para ejecutarse localmente en el hardware del robot. Permite adaptar el sistema a nuevas tareas físicas o herramientas en menos de 200 demostraciones guiadas.
El Hardware: Apollo 2 de Apptronik
Apptronik, la empresa derivada de la Universidad de Texas nacida del programa Valkyrie de la NASA, ha presentado la plataforma Apollo 2. El diseño destaca por su enfoque modular y de grado industrial:
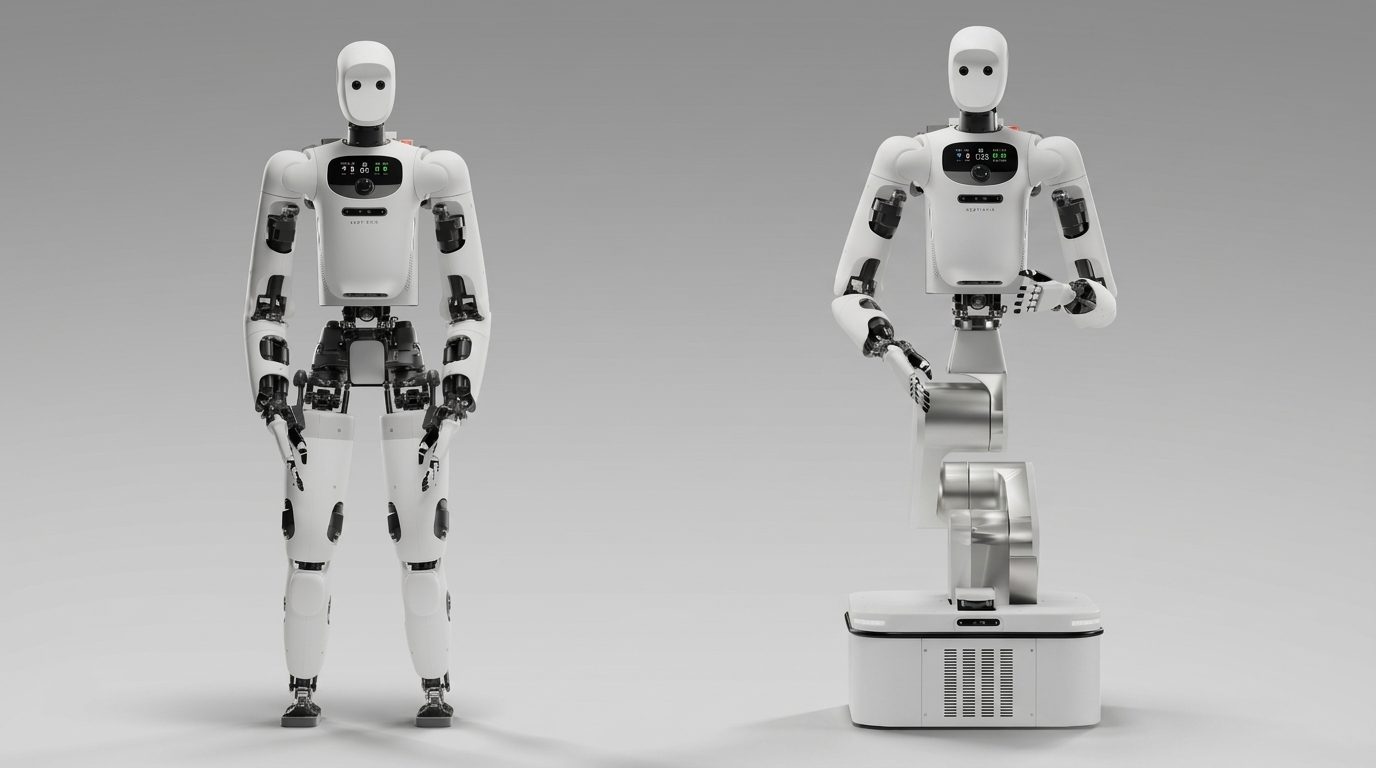
Configuración Doble (Bipedal / Torso Móvil): La plataforma cuenta con una versión bipedal de cuerpo completo (1,73 metros de altura y aproximadamente 73 kg de peso) y una versión de torso modular montada sobre una base robótica móvil o estación fija.
Capacidad de Carga (Payload): Soporta hasta 25 kg, superando a competidores como Figure 02 o Tesla Optimus.
Autonomía y Batería: Ofrece unas 4 horas de operación continua con un sistema de batería intercambiable en caliente (hot-swappable), diseñado para operar sin pausas prolongadas por carga en enchufe.
Manos y Manipulación Fina: Soporta manos de alta destreza (como SharpaWave o Inspire Hands de hasta 16-22 grados de libertad) que combinan Actuadores Elásticos en Serie (SEA) con sensores táctiles para medir fuerza y prevenir roturas ante impactos.
Rendimiento registrado en tareas de manipulación:
Destornillar bombillas: 92,0% de éxito.
Tomar objetos de estantes: 76,3% de éxito.
Tomar objetos del suelo (agachándose): 45,7% de éxito.
Atar bolsas de basura o cierre Ziplock: 40,0% a 44,0% de éxito.
¿Cuánto cuesta un robot de Apptronik?
A diferencia de productos de consumo con catálogo comercial abierto, Apptronik no maneja un precio de venta al público general. La empresa comercializa Apollo únicamente mediante contratos corporativos y programas piloto bajo pedido:
Modelo Robot-as-a-Service (RaaS): Es el canal principal utilizado por empresas como Mercedes-Benz o GXO Logistics. Consiste en una suscripción anual vinculada a las horas operativas del robot. En el sector financiero se proyecta una tarifa de servicio de aproximadamente 80.000 dólares anuales por unidad.
Meta de Costo a Escala: Jeff Cardenas, CEO de Apptronik, ha declarado que el objetivo a largo plazo de la compañía al fabricar masivamente el robot es llevar el costo por unidad a menos de 50.000 dólares. Sin embargo, la empresa aclara que esa cifra es un objetivo de escala futura (asociado a la próxima generación, Apollo 3) y no refleja el precio actual de un piloto individual.
Respaldo e Inversión: En febrero de 2026, Apptronik extendió su ronda de inversión Serie A hasta los 935 millones de dólares (alcanzando una valuación superior a los 5.000 millones de dólares) con el respaldo de inversores y socios estratégicos de la talla de Google, Mercedes-Benz, John Deere y AT&T Ventures.
Comparativa Estratégica: El Modelo Abierto vs. Integración Vertical
Google / Apptronik (Apollo 2): Estrategia: Plataforma Abierta / Modular (Ecosistema). Google aporta el software e inteligencia artificial (Gemini) y Apptronik el hardware. Capacidad de carga: 25 kg. Autonomía: 4 horas (batería intercambiable en caliente). Aproximación comercial: Pilotos RaaS en logística y automotriz (Mercedes-Benz, GXO Logistics).
Tesla (Optimus): Estrategia: Integración Vertical Cerrada. Construye hardware, actuadores, chips propios (FSD) y software internamente. Capacidad de carga: 20 kg. Autonomía: 2 a 4 horas (batería integrada). Aproximación comercial: Producción masiva proyectada para flotas propias y clientes directos.
Figure AI (Figure 02): Estrategia: Ecosistema Mixto. Hardware propietario con alianzas de software (OpenAI) e integración industrial (BMW). Capacidad de carga: 20 kg. Autonomía: 5 horas (batería integrada). Aproximación comercial: Pilotos de ensamble pesado en plantas automotrices.
Conclusión
El ecosistema que forman Gemini Robotics 2 y Apollo 2 demuestra que la robótica humanoide ha dejado de ser una demostración de laboratorio para convertirse en una tecnología de prueba operativa en entornos industriales reales. Mientras empresas como Tesla buscan una integración vertical propia, la alianza entre Google y Apptronik está trazando el camino hacia una infraestructura de IA modular y abierta, capaz de adaptar diferentes tipos de cuerpos robóticos a las necesidades específicas de la manufactura y la logística global.
Fuentes y Referencias:
Google DeepMind Blog: Gemini Robotics 2 and Embodied Reasoning (ER 2) Technical Report, 2026.
Apptronik Inc.: Apollo 2 Technical Specifications and Hardware Architecture, 2026.
Reuters / Bloomberg: Apptronik Series A Extension and Valuation Report, Febrero 2026.
Mercedes-Benz Media / GXO Logistics: Pilots and Robot-as-a-Service (RaaS) Deployment Announcements, 2025-2026.
IEEE Spectrum: Comparative Analysis of Bipedal Humanoid Actuators and Tactile Sensing (Apollo 2, Optimus Gen 2, Figure 02).
Más de 15 bancos globales tienen programas cuánticos, pero ninguno los usa en operaciones reales. La diferencia entre quienes abandonan y quienes redoblan la apuesta muestra cuánto falta para que la tecnología rinda en las finanzas.
Más de 15 bancos globales, entre ellos JPMorgan, Goldman Sachs, BBVA, Barclays, BNP Paribas y HSBC, tienen programas de investigación cuántica en optimización de portafolios, riesgo, derivados, fraude y simulaciones Monte Carlo, y ninguno ha desplegado sistemas listos para producción en operaciones en vivo. Ese es el punto de partida de un sector que invierte en talento y alianzas con IBM, Quantinuum, Pasqal, Multiverse Computing e IonQ, pero todavía no traduce esa inversión en resultados operativos. La distancia entre el entusiasmo y la realidad se hizo visible en abril de 2026, cuando Bloomberg describió el quiebre entre dos gigantes de Wall Street: Goldman Sachs redujo sus esfuerzos cuánticos tras concluir que las aplicaciones prácticas eran inalcanzables con el hardware actual, mientras JPMorgan siguió invirtiendo. The Quantum InsiderSeeking Alpha
La historia de Goldman es la más reveladora. Hace unos tres años, según el relato de Bloomberg, el banco había reunido un puñado de científicos especializados y se había asociado con Amazon para explorar cómo mejorar los retornos de sus clientes más ricos. La conclusión fue un balde de agua fría: sus investigadores calcularon que tendrían que correr un algoritmo durante millones de años y que el procesador necesitaría al menos 8 millones de qubits lógicos. El equipo terminó desarmándose en medio de un amplio programa de recorte de costos. Conviene no mezclar esa cifra con otras que circulan. El trabajo técnico de Goldman sobre valuación de derivados, hecho junto a IBM, estimó unos 7.500 qubits lógicos, una profundidad de 46 millones de puertas T y un reloj lógico de 10 MHz para lograr ventaja cuántica, y la versión publicada en la revista Quantum habla de unos 8.000 qubits lógicos. Ese cálculo se achicó después: un paper de 2023 de investigadores del propio banco redujo las puertas T unas 16 veces y los qubits lógicos unas 4 veces, y estimó que la ventaja requeriría 4.700 qubits lógicos y dispositivos capaces de ejecutar mil millones de puertas T a 45 MHz. La lectura es que las cuentas mejoran con cada avance algorítmico, pero el cuello de botella sigue siendo el hardware: qubits corregidos de errores y velocidad de ejecución que hoy no existen. Wall Street’s Quantum Computing Divide: Goldman Retreats, JPMorgan Invests – Bloomberg +4
En la vereda opuesta está JPMorgan. El banco mantiene un equipo de más de 50 físicos, matemáticos e informáticos que exploran usos que van de la criptografía al aprendizaje automático. Probó formas de analizar grandes conjuntos de datos con procesadores de Quantinuum, trabajó con Amazon en algoritmos para carteras más diversificadas y espera que aplicaciones útiles empiecen a aparecer en los próximos años, aunque admite que el hardware es la limitación principal. Su resultado más visible no es de trading sino de criptografía: en marzo de 2025 publicó en la revista Nature, junto a Quantinuum y laboratorios nacionales de Estados Unidos, la primera demostración de aleatoriedad certificada con una computadora cuántica. Se usó el sistema H2 de 56 qubits y la certificación se validó con más de 1,1 exaflops de cómputo clásico. Es un avance real, aunque todavía lejos de valuar un derivado o armar un portafolio. Entre los demás bancos, según Bloomberg, UBS capacita a sus analistas en fundamentos cuánticos, mientras BBVA y Crédit Agricole prueban casos puntuales como optimización de portafolios y análisis de crédito. Goldman Sachs and JPMorgan Chart Radically Different Courses on Quantum Computing’s Wall Street Future — BigGo Finance +3
El caso que más se acercó a un resultado con datos reales fue el de HSBC e IBM. En septiembre de 2025, el banco informó una mejora de hasta 34% en la predicción de la probabilidad de que una operación de bonos corporativos se ejecute al precio cotizado, usando datos de escala productiva. Pero el resultado abrió más preguntas que certezas: los propios investigadores reconocieron que la magnitud de la ganancia sigue sin explicarse del todo con la teoría actual, y especialistas sugirieron que un método clásico conocido podría replicar el efecto del ruido del equipo de IBM. La discusión ilustra el riesgo de leer como «ventaja cuántica» cualquier mejora en datos ruidosos. El mismo cuidado corresponde con las propuestas que se acercan a las finanzas desde otro lado: la firma QuantLase, de Abu Dhabi, informó pruebas de su plataforma de computación con luz (fotónica, no cuántica en sentido estricto) con siete datasets bursátiles, pero su relato no ofrece resultados numéricos de precisión ni establece una ventaja sobre los métodos convencionales, y un whitepaper no equivale a una publicación con revisión de pares. HSBC and IBM Demonstrate Quantum-Enabled Algorithmic Trading with up to 34% Improvement – Quantum Computing Report +3
Mientras la ventaja de cómputo espera hardware, la presión más inmediata para los bancos es la seguridad. Un informe del Foro Económico Mundial del 10 de septiembre de 2026 plantea que algunos bancos están pasando de estrategias «a prueba de cuántica» a estrategias «potenciadas por cuántica», y que la escasez de talento especializado es una preocupación seria. El mismo texto atribuye a la entidad turca Yapı Kredi haber resuelto en siete segundos un problema de análisis de riesgo que antes demandaba años, un dato que conviene tomar con cautela hasta que haya detalles verificables. En el frente defensivo, el Grupo de Expertos Cibernéticos del G7 adoptó en enero de 2026 una hoja de ruta para la transición a la criptografía poscuántica, y desde el sector advierten que las entidades no deberían esperar a que existan sistemas cuánticos potentes, porque para parte de sus datos podría ser tarde. Para el lector argentino, el mensaje práctico es doble: no hay señales de que la cuántica vaya a cambiar el trading ni la valuación de instrumentos en el corto plazo, pero sí importa seguir la agenda de seguridad y la migración criptográfica que van a exigir los reguladores y los proveedores tecnológicos del sistema financiero. En las fuentes consultadas no aparecen programas cuánticos de bancos argentinos. For banks, quantum computing is both a threat to security and a chance to build resilience | World Economic Forum +2
De cara a los próximos años, la pregunta para los bancos deja de ser si la tecnología funciona y pasa a ser cuánto cuesta esperar. Goldman decidió que la cuenta no cierra y recortó; JPMorgan paga una prima para tener equipos y experiencia el día que el hardware madure; el resto va probando casos acotados. Nadie ha demostrado todavía cuál de las dos posturas resultará acertada, y las cifras de recursos, que bajaron con cada mejora algorítmica, muestran que el horizonte puede acortarse sin dejar de estar lejos.











 AI2 años ago
 Nano2 años ago

 AI11 meses ago

 AI2 años ago