Connect with us

Publicado

on

Por Claudio R. Parrinello | Junio 2026


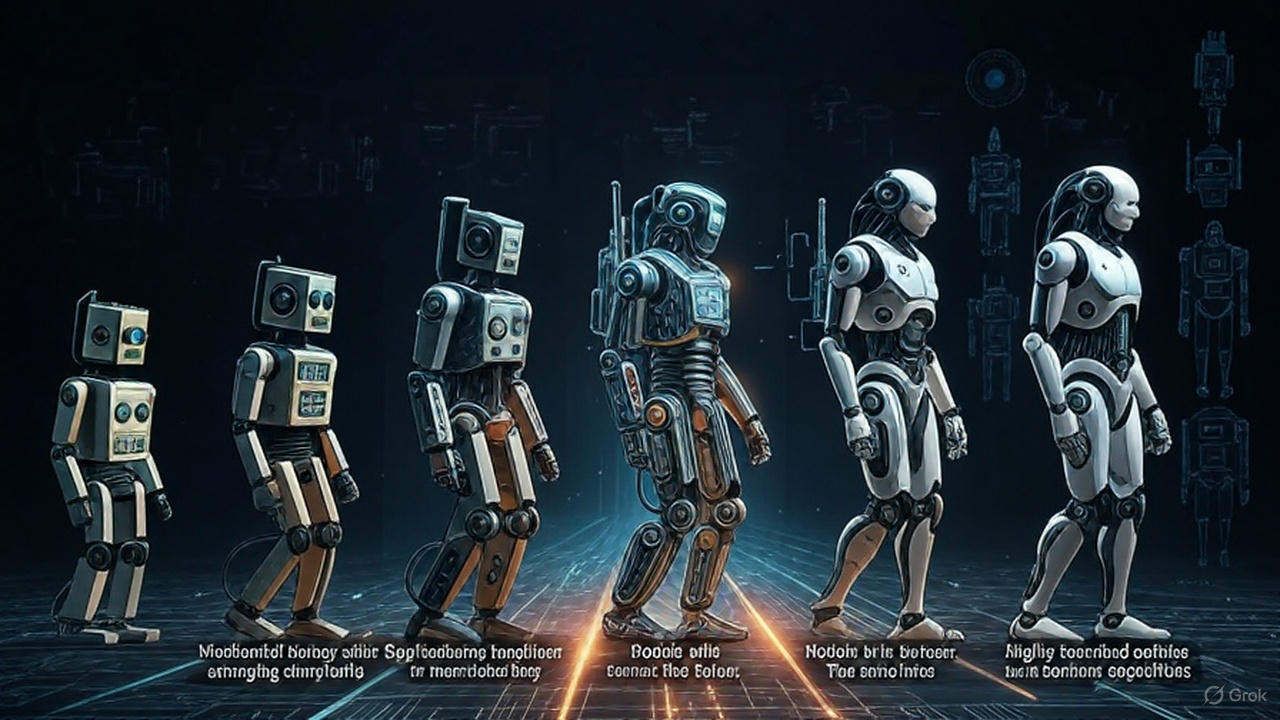
En 2020, que un robot humanoide caminara sin caerse era noticia mundial. En 2026, esos mismos sistemas hacen acrobacias, manipulan objetos frágiles, trabajan en fábricas reales y cuestan menos que un auto familiar. Esta aceleración no fue accidental. Responde a un patrón identificable, medible y proyectable que Claudio R. Parrinello formalizó y que hoy se conoce como la Ley Parrinello.


¿Qué dice la Ley Parrinello?

La Ley Parrinello describe el patrón de evolución de los robots humanoides. En su formulación central, afirma que las capacidades de estos robots —movimiento, destreza, autonomía, inteligencia aplicada, naturalidad de interacción— se duplican aproximadamente cada 9 a 12 meses, mientras los costos caen entre un 35% y un 50% anual.

Pero Parrinello va más lejos que una simple curva exponencial. Su análisis mejorado establece que la evolución robótica humanoide no es uniformemente exponencial: tiene tres fases distintas con dinámicas radicalmente diferentes.


Las tres fases de la curva

Fase 1 — Arranque lento (2015–2022): El suelo duro

Durante casi siete años, el progreso fue real pero decepcionantemente lento para el gran público. Los robots podían hacer tareas puntuales en laboratorio, pero eran frágiles, lentos, costosísimos y requerían entornos controlados al milímetro.

¿Por qué tan lento? Porque los prerrequisitos no estaban listos: la IA de visión y control no tenía la potencia necesaria, la simulación física era primitiva, los actuadores (los «músculos» del robot) eran caros y pesados, y no existía aún la convergencia entre IA, robótica y computación a gran escala. Fue un período de inversión silenciosa en infraestructura. Los ciclos de mejora eran de 3 a 5 años por duplicación de capacidades relevantes.

Hito representativo: ATLAS de Boston Dynamics (2016) — impresionante en laboratorio, inviable en el mundo real.

Fase 2 — Aceleración casi exponencial (2023–2026): El despegue

Aquí es donde la Ley Parrinello se vuelve dramáticamente visible. Entre 2023 y 2026 se produjeron al menos 3 o 4 duplicaciones completas de capacidades en apenas tres años. El ciclo pasó de años a meses.

¿Qué cambió? La convergencia se activó: modelos de IA entrenados con millones de horas en simulación, datos reales de despliegues industriales retroalimentando el entrenamiento, costos de hardware cayendo por economías de escala masivas, y competencia global (EE.UU., China, Europa) acelerando la inversión simultáneamente.

El resultado fue pasar de caminar rígidamente a correr a 8+ km/h, manipular objetos frágiles con precisión milimétrica y ejecutar 100 a 300 tareas distintas de forma autónoma. Los precios cayeron de 150.000–500.000 dólares a 6.000–30.000 dólares en el mismo período.

La fórmula matemática que describe esta fase:

C(t) = C₀ × 2^(t / T) — donde T es el período de duplicación (9–12 meses, acortándose progresivamente hacia 6–9 meses al acercarse a la paridad humana)

Costo(t) ≈ Costo₀ × (0,50–0,65)^(t / 12) — es decir, entre un 35% y 50% más barato cada año

Fase 3 — Rendimientos decrecientes (2027 en adelante): La Pared Humana

Aquí está la corrección más importante que Parrinello introduce respecto a visiones más ingenuas del progreso tecnológico: el progreso no puede ser exponencial infinitamente hacia el mimetismo humano.

Cuanto más cerca se está de la apariencia y el comportamiento humano perfecto, más difícil, costoso e irrelevante se vuelve cada paso adicional. No porque la tecnología no pueda, sino porque el objetivo mismo se vuelve contraproducente. Parrinello llama a esto la Ley del Tope Humano.

El fenómeno opera en cuatro dimensiones:

El abismo del «casi pero no». Cuando el robot está al 95% de la similitud humana, las imperfecciones que antes eran invisibles se vuelven insoportables: micro-expresiones desincronizadas por 0,1 segundos, parpadeo con ritmo ligeramente incorrecto, temperatura de piel artificial bajo el tacto. El efecto psicológico es paradójico: cuanto más realista, más perturbador resulta lo que falta.

La trampa de heredar limitaciones humanas. Un robot diseñado para ser exactamente humano hereda todas las debilidades humanas: músculos que se fatigan, huesos que se fracturan, necesidad de descanso. ¿Para qué construir una máquina que carga 20 kilos cuando podría cargar 200? La mimesis humana perfecta es, paradójicamente, el peor diseño posible para casi todas las aplicaciones.

La complejidad exponencial de lo biológico. Replicar completamente la biología humana requeriría simular emociones químicas (adrenalina, serotonina, dopamina) con efectos reales sobre el comportamiento, replicar la reparación celular y el envejecimiento, y gestionar sistemas internos interdependientes. El costo energético y de mantenimiento se dispara exponencialmente al acercarse a la completitud biológica.

El problema ético y social. La sociedad necesita saber cuándo está interactuando con una máquina. Los marcos regulatorios que están emergiendo en 2026 apuntan exactamente a requerir que los robots sean identificables como tales. La humanización total es un objetivo que la sociedad activamente va a resistir.


Lo que ocurre después del tope: la ramificación

La parte más fascinante y menos discutida de la Ley Parrinello es lo que ocurre cuando la evolución choca con el Tope Humano: no se detiene, se ramifica.

La evolución deja de ser lineal (más humano = mejor) y se convierte en un árbol de especiaciones donde cada rama optimiza para un conjunto diferente de objetivos. Parrinello identifica cinco ramas principales:

Rama 1 — El Humanoide Social: Mantiene forma bípeda y proporciones humanas, pero no intenta ser indistinguible. Optimizado para interacción social legible: voz, gestos, contacto visual. Diseñado intencionalmente como «casi humano pero reconociblemente robot» para evitar el Valle Inquietante. Aplicaciones: cuidado de adultos mayores, educación, compañía terapéutica. Despliegue masivo esperado: 2027–2030, costos bajo 5.000 dólares para 2030.

Rama 2 — El Superhumano Industrial: Abandona gradualmente las restricciones antropomórficas. Puede tener más de dos brazos, articulaciones con rangos de movimiento imposibles para humanos, sensores no biológicos (infrarrojo, ultrasonido, magnético), operación continua sin descanso. Aplicaciones: manufactura avanzada, construcción, minería, logística de alta velocidad. Modelos iniciales ya en despliegue en 2026.

Rama 3 — El Enjambre Distribuido: Reemplaza la inteligencia individual centralizada por coordinación masiva de unidades simples. Cientos o miles de unidades pequeñas que comparten conocimiento en tiempo real. Alta redundancia: la pérdida de unidades no afecta la misión. Aplicaciones: búsqueda y rescate, agricultura de precisión, mantenimiento de infraestructura. Primeros despliegues funcionales esperados: 2028–2032.

Rama 4 — El Híbrido Biotech-Nano: Difumina la frontera entre lo artificial y lo orgánico. Piel viva cultivada sobre estructura robótica, integración con sistemas biológicos mediante interfaces cerebro-computadora (BCI). Esta es la única rama donde profundizar en la similitud biológica tiene sentido, porque el objetivo no es mimetismo sino simbiosis. Despliegues parciales esperados: 2030–2035.

Rama 5 — El Robot Especializado No-Antropomórfico: Abandona toda pretensión de forma humana y optimiza completamente para la tarea. El diseño sigue exclusivamente a la función. Esta rama ya existe y es la más madura; su conexión con la IA humanoide de vanguardia la llevará a un nuevo nivel de autonomía. Explosión de capacidades: 2026–2030.


La Ley Parrinello en tres frases

En su conclusión, Parrinello sintetiza su ley con elegante precisión:

Primero arranca lento, construyendo las bases que nadie ve.

Luego explota casi exponencialmente, duplicando capacidades cada 9 a 12 meses mientras los costos colapsan, hasta rozar la paridad con el humano.

Después choca contra el Tope Humano, donde imitar al ser humano perfecto se vuelve exponencialmente más difícil y menos útil, y la evolución se ramifica hacia formas superhumanas y especializadas que ya no imitan: superan.


La pregunta, concluye Parrinello, no es si los robots humanoides van a transformar el mundo —ya lo están haciendo. La pregunta es si vamos a entender la curva lo suficientemente bien como para estar del lado correcto cuando se doble.


Análisis Mejorado — Junio 2026 | Categoría: Tecnología, Robótica, Futuro

Continue Reading
Advertisement
Click to comment

Leave a Reply

Tu dirección de correo electrónico no será publicada. Los campos obligatorios están marcados con *

AI

Cuando la IA empieza a pagar: qué dice la ley (y qué no dice todavía)

Publicado

on

Camila Soria junto con SuperPioneros hicieron una presentación al respecto, Acá les presento un resumen de la misma junto al grupo Pioneros — la comunidad de Web3, IA e innovación liderada por José Luis Cáceres (CEO de NWC10, fundador de SuperPioneros y CBO de Bit2Me), que reúne a más de 80.000 personas aprendiendo, ayudando y construyendo juntas en el ecosistema. Los sigo hace años, y no es casualidad que este tema haya salido justo de ese espacio: son de los que están un paso adelante marcando por dónde va el debate técnico y legal de la industria en habla hispana.

La presentación de Camila Soria (CipherLaw)

Camila Soria es Chief Legal Architect en CipherLaw, estudio de Buenos Aires especializado en infraestructura legal estratégica para Web3 e IA. El material es la primera edición de «Legal Design for Builders», creada junto a NWC10 | SuperPioneros.

Su planteo, en sus propias palabras (post de LinkedIn que acompaña la presentación):

«Un agente puede tener permiso técnico para operar una wallet y, aun así, no tener autoridad para realizar cualquier operación.»

Durante la charla analizaron qué cambia cuando la IA deja de recomendar y empieza a decidir, firmar y ejecutar pagos. Su conclusión principal: los límites críticos no pueden vivir solamente en un prompt. El monto, la contraparte, la vigencia, las operaciones permitidas y la posibilidad de revocar el acceso tienen que formar parte de la arquitectura del sistema, no de una instrucción en lenguaje natural.

También plantea la necesidad de poder reconstruir la cadena completa — mandato → decisión → control → firma → ejecución — porque cuando algo sale mal, esa evidencia es lo que permite entender dónde ocurrió la falla y quién estaba en mejores condiciones de evitarla.

Las siete ideas centrales, en el orden del documento:

  1. Del agente que habla al agente que paga: «Para el agente que habla, el derecho ya respondió. Para el que paga, recién empieza.»
  2. «Autónomo» no significa lo mismo para todos: «Que vos definas el destino no significa que controles todo el camino.»
  3. El regulador no mira solo el stack técnico: evalúa dominio, acción y derechos afectados — la combinación define el «perfil regulatorio».
  4. Permiso no es lo mismo que autoridad: la autoridad real se define por monto, contraparte, vigencia y tipo de operación.
  5. Quien razona no debería autorizar: «El agente puede razonar. No debería darse permiso a sí mismo.»
  6. Un prompt no es un control: «Dale una llave de hotel, no una llave maestra.»
  7. La responsabilidad sigue al control y al beneficio: como el agente no tiene patrimonio propio, la responsabilidad recae en quien controla el sistema y se beneficia de él.

Cierre su presentación y documento con lo siguiente, si construís agentes que actúan, también tenés que diseñar quién responde por sus acciones.

Fuente: Camila Soria (CipherLaw), presentación «Legal Design for Builders» — primera edición, creada junto a NWC10 | SuperPioneros, LinkedIn.


Mi visión adicional al documento de Camila (agregado, no parte del documento)

  • Hoy conviven dos modelos de agentes: unos con límite libre y otros con tarjetas prepagas recargables, con tope fijo controlado por un humano. Mastercard lanzó Agent Pay el 17 de septiembre de 2026 junto a Alchemy, donde el usuario define límites configurables: tope de gasto, categorías de comercio permitidas y geografías habilitadas, permitiendo que el agente compre sin pedir autorización en cada transacción, pero siempre dentro de esos parámetros.
    Fuente: Mastercard lanza Agent Pay con Alchemy — Ecosistema Startup
  • Si un agente se equivoca, el problema es de programación, no «de la IA»: conecta con el punto 5 del documento — un agente bien diseñado debería derivar a un humano antes de ejecutar una decisión compleja, en vez de resolverlo todo por sí solo.
  • El FSB (Consejo de Estabilidad Financiera) ya pide ese mismo control a nivel bancario: pidió que bancos limiten la IA agéntica y traten a los agentes como ‘empleados sintéticos’, con aval humano para transacciones por encima de ciertos montos.
    Fuente: Let’s Money — IA Agéntica
  • Argentina y la «Sociedad Automatizada»: el gobierno tiene en el Senado un proyecto de ley que introduce esta figura. Según el artículo 14, «la sociedad automatizada responde con su patrimonio frente a terceros por los daños causados por sus sistemas algorítmicos autónomos o agentes de inteligencia artificial».
    Fuente: Xataka — Milei quiere crear nueva categoría empresarial
  • Estado actual del proyecto: ingresó al Senado a fines de mayo y se encuentra en debate en la Comisión de Legislación General.
    Fuente: iProfesional — Avanza la ley de empresas sin empleados en Argentina
  • Bots que se clonan si ganan y se apagan si pierden: conecta con una tendencia que recién empieza a circular en la industria, los «self-evolving agents». Vale aclarar que esto hoy es más una tendencia conceptual que algo funcionando en producción con dinero real.
    Fuente: Baguete — Vem aí os self-evolving agents

Mirada a futuro: avanzar, pero con cautela y por etapas (opinión propia)

Siguiendo el planteo de Camila Soria como base, mi lectura de hacia dónde debería ir esto es la siguiente: el futuro es avanzar, pero de forma gradual, no de golpe.

En una primera etapa, tiene sentido que los agentes de IA operen únicamente con tarjetas prepagas y topes bajos, sin manejar grandes volúmenes de dinero. No porque la tecnología no esté lista, sino porque el marco legal todavía no lo está — y como bien marca Soria, sin autoridad clara y sin control técnico real, cualquier volumen grande es un riesgo innecesario. Empezar chico, con montos acotados y recargables, permite que la industria (y la ley) vayan madurando al mismo ritmo que la tecnología, en vez de que la tecnología corra sola y la ley llegue tarde a poner orden.

Ahí es donde entra lo que estamos construyendo en AuriTrace.com: trazabilidad de lo que hacen los agentes de IA, siguiendo patrones que deben cumplirse, con la posibilidad de registrar esa información en una blockchain. Esto conecta directo con uno de los pedidos centrales de Camila Soria en el documento — poder reconstruir la cadena completa de mandato → decisión → control → firma → ejecución. Un registro en blockchain le da a esa cadena algo clave: evidencia inmutable y verificable, exactamente lo que hace falta cuando algo sale mal y hay que determinar quién estaba en mejores condiciones de evitar la falla.

En resumen: la tecnología para que los agentes paguen y actúen solos ya existe. Lo que falta madurar es el círculo completo — tope de gasto controlado por humanos, trazabilidad verificable de cada acción, y un marco legal claro sobre quién responde. Avanzando en ese orden, por etapas, se puede construir un ecosistema de agentes de IA confiable sin repetir errores que después sean difíciles de deshacer. Vos que opinás a la presentación de Camila?? cuales son tus sugerencias.. el futuro lo vamos construyendo entre todos.

saludos

Claudio R. Parrinello

Continue Reading

Researchland

Nano-robots impulsados por luz cazan y reubican bacterias bajo el microscopio

Publicado

on

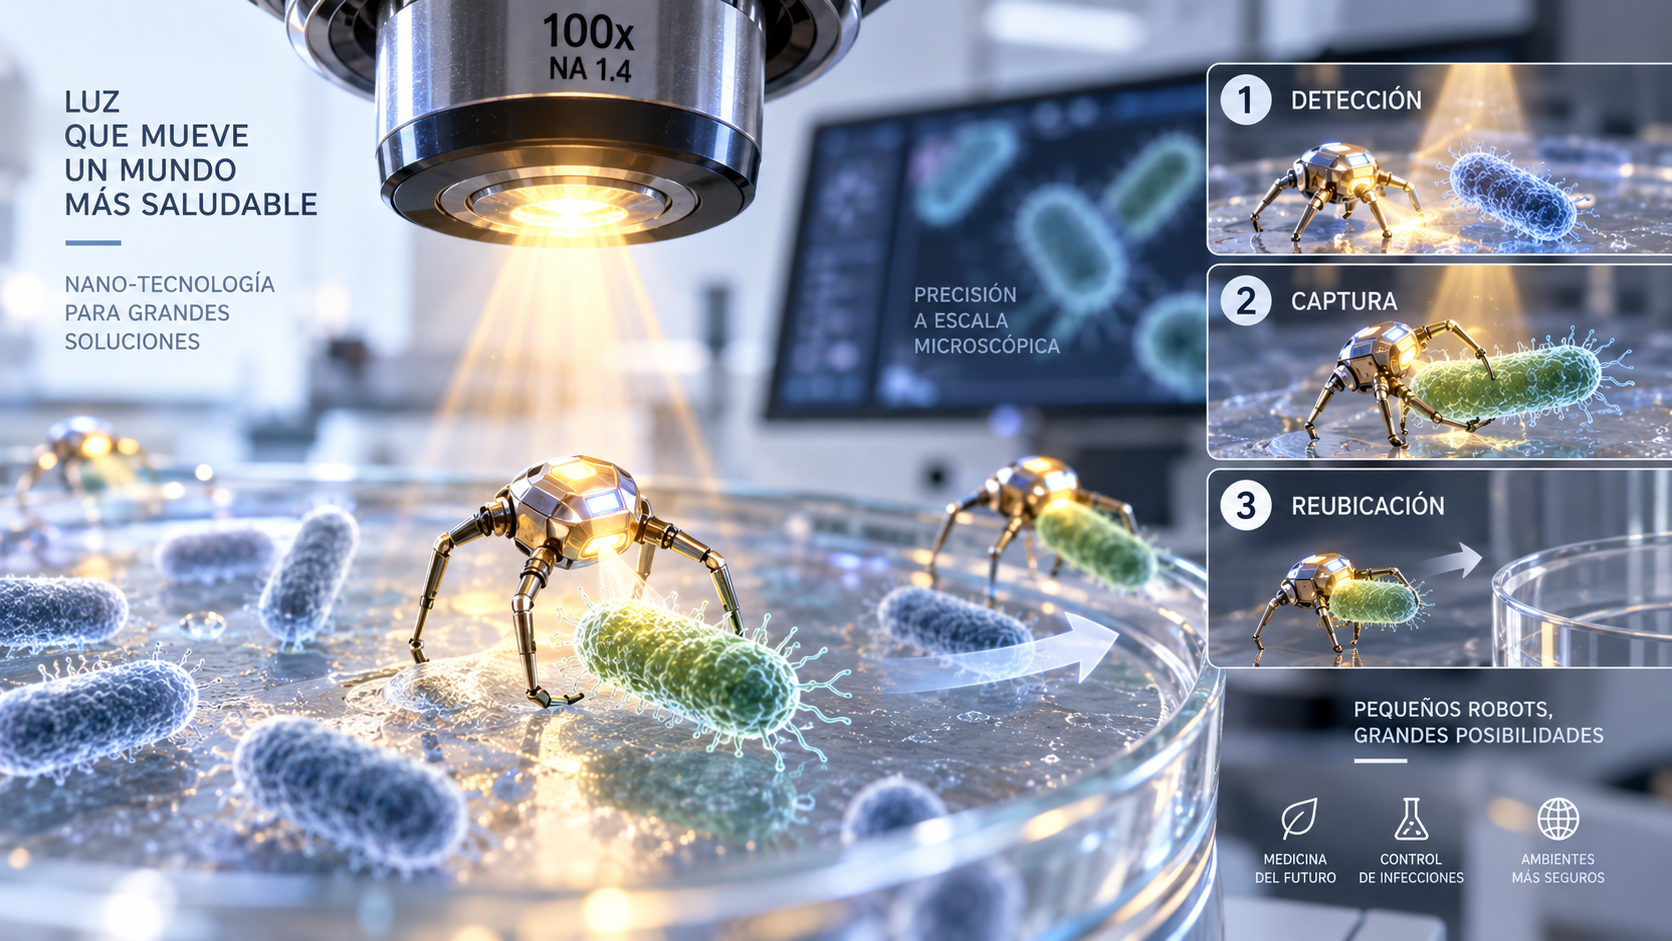
Un equipo de la Universidad Julius-Maximilians de Würzburg, liderado por el profesor Bert Hecht, publicó en Nature Communications el desarrollo de nanorrobots impulsados exclusivamente por luz, de menos de un micrómetro de tamaño —unas 50 veces más pequeños que el diámetro de un cabello humano— capaces de capturar, transportar y liberar bacterias de forma selectiva en ambientes acuosos. El trabajo se dio a conocer públicamente el 18 de agosto y combina física, robótica y microbiología en un único dispositivo experimental.

Los nanorrobots se propulsan mediante el retroceso (recoil) que generan fotones al ser absorbidos y reemitidos por nanoantenas plasmónicas integradas en su estructura, un principio físico análogo al retroceso que produce un arma de fuego al disparar. La dirección del movimiento se controla ajustando la polarización de la luz incidente: hilos de antena a escala nanométrica embebidos en el robot se alinean con la dirección de polarización, lo que permite orientar el dispositivo mientras la propulsión continúa impulsada por el propio retroceso fotónico. Los robots pueden ejecutar giros de 90 grados a alta velocidad, lo que les permite recorrer sistemáticamente amplias zonas de una muestra biológica.

Según Jin Qin, científico experimental principal del estudio, el equipo simplificó el diseño del dispositivo hasta lograr un tamaño que le permite operar directamente dentro del mundo microbiano, funcionando de manera similar a un dispositivo de limpieza microscópico. En las demostraciones de laboratorio, los nanorrobots mantuvieron su capacidad de maniobra incluso mientras transportaban cúmulos de bacterias de mayor tamaño relativo, aunque su velocidad se redujo durante ese transporte, lo que demuestra que el sistema puede manipular activamente microorganismos y no limitarse a observarlos.

La posibilidad de manipular objetos biológicos a esta escala con semejante precisión abre aplicaciones concretas para la microbiología y la investigación biomédica: desde experimentos controlados que requieren reubicar microorganismos específicos hasta, a más largo plazo, tareas de «limpieza» selectiva en muestras contaminadas con múltiples especies bacterianas. Se trata todavía de una demostración de laboratorio bajo condiciones controladas, y el camino hacia aplicaciones prácticas en diagnóstico o tratamiento requerirá superar desafíos adicionales de escalabilidad y de operación fuera de un entorno experimental, pero el trabajo confirma que la luz puede utilizarse no solo para observar el mundo microscópico, sino también para intervenir activamente sobre él.

Fuentes: ScienceDaily / Universidad de Würzburg: https://www.sciencedaily.com/releases/2026/08/260816044850.htm Electronics For You: https://www.electronicsforu.com/news/light-driven-nanorobots-target-bacteria

Continue Reading

Researchland

Gemini Robotics 2 de Google DeepMind logra que un humanoide controle todo su cuerpo a la vez

Publicado

on

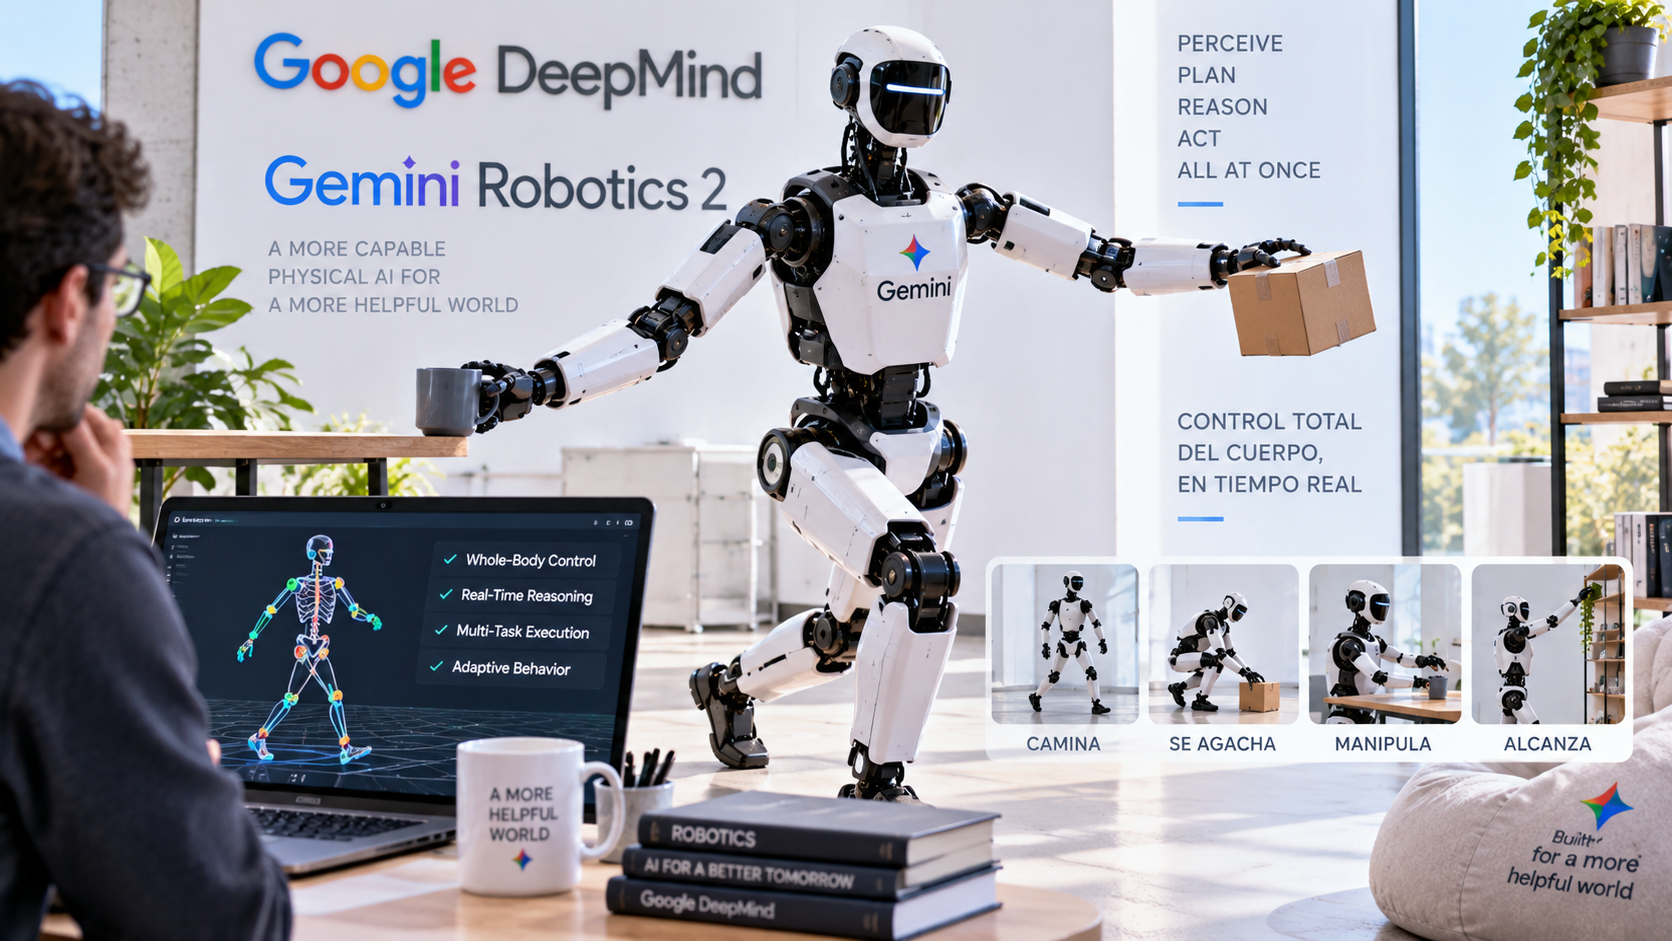
Google DeepMind presentó el 30 de julio Gemini Robotics 2, una nueva generación de modelos de inteligencia artificial diseñados para actuar como la capa de razonamiento e inteligencia dentro de robots físicos, con la novedad de que por primera vez permite controlar de forma coordinada el cuerpo entero de un humanoide —desde las piernas hasta los dedos— y no solo la parte superior del cuerpo, como ocurría con las versiones anteriores del sistema. La demostración se realizó sobre el robot Apollo 2 de Apptronik, equipado con manos Sharpa.

El sistema se compone de tres modelos que trabajan en conjunto: Gemini Robotics 2, el modelo principal de visión-lenguaje-acción que traduce entradas visuales y verbales en órdenes motoras precisas; Gemini Robotics ER 2, un modelo de «razonamiento encarnado» que actúa como planificador de alto nivel, descompone instrucciones complejas en pasos y coordina a más de un robot para completar tareas en conjunto; y un modelo On-Device 2 de baja latencia que permite adaptar el sistema a nuevas plataformas robóticas en cuestión de horas utilizando menos de 200 demostraciones de entrenamiento. En pruebas de la compañía, el sistema logró una tasa de éxito del 92% en una tarea que exige coordinación de cuerpo completo: desenroscar una lámpara sosteniendo el equilibrio con las piernas mientras manipula el objeto con las manos.

El salto respecto de la generación anterior, limitada al control de brazos y manos sobre una base fija, es significativo porque muchos robots humanoides actuales fallan justamente en tareas que requieren estabilización de la parte inferior del cuerpo mientras se ejecuta una manipulación delicada con la parte superior, perdiendo el equilibrio o aplicando fuerza de forma despareja. Gemini Robotics ER 2 ya está disponible en vista previa pública a través de Google AI Studio de forma gratuita, lo que habilita a desarrolladores y estudiantes a experimentar con la planificación de tareas robóticas sin costo, mientras que los modelos completos de control motor permanecen limitados a sus socios de acceso anticipado, entre ellos Apptronik.

Para la industria de la robótica humanoide, que todavía discute qué compañía logrará primero llevar estos sistemas fuera del laboratorio y hacia entornos reales de trabajo, la capacidad de coordinar cuerpo completo es un requisito previo ineludible para tareas cotidianas como limpiar una habitación desordenada o trabajar en una línea de montaje junto a otros robots. La pregunta que sigue abierta es cuánto tiempo pasará antes de que esta inteligencia de cuerpo completo se traduzca en robots capaces de operar de forma confiable y segura junto a trabajadores humanos, sin supervisión constante, en fábricas, depósitos y eventualmente hogares.

Fuentes: Humanoids Daily: https://www.humanoidsdaily.com/news/google-deepmind-unveils-gemini-robotics-2-bringing-whole-body-intelligence-and-multi-robot-teams-to-physical-ai Robotics and Automation News: https://roboticsandautomationnews.com/2026/07/31/google-deepmind-unveils-gemini-robotics-2-as-apptronik-humanoid-demonstrates-whole-body-ai/103802/

Continue Reading

TENDENCIAS