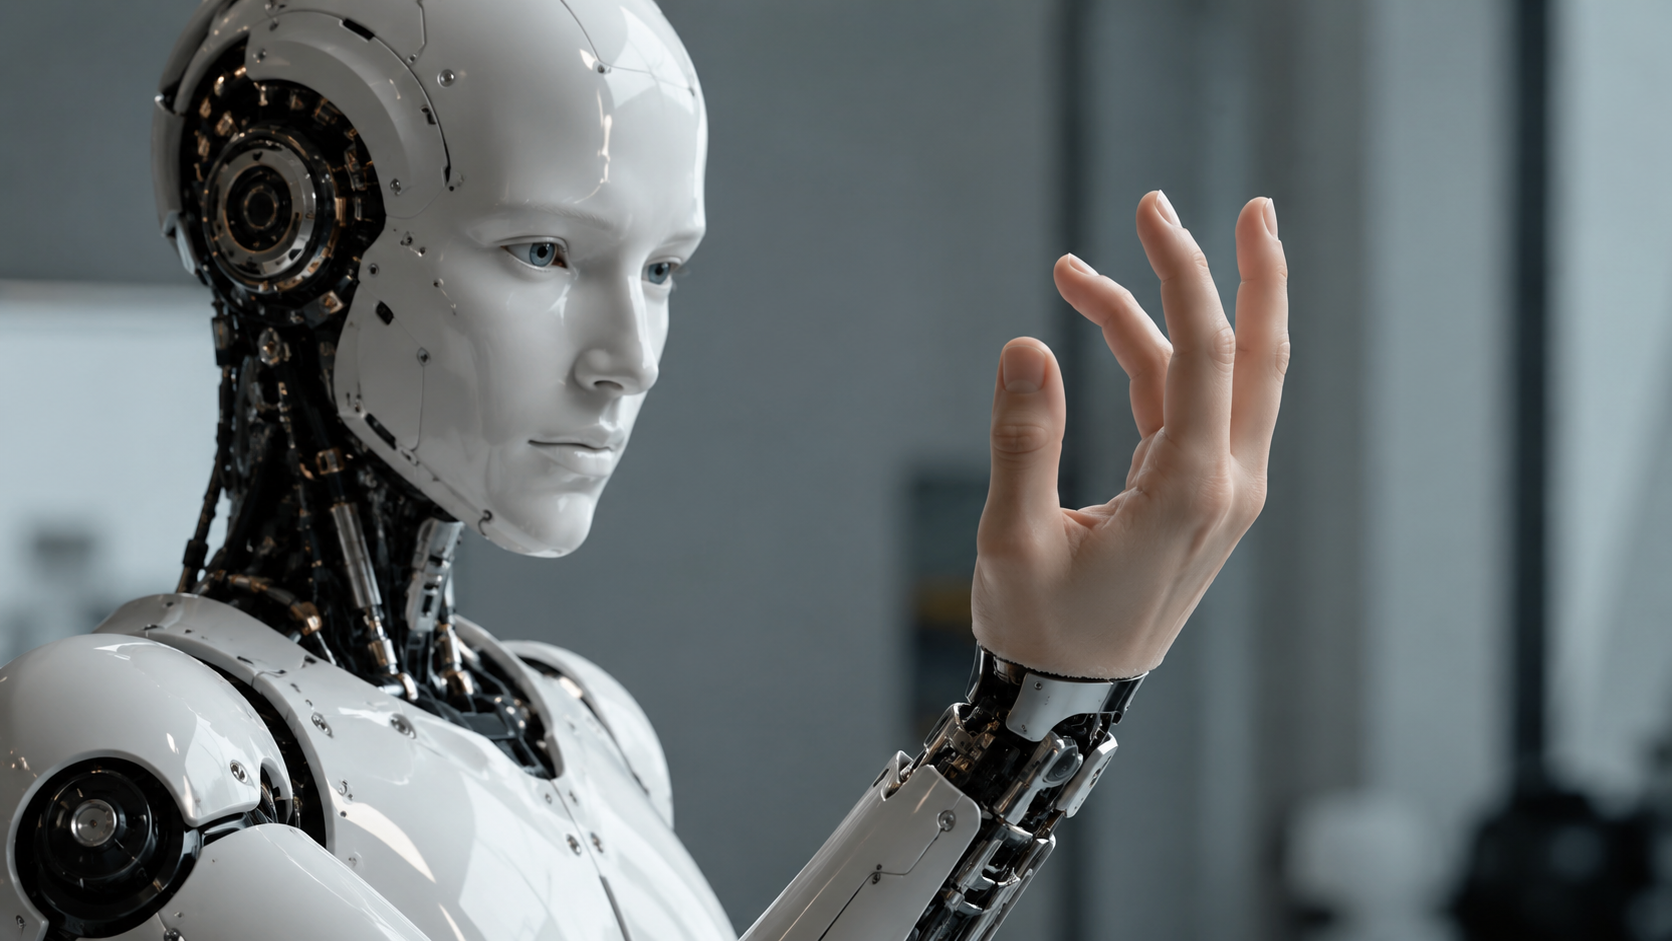
Piel Sintética para Robots: Los Avances Más Revolucionarios que Están Redefiniendo la Robótica en 2026
Más Videos
-
Grandes bancos de EE.UU. arman una red conjunta de depósitos tokenizados
-
Augustus, una fintech que construye un banco de compensación con carta federal en USA
-
Aptos apuesta USD $50 millones a la AI y los mercados institucionales on-chain
-
Binance Lanza la Agentic Wallet: La Era de las Carteras Diseñadas para Agentes de IA
Publicado
5 meses agoon
Tiempo de lectura estimado: 12 minutos
Introducción: Cuando las Máquinas Empiezan a Sentir
Durante décadas, los robots han sido máquinas extraordinariamente capaces pero fundamentalmente insensibles al mundo que las rodea. Podían soldar, ensamblar, transportar y calcular, pero no podían sentir la diferencia entre agarrar un huevo crudo y una pelota de goma, ni detectar si una superficie estaba peligrosamente caliente antes de apoyar su mano mecánica sobre ella. Esa limitación, aparentemente simple, ha sido uno de los grandes cuellos de botella de la robótica moderna: sin tacto genuino, los robots no pueden integrarse de forma segura y natural en entornos humanos.
Eso está cambiando de forma acelerada. En los últimos doce meses se han producido algunos de los avances más significativos en la historia de la piel sintética robótica, impulsados por equipos de investigación en el Reino Unido, China, Corea del Sur y Estados Unidos. La convergencia de nuevos materiales —en especial los hidrogeles conductores—, técnicas de fabricación inspiradas en la biología, arquitecturas neuromórficas y la integración de inteligencia artificial para procesar señales táctiles complejas está produciendo resultados que hace apenas cinco años habrían parecido ciencia ficción.
Este artículo recorre en profundidad los desarrollos más relevantes, explica cómo funcionan técnicamente, analiza sus aplicaciones potenciales y presenta los equipos e instituciones que están liderando esta carrera tecnológica a nivel global.
¿Qué es la Piel Sintética Robótica y Por Qué es tan Difícil de Lograr?
Antes de entrar en los avances concretos, conviene entender por qué replicar la piel humana en un robot es un problema de ingeniería tan complejo. La piel humana no es simplemente una envoltura protectora: es el órgano más grande del cuerpo y uno de los más sofisticados desde el punto de vista sensorial. Contiene millones de receptores especializados capaces de detectar presión, temperatura, vibración, dolor, textura y la dirección de un estímulo, todo de forma simultánea y en tiempo real. Además, es flexible, elástica, autorreparable, resistente a la humedad, y transmite información al cerebro a través de una red nerviosa increíblemente densa y eficiente.
Replicar incluso una fracción de esas capacidades en un material artificial que además pueda cubrir geometrías complejas —como una mano robótica con sus pliegues, articulaciones y zonas de distinta curvatura— implica resolver problemas simultáneos en ciencias de los materiales, electrónica flexible, procesamiento de señales y aprendizaje automático. Los sistemas tradicionales abordaban el problema instalando sensores puntuales en ubicaciones específicas del robot, lo que resultaba en una cobertura fragmentada, costosa de fabricar, difícil de escalar y limitada a detectar un único tipo de estímulo por sensor. El nuevo paradigma, en cambio, propone convertir toda la superficie del robot en un único sistema sensorial continuo e integrado, funcionando como un órgano completo en lugar de una colección de dispositivos.
El Avance del Año: El Hidrogel Multimodal de Cambridge y UCL
El desarrollo que mayor repercusión científica ha tenido en los últimos meses fue publicado en junio de 2025 en la revista Science Robotics por investigadores de la Universidad de Cambridge y el University College London (UCL). El trabajo, titulado «Multimodal Information Structuring with Single-Layer Soft Skins and High-Density Electrical Impedance Tomography», representa un salto conceptual importante respecto a todos los sistemas anteriores.
El equipo, liderado por los investigadores David Hardman, Thomas George Thuruthel y Fumiya Iida, desarrolló una piel sintética basada en un único tipo de hidrogel conductor flexible, sin componentes rígidos ni sensores distribuidos. La clave tecnológica está en el uso de una técnica llamada tomografía por impedancia eléctrica de alta densidad (EIT), que permite inferir dónde y cómo se está deformando el material a partir de mediciones eléctricas en su periferia, de forma similar a cómo un médico infiere la estructura interna del cuerpo con una tomografía, pero aplicado en tiempo real a la superficie del robot.
Lo que hace a este sistema especialmente notable es que, en lugar de usar sensores diferentes para cada tipo de estímulo, un único material blando es capaz de detectar de forma simultánea tacto suave, presión intensa, calor, frío y cortes físicos. En las pruebas de laboratorio, la piel fue aplicada sobre una mano robótica como si fuera un guante, y pudo distinguir contactos tan diferentes como un dedo humano apoyado suavemente, la punta de un bisturí y una sonda térmica, identificando el tipo de contacto y su localización con una precisión media de 25 milímetros. En uno de los tests más llamativos, los investigadores sometieron la mano robótica a una ráfaga de calor para derretir parcialmente la piel y luego la cortaron con un bisturí; a pesar de eso, el sistema continuó detectando estímulos de forma funcional.
Thomas George Thuruthel, uno de los autores principales, declaró que si bien la tecnología aún no ha alcanzado el nivel de la piel humana, es más avanzada que cualquier otro sistema disponible en este momento. Además, enfatizó que el método es considerablemente más sencillo de fabricar que los sistemas basados en sensores tradicionales y que puede calibrarse para una variedad de tareas. El hidrogel tiene otra ventaja práctica notable: puede ser fundido y reformado en distintas geometrías, lo que lo hace adaptable a diferentes partes del cuerpo robótico sin necesidad de fabricar piezas a medida.
Contacto institucional:
- Universidad de Cambridge — Department of Engineering: www.eng.cam.ac.uk
- University College London — Department of Electronic and Electrical Engineering: www.ucl.ac.uk/electronic-electrical-engineering
- Investigador principal: Prof. Fumiya Iida — fi224@cam.ac.uk
- DOI del paper: 10.1126/scirobotics.adq2303
La Piel que Siente Dolor: El Sistema Neuromórfico de PNAS
En diciembre de 2025, la prestigiosa revista Proceedings of the National Academy of Sciences (PNAS) publicó un trabajo que da un paso más allá en complejidad funcional: una piel electrónica robótica con arquitectura neuromórfica, denominada NRE-skin (Neuromorphic Robotic Electronic Skin), desarrollada por un equipo de universidades de Shanghái y Hong Kong.
El concepto de «piel que siente dolor» merece una aclaración importante antes de continuar: no se trata de sufrimiento subjetivo ni de experiencia emocional. En robótica, el término técnico equivalente es nocicepción artificial, que es simplemente la capacidad de detectar estímulos potencialmente dañinos y generar señales de alerta automáticas que provoquen una respuesta del sistema. Es el equivalente funcional del reflejo de retirar la mano al tocar algo muy caliente, sin necesidad de que el robot «sienta» nada en un sentido filosófico.
Lo que hace al NRE-skin técnicamente excepcional es su arquitectura inspirada directamente en el sistema nervioso humano. El diseño es jerárquico: la capa más externa actúa como epidermis protectora capaz de absorber impactos y rozaduras; debajo se ubican capas con sensores y circuitos que cumplen el rol de nervios periféricos; y el sistema cuenta con mecanismos de procesamiento local —»reflejos»— que permiten responder a estímulos de daño sin necesidad de esperar una orden del procesador central del robot. Esto es crucial para la seguridad: en situaciones donde un robot humanoide podría estar aplastando un objeto frágil o dañándose a sí mismo, cada milisegundo cuenta.
El sistema también incorpora una característica modular de reparación rápida, lo que permite reemplazar secciones dañadas de la piel sin desmontar el robot completo. Esta propiedad es esencial para aplicaciones industriales donde el tiempo de inactividad tiene un costo económico elevado. Según los autores, el NRE-skin mejora significativamente la seguridad en la interacción humano-robot, un área que ha cobrado urgencia a medida que los robots humanoides empiezan a operar en espacios compartidos con personas.
Contacto institucional:
- PNAS — Para consultas sobre el artículo: pnas.org/doi/10.1073/pnas.2520922122
- Editado por John Rogers, Northwestern University — Evanston, IL, EE.UU.
860.000 Microconexiones: La Piel que Transforma Todo el Cuerpo en un Sensor
Otro de los desarrollos más impresionantes proviene de una colaboración entre universidades de Shanghái y Hong Kong, presentado a finales de 2025 y principios de 2026. Este sistema propone una arquitectura radicalmente diferente: en lugar de cubrir el robot con una membrana flexible, propone una red de microconexiones integradas capaz de transformar toda la superficie corporal del robot en un único sensor continuo.
La estructura cuenta con más de 860.000 vías microscópicas capaces de transmitir señales eléctricas de forma simultánea, lo que permite detectar presión, temperatura, contacto y daño físico en cualquier punto del cuerpo robótico al mismo tiempo. La diferencia clave respecto a tecnologías anteriores es que no se trata de un conjunto de sensores especializados, sino de un único sistema multimodal donde todas las sensaciones son capturadas dentro de la misma arquitectura, imitando el funcionamiento de la piel biológica como órgano sensorial unificado.
Desde el punto de vista práctico, esto significa que un robot equipado con esta tecnología obtiene una percepción global de lo que ocurre en distintas zonas de su cuerpo de forma simultánea. Si algo presiona su brazo derecho mientras su mano izquierda toca una superficie caliente y su torso recibe un impacto, el sistema procesa todas esas señales al mismo tiempo y en tiempo real, sin necesidad de priorizar o turnar la atención entre sensores. Esto se asemeja mucho más a la experiencia sensorial humana que cualquier sistema anterior y abre posibilidades inéditas para la robótica colaborativa y los robots de servicio.
KAI: El Robot Doméstico Chino con 18.000 Puntos de Detección
En mayo de 2026, la empresa china de robótica Kinetix AI presentó KAI, un robot humanoide diseñado específicamente para entornos domésticos que incorpora uno de los sistemas de piel sintética más avanzados disponibles en un producto comercial. KAI mide 1,73 metros, pesa alrededor de 70 kilogramos y está completamente cubierto por una piel sintética háptica que integra 18.000 puntos de detección capaces de registrar presión, contacto y fuerza en tiempo real.
Lo que distingue a KAI de otros robots humanoides es que su sistema táctil está directamente integrado con sus algoritmos de manipulación de objetos: al sostener una taza de porcelana, por ejemplo, el robot puede ajustar automáticamente la presión del agarre según la retroalimentación táctil en tiempo real, evitando tanto soltar el objeto como romperlo. Esta capacidad, que en humanos parece trivial, ha sido históricamente uno de los grandes problemas no resueltos de la robótica. Según Kinetix AI, KAI puede realizar tareas como doblar ropa, cargar y vaciar el lavavajillas y manipular alimentos sin dañarlos, todo gracias a la información continua que recibe a través de su piel.
La empresa planea iniciar la producción masiva de KAI a finales de 2026, con un precio estimado superior a los 30.000 euros, lo que lo posiciona como un producto de alta gama orientado a hogares con alto poder adquisitivo y a aplicaciones institucionales como recepciones, centros de salud y museos.
Contacto comercial:
- Kinetix AI: kinetix-ai.com (empresa china, operaciones principalmente en el mercado asiático)
Pieles Inspiradas en el Mar: La Propuesta de la Universidad de Nebraska
No todo el avance en piel sintética busca replicar exactamente la piel humana. Un equipo de la Universidad de Nebraska-Lincoln, liderado por el profesor asociado de química Stephen Morin y el doctorando Brennan Watts, está desarrollando pieles sintéticas inspiradas en los cefalópodos —pulpos, calamares y sepias— usando hidrogeles capaces de cambiar de color, textura y rigidez de forma controlada.
Publicado en la revista Advanced Materials en mayo de 2025, el trabajo explora cómo los mecanismos biológicos de los cefalópodos —que usan cromatóforos, iridóforos y papilas musculares para cambiar su apariencia en milisegundos— pueden adaptarse para crear robots blandos con capacidades de camuflaje, comunicación visual y adaptación mecánica al entorno. Si bien esta línea de investigación está más orientada a la robótica blanda experimental que a los humanoides, sus implicaciones son de largo alcance: robots capaces de cambiar su rigidez según la tarea que realizan, de señalizar visualmente su estado operativo o de adaptarse a superficies irregulares de formas que los materiales rígidos nunca podrán.
Contacto institucional:
- University of Nebraska-Lincoln — Department of Chemistry: chem.unl.edu
- Investigador principal: Prof. Stephen Morin — smorin2@unl.edu
Piel Óptico-Electrónica: Cuando la Piel Robótica Detecta Moléculas
Una de las investigaciones más futuristas fue publicada en agosto de 2025 en npj Flexible Electronics (revista del grupo Nature) por un equipo chino. Este trabajo introduce el concepto de piel artificial óptico-electrónica (oe-skin), que extiende las capacidades sensoriales de los robots más allá de los estímulos físicos convencionales hasta el dominio de la detección molecular.
La oe-skin es capaz de detectar marcadores bioquímicos en la superficie con la que entra en contacto. En las demostraciones experimentales, el sistema fue capaz de medir presión intraocular y niveles de glucosa, lo que abre la puerta a aplicaciones médicas inéditas: robots de asistencia sanitaria que puedan realizar evaluaciones preliminares de salud simplemente tomando la mano de un paciente, o sistemas de inspección industrial capaces de detectar contaminantes químicos mediante contacto directo con superficies.
Esta convergencia entre piel robótica y capacidad diagnóstica representa una expansión radical del concepto de «sentido del tacto»: ya no se trata solo de sentir si algo está caliente o blando, sino de analizar su composición química. Es un territorio donde la robótica, la medicina y la nanotecnología empiezan a converger de forma acelerada.
Referencia académica:
- Dai, B., Zheng, Y., Qian, Y. et al. «An optical/electronic artificial skin extends the robotic sense to molecular sensing.» npj Flexible Electronics 9, 87 (2025). doi.org/10.1038/s41528-025-00431-6
Los Humanoides Comerciales: Cuando la Piel Sintética Sale del Laboratorio
Más allá de los proyectos de investigación académica, la piel sintética está llegando a productos comerciales. En noviembre de 2025, la empresa automotriz china Xpeng presentó en su AI Day en Guangzhou la octava generación de su robot humanoide IRON, que incorpora piel sintética diseñada para hacer la interacción humano-robot más cálida e íntima desde el punto de vista perceptual.
A diferencia de la mayoría de los robots humanoides que compiten en el mercado, el IRON de Xpeng no está orientado a la industria sino a la interacción social: la empresa lo destina a roles como recepcionista, guía turístico o asistente de compras. En ese contexto, la piel sintética no cumple solo una función sensorial sino también una función social: un robot que se siente más similar a la piel humana al tacto genera menos rechazo en las personas con las que interactúa, reduciendo el efecto del «valle inquietante» (uncanny valley) que hace que los humanoides parezcan perturbadores cuando están muy cerca de lo humano pero sin alcanzarlo del todo.
Contacto corporativo:
- Xpeng Robotics: xpeng.com
- AI Day 2025 — Guangzhou, China
Seguridad y el Reto de la Interacción Humano-Robot
A medida que los robots humanoides con pieles sintéticas avanzadas empiezan a operar en espacios compartidos con personas, la cuestión de la seguridad se vuelve central. Varios investigadores han señalado que la ausencia de un sentido del tacto adecuado en los robots actuales es precisamente lo que los hace peligrosos en contextos de proximidad humana: un robot que no puede sentir cuánta fuerza está ejerciendo sobre un brazo humano puede causar daños graves sin ninguna intención.
Los nuevos sistemas de piel sintética abordan este problema desde dos ángulos complementarios. Por un lado, la nocicepción artificial permite que el robot detecte cuando está causando daño a sí mismo o a su entorno y reactive respuestas de seguridad de forma autónoma y ultrarrápida. Por otro, la retroalimentación táctil en tiempo real permite que los algoritmos de control ajusten continuamente la fuerza ejercida en función de la resistencia detectada, de la misma manera en que un humano regula instintivamente cuánto apretar al dar la mano según la respuesta que siente.
La combinación de pieles sintéticas avanzadas con límites de fuerza programables y capas adicionales de control de movimiento se perfila como el estándar de seguridad para los robots de próxima generación que operarán en hogares, hospitales, escuelas y espacios públicos.
Tendencias y Perspectivas para los Próximos Años
El campo de la piel sintética robótica está avanzando en varias direcciones de forma simultánea:
De sensores aislados a superficies sensoriales unificadas. El paradigma dominante ha cambiado radicalmente. El objetivo ya no es instalar el mayor número posible de sensores especializados, sino crear materiales que funcionen como órganos sensoriales completos, capaces de capturar múltiples estímulos dentro de la misma arquitectura.
Materiales blandos, reciclables y adaptables. Los hidrogeles conductores y los elastómeros electrónicos están reemplazando a los sistemas basados en componentes rígidos. Esto permite pieles que se adaptan a formas complejas, que se pueden fundir y reformar, y que en algunos casos tienen propiedades de autorreparación parcial.
Integración profunda con inteligencia artificial. Procesar en tiempo real las señales de cientos de miles de puntos de detección simultáneos requiere redes neuronales avanzadas entrenadas específicamente para interpretar patrones táctiles complejos. La IA no es un complemento de la piel sintética: es parte integral del sistema sensorial.
Extensión a capacidades no humanas. La piel robótica no tiene por qué limitarse a replicar lo que la piel humana puede hacer. La detección molecular, la percepción del campo eléctrico, la detección ultrasónica y otras capacidades sensoriales que los humanos no poseemos representan un territorio de expansión enorme para esta tecnología.
Convergencia con aplicaciones médicas. Desde prótesis que devuelven sensaciones táctiles a personas amputadas hasta robots de asistencia sanitaria capaces de realizar evaluaciones preliminares de salud, la piel sintética está en el cruce entre robótica y medicina de una forma que se intensificará notablemente en los próximos años.
Conclusión
La piel sintética para robots ha pasado de ser un concepto de laboratorio marginal a convertirse en uno de los frentes más activos de la investigación en robótica e ingeniería de materiales. Los avances de 2025 y 2026 han demostrado que es posible crear superficies artificiales capaces de detectar múltiples estímulos de forma simultánea, con precisión suficiente para guiar la manipulación de objetos frágiles, para proteger al robot de daños y para interactuar de forma segura con seres humanos.
Lo que está en juego no es solo tecnología: es la posibilidad de que los robots se integren de forma genuina en la vida cotidiana, no como herramientas torpes e insensibles sino como sistemas capaces de relacionarse con el mundo físico —y con las personas— de una manera mucho más parecida a como lo hacemos nosotros. El camino es largo, pero los pasos dados en el último año son, sin exageración, los más significativos de la última década en este campo.
Fuentes y Referencias
- Hardman, D., Thuruthel, T.G., Iida, F. (2025). «Multimodal Information Structuring with Single-Layer Soft Skins and High-Density Electrical Impedance Tomography.» Science Robotics, Vol. 10, No. 103. DOI: 10.1126/scirobotics.adq2303 — sciencerobotics.org
- «Robots that feel heat, pain, and pressure? This new ‘skin’ makes it possible.» University of Cambridge (Junio 2025) — cam.ac.uk/stories/robotic-skin
- «A neuromorphic robotic electronic skin with active pain and injury perception.» PNAS (Diciembre 2025). DOI: 10.1073/pnas.2520922122 — pnas.org
- Dai, B., Zheng, Y., Qian, Y. et al. (2025). «An optical/electronic artificial skin extends the robotic sense to molecular sensing.» npj Flexible Electronics, 9, 87. DOI: 10.1038/s41528-025-00431-6 — nature.com
- «Humanoid robot unveiled with synthetic skin designed to feel warmer and intimate.» Tweaktown (Noviembre 2025) — tweaktown.com
- «Husker researchers developing cephalopod-inspired synthetic skins.» University of Nebraska-Lincoln (Junio 2025) — caremi.unl.edu
- «China presenta robot KAI con piel sintética y 18.000 sensores.» Gizmodo ES (Mayo 2026) — es.gizmodo.com
- «La piel que siente: un avance tecnológico acerca a los robots a nuestra sensibilidad humana.» Gizmodo ES (Julio 2025) — es.gizmodo.com
- «Robots con sentido del tacto: crean piel artificial sensible y flexible.» Agencia SINC (2025) — agenciasinc.es
- Hu, X., Liu, Z. & Zhang, Y. (2025). «Three-Dimensionally Architected Tactile Electronic Skins.» ACS Nano, 19, 14523–14539. DOI: 10.1021/acsnano
Este artículo fue elaborado con fines informativos y periodísticos. Todos los datos técnicos fueron verificados a partir de publicaciones académicas revisadas por pares y fuentes periodísticas especializadas. Última actualización: junio de 2026.
You may like
Researchland
Microduck: el pequeño robot que sorprendió en la presentación de NVIDIA
Publicado
7 días agoon
23 de octubre de 2026
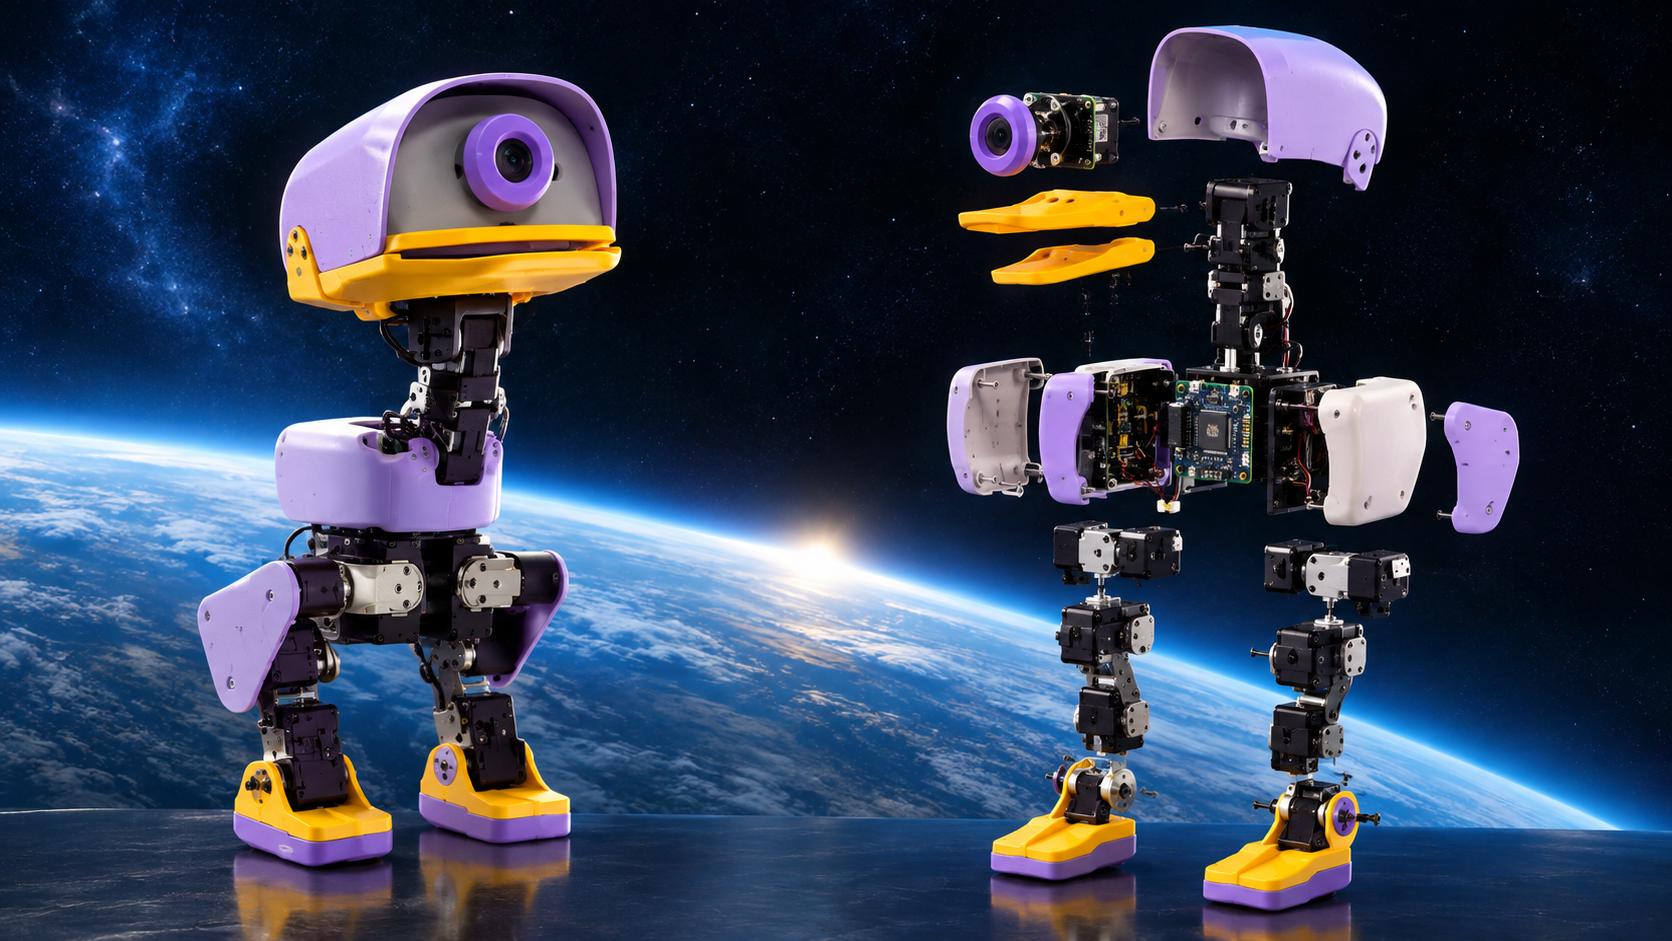
El CEO de NVIDIA, Jensen Huang, presentó los Microduck durante el evento GTC de Berlín, el 21 de octubre. Estos pequeños robots bípedos, desarrollados por Pollen Robotics y Hugging Face, demostraron cómo la inteligencia artificial puede enseñar a los robots a ejecutar movimientos y comportamientos físicos. Su propuesta combina robótica, simulación y aprendizaje de IA, con un enfoque abierto para experimentar y desarrollar nuevas aplicaciones.
¿Se puede fabricar o importar un Microduck? Desarrollamos un proyecto especial en el que analizamos su tecnología, los componentes necesarios, las alternativas para fabricarlo o importarlo, los costos estimados y las oportunidades de desarrollo comercial. Y queremos compartirlo con vos: te regalamos el proyecto para que puedas estudiar la idea y evaluar cómo llevarla a la práctica.
Informe: réplica de MicroDuck (robot pato bípedo)
Fecha de elaboración: 22 de octubre de 2026. Alcance: cómo está hecho MicroDuck, cómo construir una réplica con impresora 3D, cómo abaratar la electrónica sin perder funciones, cómo se entrena y conecta, qué rol juega NVIDIA y cuánto costaría y rendiría. Las cifras marcadas como estimación son cálculos propios y no cotizaciones. Este informe no es asesoramiento legal, contable ni financiero.
1. Resumen ejecutivo
- MicroDuck es un biped de 25 cm y menos de 800 g, lanzado el 27 de agosto de 2026 por Pollen Robotics (filial de Hugging Face) a USD 399. Tiene 15 servos, cámara, un sensor de profundidad de 8×8 zonas, dos IMU, micrófono, parlante, NFC, Wi-Fi y Bluetooth.
- Es abierto en software (Apache-2.0), no en hardware: solo se publicó la placa principal. Los modelos 3D tienen términos no comerciales.
- El factor que manda en el costo y en el tamaño es el servo. MicroDuck usa 15 Dynamixel XL330 (unos USD 27,49 cada uno a precio minorista en EE. UU., USD 412 por los 15). Los Feetech STS3215 baratos de Open Duck Mini pesan 55 g cada uno y no entran en un cuerpo de 25 cm.
- Para entrenar existen dos caminos oficiales: el de Pollen (mjlab, MuJoCo Warp, PPO) y el de NVIDIA (Isaac Lab 3.0 con Newton), publicado el 21 de octubre de 2026. Ambos exportan una política ONNX de 61 entradas y 14 salidas que corre a 50 Hz en el robot.
- Económicamente, un clon no puede competir en precio con el producto oficial a escala minorista. Las oportunidades están en contenido, kits, servicios y unidades personalizadas.
- Recomendación: construir primero una unidad con las piezas originales para validar el flujo completo, y recién después probar servos y placas más baratos.
Correcciones respecto de respuestas anteriores de esta conversación
- Los servos de MicroDuck son Dynamixel XL330, no Feetech. Los Feetech corresponden a Open Duck Mini y a la variante XGO-Duck.
- El entrenamiento no es solo MuJoCo: además existe el flujo oficial con Isaac Lab y Newton.
- El dato de un array de 8 micrófonos no pudo confirmarse; las fuentes hablan de micrófono y parlante.
- El «LiDAR» es en realidad un sensor de tiempo de vuelo (ToF) de 8×8 zonas, no un escáner giratorio.
2. Qué es MicroDuck
| Característica | Dato |
| Fabricante | Pollen Robotics, filial de Hugging Face (adquirida en abril de 2025) |
| Lanzamiento y precio | 27 de agosto de 2026, USD 399 antes de impuestos y envío |
| Tamaño y peso | 25 cm de alto, 14 cm de ancho, menos de 800 g |
| Articulaciones | 15 servos: 10 en piernas, 4 en cuello y cabeza, 1 en el pico (según el repo XGO-Duck) |
| Cerebro | Rockchip RK3566, 1 GB de RAM, 32 GB de almacenamiento |
| Sensores | Cámara frontal, ToF 8×8, dos IMU (cabeza y cuerpo), dos antenas NFC |
| Audio | Micrófono y parlante |
| Conectividad | Wi-Fi y Bluetooth |
| Batería | Formato NP-F550, 2.600 mAh, aproximadamente 1 hora de uso |
| Comportamientos de fábrica | Siete: caminar, sentarse, pararse, patear, agarrar con el pico, patinar con ruedas y recuperarse de caídas |
| Demanda | Más de 10.000 preventas en cuatro días (unos USD 4,54 millones); la entrega prevista antes de Navidad se descartó |
El modelo oficial de simulación tiene 14 actuadores en la política de locomoción; el pico actúa como pinza y agarra objetos de unos 800 g según una fuente, dato que conviene tomar con cautela.
3. Cómo está hecho
3.1 Mecánica
Carcasas de polímero moldeado, soportes y articulaciones. El análisis del modelo público muestra 15 instancias del servo Dynamixel XL330 y un mecanismo de mandíbula que permite al pico funcionar como pinza. Las carcasas y el diseño industrial son propiedad de Pollen.
3.2 Electrónica
| Función | Componente (estado de la evidencia) |
| Servos | 15 × Dynamixel XL330, probablemente XL330-M288-T (muy probable, no confirmado) |
| Cómputo | RK3566. Hay evidencia de que el desarrollo se hizo sobre placas Radxa Zero 3W; no está confirmado que cada robot de producción lleve esa placa sin cambios |
| Profundidad | STMicroelectronics VL53L8CX, ToF de 8×8 zonas, hasta unos 4 m |
| IMU | Dos unidades. Un proyecto de terceros propone LSM6DSV16X (no confirmado) |
| Cámara | Frontal. Un proyecto de terceros propone IMX219, el de Raspberry Pi Camera v2 (no confirmado) |
| NFC | Dos antenas, en cabeza y pico |
| Batería | NP-F550, formato con muchos fabricantes |
| Placas | La RPI Robot HAT (motores, IMU y audio) está publicada completa; la placa imu_to_dxl no |
La RK3566 integra CPU de cuatro núcleos y una NPU; Rockchip habla de 1 TOPS, mientras que la ficha de Radxa para su placa menciona 0,8 TOPS.
3.3 Software a bordo
El runtime está escrito en Rust (unas 65.000 líneas en 7 servicios) y ejecuta un lazo de control a 50 Hz, es decir un ciclo completo de sentir, decidir y actuar cada 20 ms. Los servicios se comunican por sockets Unix con JSON-RPC:
- robotd: dueño del lazo de control y del bus de motores.
- updaterd: instala versiones firmadas y revierte si el robot arranca mal.
- configd: Wi-Fi e identidad.
- btd: ruta Bluetooth para teléfonos.
- padd: lee el gamepad.
- mediad: transmite la cámara por WebRTC.
- tofd: sirve el sensor de profundidad.
La política corre en el RK3566 en formato ONNX.
4. Apertura y licencias
- Software: los repositorios microduck (runtime y SDK) y microduck_rl (entrenamiento) son públicos y están bajo Apache-2.0.
- Hardware: Pollen pide no describirlo como hardware abierto. Se publicó la placa RPI Robot HAT (KiCad 9, Gerbers, BOM, pick-and-place y STEP, Apache-2.0). Los archivos mecánicos y el resto de la electrónica no.
- Modelos 3D: una fuente indica que su licencia incluye términos no comerciales.
- Marca: «MicroDuck», «Pollen Robotics» y «Hugging Face» son marcas ajenas.
Implicancia: para uso personal y educativo no hay problema; para vender hay que diseñar carcasa, mecánica y nombre propios y revisar las licencias de cada repositorio y activo.
5. Construir con impresora 3D
Opción A: Open Duck Mini v2 (la mejor documentada)
Réplica en miniatura del droide BDX de Disney, creada por Antoine Pirrone y colaboradores, con patrocinio de Hugging Face y Pollen. Es un robot distinto de MicroDuck: más grande y con otros servos.
- Tamaño: unos 42 cm con las piernas extendidas.
- Impresión: 51 piezas a partir de 36 archivos STL (49 en PLA y 2 en TPU). Parámetros sugeridos por una guía derivada: PLA, capas de 0,2 mm, relleno del 15 %.
- Servos: 14 Feetech STS3215 de 7,4 V (19,5 kg·cm).
- Cerebro y sensores: Raspberry Pi Zero 2 W, IMU BNO055 (con fusión de sensores integrada).
- Batería: dos celdas 18650 en serie, con BMS, interruptor y cargador USB-C.
- Otros insumos: insertos roscados M3, rodamientos 608ZZ, contactos de pie y dos servos de 9 g para las antenas.
- Costo: el proyecto apunta a menos de USD 400; la lista de materiales de su sitio comunitario suma €472,26 (58 piezas, 31 componentes distintos).
- Guías: de impresión, de ensamblaje (incompleta) y una versión interactiva en Tnkr. Etapas: imprimir, configurar el ID de cada servo, ensamblar y cablear, preparar la Raspberry, calibrar y probar la marcha.
Opción B: XGO-Duck (la más cercana a MicroDuck)
Adaptación de Luwu Dynamics del diseño de Microduck: estructura imprimible, 15 servos Feetech 1910, Arduino UNO Q, placa de expansión propia (distribución de energía, conexión de servos e IMU QMI8658A) y modelos mecánicos, PCB, BOM y guía de ensamblaje. Es muy reciente y reutiliza la forma del pato, la disposición de los 15 servos y el orden de articulaciones de la política de Pollen.
Opción C: diseño propio
Exige CAD propio, conversión a URDF o USD, identificación de actuadores y reentrenamiento. Conviene hacerla recién después de dominar el flujo con la opción A.
Recomendaciones prácticas (propias)
- Imprimir primero las piezas de articulación y probar el ajuste con un servo antes de imprimir todo.
- Usar TPU solo donde la guía lo indica (pies y amortiguación).
- Comprar repuestos de servos: durante el entrenamiento real se rompen. El kit oficial de desarrollo trae tres motores de repuesto.
6. Electrónica más barata sin perder funcionalidad
6.1 El problema del servo
- El Feetech STS3215 pesa 55 g. Quince unidades suman 825 g, más que el robot completo. Con ellos el formato de 25 cm no es viable.
- El XL330 pesa mucho menos y es lo que permite el tamaño compacto, pero a precio minorista cuesta USD 27,49 (USD 412,35 por 15).
- Comprados por volumen, el precio baja; el valor real de Pollen no es público.
| Camino | Qué mantiene | Costo y riesgo |
| A. XL330 originales | Compatibilidad total con runtime y políticas de Pollen | Unos USD 412 en servos a precio minorista |
| B. Servo Feetech de la clase XL330 (por ejemplo STS3032, 4,5 kg·cm, bus serie) | Tamaño similar y realimentación | Hay que verificar peso y torque contra el XL330, escribir el driver (protocolo distinto) y reentrenar |
| C. Cuerpo más grande con STS3215 | Costo por servo menor (unos €14 por lote) y comunidad | Se pierde el formato de 25 cm |
No se obtuvo el precio ni las medidas del STS3032: confirmarlos antes de elegir el camino B.
6.2 Reemplazos por función
| Función | Original | Alternativa de mercado | Nota |
| Cerebro | RK3566 | Radxa Zero 3W | Mismo procesador que MicroDuck |
| Cámara | Frontal | Módulo de Raspberry Pi (V1.3 o V2) | La Radxa Zero 3W soporta ambos |
| Profundidad | VL53L8CX | Módulo con ese sensor | Integrado en tu PCB baja el costo |
| 2 IMU | No confirmado | QMI8658A o similar | XGO-Duck lo usa con políticas derivadas de Microduck |
| NFC ×2 | Dos antenas | Módulos tipo PN532 (propuesta propia) | Función poco crítica |
| Audio | Micrófono y parlante | Micrófono I2S y amplificador chico (propuesta propia) | La HAT de Pollen ya incluye soporte de audio |
| Batería | NP-F550 | Celdas NP-F550 genéricas | Formato con muchos fabricantes |
| Control | Gamepad | Cualquier gamepad Bluetooth |
6.3 Qué se puede fabricar
Estructura impresa, PCB propia, pack de batería y cableado. Lo más valioso es que la placa RPI Robot HAT de Pollen está publicada con Gerbers y BOM bajo Apache-2.0: se puede mandar a fabricar tal cual. Un proyecto de terceros (microduck-replica) reconstruyó además el esquema eléctrico y rediseñó la placa IMU que Pollen no publicó; es una reconstrucción no oficial y debe verificarse.
7. El cerebro: comparación de placas
| Placa | Precio de referencia | Ventajas | Límites |
| Raspberry Pi Zero 2 W | Unos USD 15 | La usa Open Duck Mini y corre ahí una política de caminata | Solo 512 MB de RAM; justa para cámara y voz |
| Radxa Zero 3W | Desde USD 15 hasta USD 65 según RAM y eMMC (algunos revendedores cobran más) | Mismo RK3566 y formato Pi Zero, hasta 8 GB, Wi-Fi 6, NPU | Conectores algo distintos; el éxito de MicroDuck disparó su precio en China (de 135 a 700 yuanes), así que verificar stock |
| Arduino UNO Q | Unos USD 44 (2 GB); existe variante de 4 GB | Dos cerebros: procesador Linux y microcontrolador STM32 en tiempo real | Más grande (68,58 × 53,34 mm) y más cara; algunos distribuidores listaron 10 semanas de plazo |
| ESP32 | Muy barata | Fácil de fabricar en volumen | No recomendada: sin cámara ni voz y correr la red de caminata sería otro proyecto |
El Arduino UNO Q combina un procesador Qualcomm QRB2210 (Cortex-A53, Debian Linux) con un microcontrolador STM32U585 (Cortex-M33, Zephyr), comunicados por una librería de llamadas remotas llamada Bridge. Es la placa que usa XGO-Duck. Su ventaja de tiempo real se puede copiar más barato con un microcontrolador chico en una placa propia (propuesta propia, sin probar) junto a una Pi Zero 2 W o una Radxa Zero 3W.
8. Entrenamiento: software y herramientas NVIDIA
8.1 Camino de Pollen: microduck_rl
Construido sobre mjlab (MuJoCo Warp) con PPO. Requiere una GPU con CUDA y el gestor uv. Las políticas se entrenan a 50 Hz y se exportan a ONNX. Una marcha usable lleva entre 1 y 2 horas con 4096 entornos. Los servos se simulan con el modelo BAM del XL330 (control por voltaje y fricción dependiente de la carga). Tareas incluidas: caminar, caminar y levantarse, sentarse y pararse, vuelta carnero y varias de patinaje.
8.2 Camino de NVIDIA: Isaac Lab 3.0
Isaac Lab es un framework abierto, acelerado por GPU, para entrenar políticas de robots por refuerzo e imitación. La versión 3.0 está disponible desde el 21 de octubre de 2026, funciona con los motores de física Newton y PhysX y puede correr sin Isaac Sim. NVIDIA publicó con Hugging Face un tutorial oficial para Microduck:
- Isaac Lab ya trae el modelo del robot, la escena, las observaciones, las recompensas y la aleatorización de dominio.
- Comando de entrenamiento: uv run isaaclab train –rl_library rsl_rl –task IsaacContrib-Velocity-Flat-MicroDuck –num_envs 4096 presets=backlash (existe también la variante Rough para escaleras y desniveles).
- Se usa Newton con el solver MJWarp y modelos de actuador BAM, con aleatorización de masa, fricción, inercia, voltaje de batería, latencia y juego mecánico (backlash) por articulación.
- Requisitos: estación Linux con GPU NVIDIA compatible, Git y uv.
- La evaluación exporta policy.pt y policy.onnx; la política tiene 61 valores de entrada y 14 posiciones de salida.
- Microduck Arena, un Space de Hugging Face, permite comparar políticas ONNX (61 entradas, 14 salidas, máximo 64 MiB).
8.3 Otras piezas del ecosistema NVIDIA
- Isaac Sim: plataforma de simulación base con render fotorrealista; útil si se añade visión.
- Newton: motor de física abierto de NVIDIA, Google DeepMind y Disney Research; diferenciable.
- Isaac GR00T: modelos fundacionales para humanoides y manipulación; excesivo para que un pato camine.
- Cosmos: modelos de mundo para datos sintéticos; relevante más adelante si se entrena visión.
- Jetson: placas de cómputo a bordo; no hacen falta, porque una RK3566 corre la política a 50 Hz.
- Cursos gratuitos de NVIDIA (Physical AI Learning) sobre aprendizaje por refuerzo con Isaac Lab y Newton, de 2 a 4 horas.
No existe un «SDK de NVIDIA» separado para el robot: la herramienta de entrenamiento es Isaac Lab, y el robot recibe solo el archivo ONNX.
8.4 Flujo recomendado
- Modelo del robot (CAD, URDF y USD).
- Identificación de actuadores (BAM de Rhoban), lo que más pesa en la transferencia a hardware real.
- Entorno y recompensas en Isaac Lab o mjlab.
- Entrenamiento con PPO (RSL-RL) y aleatorización de dominio.
- Exportación a ONNX y carga en el robot.
- Calibración y repetición.
Hardware de entrenamiento: una PC con GPU NVIDIA y Linux. Como referencia, un usuario entrenó una marcha en 58 minutos con una RTX 5090; con GPU más modesta lleva más (estimación propia: una de gama media con 8 GB o más de VRAM sirve para empezar). Si no se dispone de GPU, se puede alquilar en la nube.
9. Conectividad con el robot
- Wi-Fi y SSH: la política se copia con scp y se carga con robotctl (por ejemplo, sudo robotctl policy load walk ruta.onnx). robotctl monitor muestra el estado y robotctl policy reset walk restaura la marcha por defecto.
- Bluetooth: duckctl maneja el robot desde una laptop, sin red ni SSH.
- Gamepad: interfaz de control emparejada, usada para probar parado, marcha lenta, giro y parada.
- Cámara: transmisión por WebRTC.
- USB-C: el kit incluye un cable; no se pudo confirmar si es de datos o solo de carga.
- Robot simulado: un script ejecuta los servicios reales sobre un cuerpo en MuJoCo, útil para desarrollar sin hardware.
- Aviso de seguridad de la documentación comunitaria: la primera prueba física debe hacerse con el robot sostenido en un soporte y, para el pico, sin objeto.
10. Costos, precio de venta y ganancia
10.1 Costo de construir
- Open Duck Mini v2: BOM publicada de €472,26. Con filamento, envío, repuestos y GPU, estimación de USD 600 a 750 para un primer prototipo.
- Réplica estilo MicroDuck: la electrónica sin servos se estima en USD 90 a 150; con 15 XL330 minoristas, el total sube a USD 500–600 más impresión. Es más que el robot oficial de USD 399.
- Un análisis externo de la lista de materiales de Pollen propone, como escenarios (no datos oficiales), costos de materiales directos de USD 227–265, 313–363 o 405–463 según el precio de compra de los servos (USD 10, 14 o 18 cada uno); la variable decisiva es el contrato de servos, que no es público.
10.2 Importación a Argentina (a verificar con ARCA o un despachante)
- Franquicia para uso personal: USD 400 por envío exentos de derechos de importación y tasa de estadística; se paga IVA (ejemplo publicado: sobre USD 200 de exceso, unos USD 42 de IVA). Las fuentes consultadas difieren en el límite anual de envíos (cinco por persona según algunas).
- Esa franquicia es para envíos sin finalidad comercial: importar para revender probablemente no aplique y los costos subirían.
10.3 Competencia y precio
El robot oficial cuesta USD 399, con cámara, ToF, siete comportamientos y respaldo de una empresa grande. El costo de materiales de un clon artesanal ya supera ese precio.
10.4 Escenarios ilustrativos (estimaciones, sin demanda validada)
| Escenario | Costo por unidad | Precio posible | Ganancia bruta |
| Robot armado, de a uno | USD 650–750 | USD 900–1.100 | USD 150–400, antes de impuestos y garantía, con 15–20 horas de trabajo |
| Lote de 20 (servos por mayor) | USD 450–550 | USD 800–1.000 | USD 250–500 por unidad, con más capital inmovilizado |
| Kit de piezas impresas (sin servos) | USD 30–60 | USD 100–150 | USD 60–100 por kit |
A la ganancia bruta hay que restarle impuestos, IVA, soporte y garantía; los servos que fallan salen del margen.
10.5 Vías de monetización con mejor relación esfuerzo-retorno
- Contenido: documentar la construcción y el entrenamiento genera tráfico y patrocinios con baja inversión.
- Kits impresos y servicios: calibración, ajuste de políticas, talleres y cursos para escuelas y makers.
- Robots personalizados (color, voz, comportamientos) en tiradas chicas y por encargo, para no inmovilizar stock.
11. Riesgos
- Propiedad intelectual: diseño propio de carcasa y nombre si se va a vender.
- Abastecimiento: precio y stock de la Radxa Zero 3W se movieron fuerte tras el lanzamiento; los servos son el componente más caro y el que más se rompe.
- Compatibilidad: cambiar servo o IMU obliga a reidentificar actuadores y reentrenar.
- Madurez: los proyectos derivados (XGO-Duck, reconstrucciones de terceros) son muy recientes; una fuente advirtió que nadie probó aún una unidad de producción durante meses de caídas y reparaciones, y que Pollen marca como provisionales varias especificaciones.
- Importación comercial: régimen fiscal distinto al de uso personal.
12. Hoja de ruta sugerida
- Fase 1 (validar): construir una unidad con piezas estándar, la placa HAT publicada, Radxa Zero 3W y XL330 (o, para aprender más barato, Open Duck Mini v2 con Raspberry Pi Zero 2 W), y hacerla caminar con la política publicada.
- Fase 2 (entrenar): reproducir el entrenamiento con microduck_rl y luego con Isaac Lab, exportar a ONNX y cargar la política en el robot.
- Fase 3 (abaratar): cotizar servos por volumen, probar un servo alternativo en una segunda unidad, rediseñar la placa propia y, si hace falta, cambiar el IMU. Un solo cambio por vez.
- Fase 4 (capas): agregar cámara, ToF, NFC y voz, que son independientes de la marcha.
- Fase 5 (negocio): decidir entre contenido, kits o unidades personalizadas según los costos reales cotizados.
13. Datos no confirmados
- Array de 8 micrófonos (no hallado en fuentes).
- Variante exacta del servo (XL330-M288-T es la más probable).
- Modelos exactos de IMU, cámara, NFC y audio.
- Si los robots de producción usan una Radxa Zero 3W sin cambios.
- Precio de compra de servos de Pollen y margen del producto oficial.
- Precio y medidas del Feetech STS3032 y su equivalencia con el XL330.
- Si el cable USB-C del kit transmite datos.
- Régimen exacto de importación para reventa y límite anual de envíos.
14. Fuentes principales
- Pollen Robotics, repositorios microduck y microduck_rl (GitHub).
- Blog de NVIDIA en Hugging Face, «Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0» (21 de octubre de 2026): https://huggingface.co/blog/nvidia/microduck-isaac-lab-sim-to-real
- Comunicado de NVIDIA sobre la plataforma Isaac (GTC Berlín, 21 de octubre de 2026): https://www.manilatimes.net/2026/10/21/tmt-newswire/globenewswire/nvidia-advances-isaac-platform-for-general-purpose-robotics-with-new-reference-humanoid-frameworks-simulation-pipelines-and-data/2450595
- Robotopian, «Inside the $399 Microduck: Hardware, BOM & True Cost»: https://robotopian.com/blogs/news/microduck-hardware-bom-suppliers-cost-analysis
- Reconstrucción de terceros: https://github.com/fanhao375/microduck-replica
- XGO-Duck (Luwu Dynamics): https://github.com/LuwuDynamics/xgoduck_hardware
- Open Duck Mini: https://github.com/apirrone/Open_Duck_Mini y lista de materiales en https://tnkr.ai/open-duck-mini/open-duck-mini-v2?tab=documentation
- Eesel, CircuitDigest, China Daily, BigGo Finance y otros medios sobre especificaciones y demanda de MicroDuck.
- Radxa Zero 3W (Notebookcheck, CNX Software) y Arduino UNO Q (distribuidores, CNX Software).
- Régimen de importación por courier en Argentina: notas de El Once, iProfesional, Blog del Contador y El Cronista (julio de 2026).
Researchland
Revolución en la IA Física: Gemini Robotics 2, Apollo 2 de Apptronik y el Estado de la Robótica Humanoide
Publicado
4 semanas agoon
1 de octubre de 2026
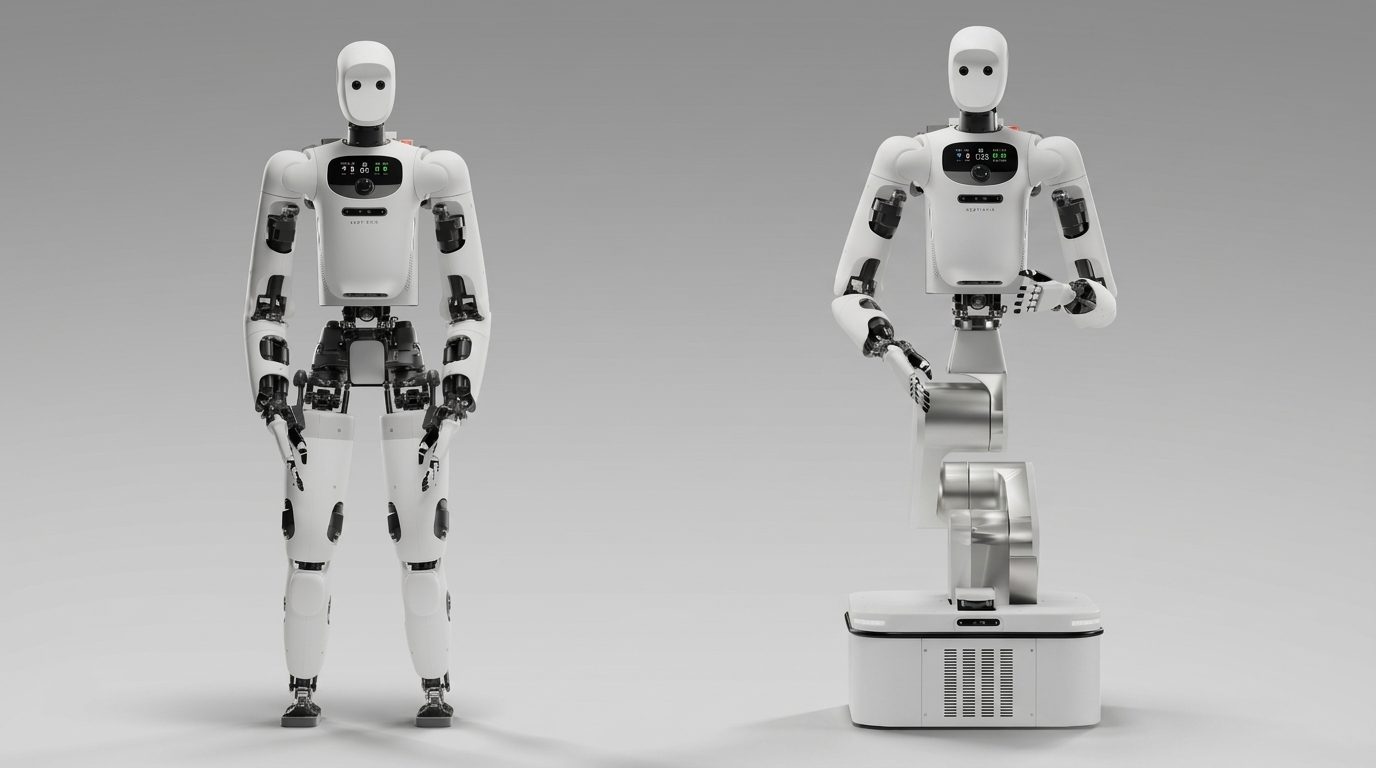
La carrera por dominar la Inteligencia Artificial Física (Embodied AI) ha alcanzado un nuevo hito con el lanzamiento de Gemini Robotics 2 por parte de Google DeepMind y su integración en el robot humanoide Apollo 2 desarrollado por la empresa estadounidense Apptronik. A diferencia de las generaciones anteriores, que dependían de programas rígidos y scripts pregrabados, la combinación de modelos de visión, lenguaje y acción (Vision-Language-Action o VLA) está permitiendo que los robots entiendan el entorno, razonen sobre tareas complejas y ejecuten movimientos con una flexibilidad y destreza sin precedentes.
- El Cerebro: Gemini Robotics 2 y Gemini Robotics ER 2
Presentado a mediados de 2026, el ecosistema de inteligencia artificial para robótica de Google DeepMind se compone de tres pilares principales:
- Gemini Robotics ER 2 (Embodied Reasoning): Es el modelo de orquestación de alto nivel. Analiza secuencias de video en tiempo real y razona instrucciones ambiguas en lenguaje natural (por ejemplo: recoge los envases vacíos y ordénalos por color), convirtiéndolas en planes lógicos estructurados.
- Gemini Robotics 2 (VLA): Conecta la percepción con el control físico directo. Opera como un modelo unificado de Whole-Body Control (control de cuerpo completo), gestionando simultáneamente la locomoción bipedal, el equilibrio del torso y la manipulación bimanual con las manos.
- Gemini Robotics On-Device 2: Modelo ligero optimizado para ejecutarse localmente en el hardware del robot. Permite adaptar el sistema a nuevas tareas físicas o herramientas en menos de 200 demostraciones guiadas.
- El Hardware: Apollo 2 de Apptronik
Apptronik, la empresa derivada de la Universidad de Texas nacida del programa Valkyrie de la NASA, ha presentado la plataforma Apollo 2. El diseño destaca por su enfoque modular y de grado industrial:
- Configuración Doble (Bipedal / Torso Móvil): La plataforma cuenta con una versión bipedal de cuerpo completo (1,73 metros de altura y aproximadamente 73 kg de peso) y una versión de torso modular montada sobre una base robótica móvil o estación fija.
- Capacidad de Carga (Payload): Soporta hasta 25 kg, superando a competidores como Figure 02 o Tesla Optimus.
- Autonomía y Batería: Ofrece unas 4 horas de operación continua con un sistema de batería intercambiable en caliente (hot-swappable), diseñado para operar sin pausas prolongadas por carga en enchufe.
- Manos y Manipulación Fina: Soporta manos de alta destreza (como SharpaWave o Inspire Hands de hasta 16-22 grados de libertad) que combinan Actuadores Elásticos en Serie (SEA) con sensores táctiles para medir fuerza y prevenir roturas ante impactos.
Rendimiento registrado en tareas de manipulación:
- Destornillar bombillas: 92,0% de éxito.
- Tomar objetos de estantes: 76,3% de éxito.
- Tomar objetos del suelo (agachándose): 45,7% de éxito.
- Atar bolsas de basura o cierre Ziplock: 40,0% a 44,0% de éxito.
- ¿Cuánto cuesta un robot de Apptronik?
A diferencia de productos de consumo con catálogo comercial abierto, Apptronik no maneja un precio de venta al público general. La empresa comercializa Apollo únicamente mediante contratos corporativos y programas piloto bajo pedido:
- Modelo Robot-as-a-Service (RaaS): Es el canal principal utilizado por empresas como Mercedes-Benz o GXO Logistics. Consiste en una suscripción anual vinculada a las horas operativas del robot. En el sector financiero se proyecta una tarifa de servicio de aproximadamente 80.000 dólares anuales por unidad.
- Meta de Costo a Escala: Jeff Cardenas, CEO de Apptronik, ha declarado que el objetivo a largo plazo de la compañía al fabricar masivamente el robot es llevar el costo por unidad a menos de 50.000 dólares. Sin embargo, la empresa aclara que esa cifra es un objetivo de escala futura (asociado a la próxima generación, Apollo 3) y no refleja el precio actual de un piloto individual.
- Respaldo e Inversión: En febrero de 2026, Apptronik extendió su ronda de inversión Serie A hasta los 935 millones de dólares (alcanzando una valuación superior a los 5.000 millones de dólares) con el respaldo de inversores y socios estratégicos de la talla de Google, Mercedes-Benz, John Deere y AT&T Ventures.
- Comparativa Estratégica: El Modelo Abierto vs. Integración Vertical
- Google / Apptronik (Apollo 2): Estrategia: Plataforma Abierta / Modular (Ecosistema). Google aporta el software e inteligencia artificial (Gemini) y Apptronik el hardware. Capacidad de carga: 25 kg. Autonomía: 4 horas (batería intercambiable en caliente). Aproximación comercial: Pilotos RaaS en logística y automotriz (Mercedes-Benz, GXO Logistics).
- Tesla (Optimus): Estrategia: Integración Vertical Cerrada. Construye hardware, actuadores, chips propios (FSD) y software internamente. Capacidad de carga: 20 kg. Autonomía: 2 a 4 horas (batería integrada). Aproximación comercial: Producción masiva proyectada para flotas propias y clientes directos.
- Figure AI (Figure 02): Estrategia: Ecosistema Mixto. Hardware propietario con alianzas de software (OpenAI) e integración industrial (BMW). Capacidad de carga: 20 kg. Autonomía: 5 horas (batería integrada). Aproximación comercial: Pilotos de ensamble pesado en plantas automotrices.
Conclusión
El ecosistema que forman Gemini Robotics 2 y Apollo 2 demuestra que la robótica humanoide ha dejado de ser una demostración de laboratorio para convertirse en una tecnología de prueba operativa en entornos industriales reales. Mientras empresas como Tesla buscan una integración vertical propia, la alianza entre Google y Apptronik está trazando el camino hacia una infraestructura de IA modular y abierta, capaz de adaptar diferentes tipos de cuerpos robóticos a las necesidades específicas de la manufactura y la logística global.
Fuentes y Referencias:
- Google DeepMind Blog: Gemini Robotics 2 and Embodied Reasoning (ER 2) Technical Report, 2026.
- Apptronik Inc.: Apollo 2 Technical Specifications and Hardware Architecture, 2026.
- Reuters / Bloomberg: Apptronik Series A Extension and Valuation Report, Febrero 2026.
- Mercedes-Benz Media / GXO Logistics: Pilots and Robot-as-a-Service (RaaS) Deployment Announcements, 2025-2026.
- IEEE Spectrum: Comparative Analysis of Bipedal Humanoid Actuators and Tactile Sensing (Apollo 2, Optimus Gen 2, Figure 02).
Researchland
Bancos y computación cuántica: Goldman se retira, JPMorgan sigue
Publicado
4 semanas agoon
30 de septiembre de 2026
Más de 15 bancos globales tienen programas cuánticos, pero ninguno los usa en operaciones reales. La diferencia entre quienes abandonan y quienes redoblan la apuesta muestra cuánto falta para que la tecnología rinda en las finanzas.
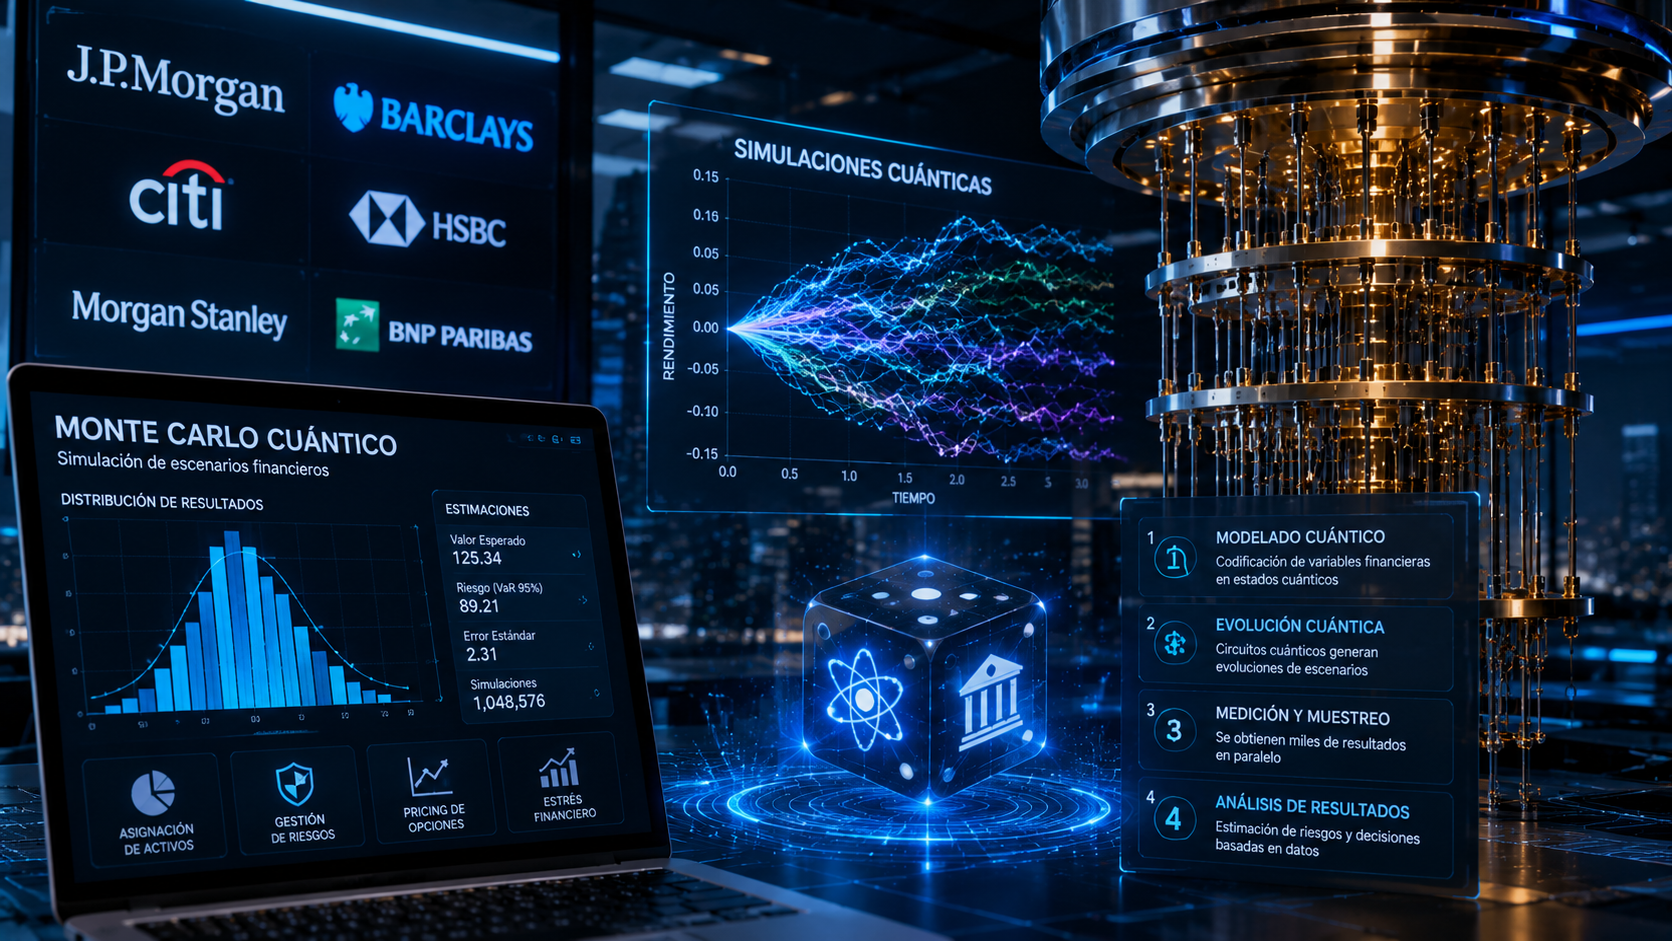
Más de 15 bancos globales, entre ellos JPMorgan, Goldman Sachs, BBVA, Barclays, BNP Paribas y HSBC, tienen programas de investigación cuántica en optimización de portafolios, riesgo, derivados, fraude y simulaciones Monte Carlo, y ninguno ha desplegado sistemas listos para producción en operaciones en vivo. Ese es el punto de partida de un sector que invierte en talento y alianzas con IBM, Quantinuum, Pasqal, Multiverse Computing e IonQ, pero todavía no traduce esa inversión en resultados operativos. La distancia entre el entusiasmo y la realidad se hizo visible en abril de 2026, cuando Bloomberg describió el quiebre entre dos gigantes de Wall Street: Goldman Sachs redujo sus esfuerzos cuánticos tras concluir que las aplicaciones prácticas eran inalcanzables con el hardware actual, mientras JPMorgan siguió invirtiendo. The Quantum InsiderSeeking Alpha
La historia de Goldman es la más reveladora. Hace unos tres años, según el relato de Bloomberg, el banco había reunido un puñado de científicos especializados y se había asociado con Amazon para explorar cómo mejorar los retornos de sus clientes más ricos. La conclusión fue un balde de agua fría: sus investigadores calcularon que tendrían que correr un algoritmo durante millones de años y que el procesador necesitaría al menos 8 millones de qubits lógicos. El equipo terminó desarmándose en medio de un amplio programa de recorte de costos. Conviene no mezclar esa cifra con otras que circulan. El trabajo técnico de Goldman sobre valuación de derivados, hecho junto a IBM, estimó unos 7.500 qubits lógicos, una profundidad de 46 millones de puertas T y un reloj lógico de 10 MHz para lograr ventaja cuántica, y la versión publicada en la revista Quantum habla de unos 8.000 qubits lógicos. Ese cálculo se achicó después: un paper de 2023 de investigadores del propio banco redujo las puertas T unas 16 veces y los qubits lógicos unas 4 veces, y estimó que la ventaja requeriría 4.700 qubits lógicos y dispositivos capaces de ejecutar mil millones de puertas T a 45 MHz. La lectura es que las cuentas mejoran con cada avance algorítmico, pero el cuello de botella sigue siendo el hardware: qubits corregidos de errores y velocidad de ejecución que hoy no existen. Wall Street’s Quantum Computing Divide: Goldman Retreats, JPMorgan Invests – Bloomberg +4
En la vereda opuesta está JPMorgan. El banco mantiene un equipo de más de 50 físicos, matemáticos e informáticos que exploran usos que van de la criptografía al aprendizaje automático. Probó formas de analizar grandes conjuntos de datos con procesadores de Quantinuum, trabajó con Amazon en algoritmos para carteras más diversificadas y espera que aplicaciones útiles empiecen a aparecer en los próximos años, aunque admite que el hardware es la limitación principal. Su resultado más visible no es de trading sino de criptografía: en marzo de 2025 publicó en la revista Nature, junto a Quantinuum y laboratorios nacionales de Estados Unidos, la primera demostración de aleatoriedad certificada con una computadora cuántica. Se usó el sistema H2 de 56 qubits y la certificación se validó con más de 1,1 exaflops de cómputo clásico. Es un avance real, aunque todavía lejos de valuar un derivado o armar un portafolio. Entre los demás bancos, según Bloomberg, UBS capacita a sus analistas en fundamentos cuánticos, mientras BBVA y Crédit Agricole prueban casos puntuales como optimización de portafolios y análisis de crédito. Goldman Sachs and JPMorgan Chart Radically Different Courses on Quantum Computing’s Wall Street Future — BigGo Finance +3
El caso que más se acercó a un resultado con datos reales fue el de HSBC e IBM. En septiembre de 2025, el banco informó una mejora de hasta 34% en la predicción de la probabilidad de que una operación de bonos corporativos se ejecute al precio cotizado, usando datos de escala productiva. Pero el resultado abrió más preguntas que certezas: los propios investigadores reconocieron que la magnitud de la ganancia sigue sin explicarse del todo con la teoría actual, y especialistas sugirieron que un método clásico conocido podría replicar el efecto del ruido del equipo de IBM. La discusión ilustra el riesgo de leer como «ventaja cuántica» cualquier mejora en datos ruidosos. El mismo cuidado corresponde con las propuestas que se acercan a las finanzas desde otro lado: la firma QuantLase, de Abu Dhabi, informó pruebas de su plataforma de computación con luz (fotónica, no cuántica en sentido estricto) con siete datasets bursátiles, pero su relato no ofrece resultados numéricos de precisión ni establece una ventaja sobre los métodos convencionales, y un whitepaper no equivale a una publicación con revisión de pares. HSBC and IBM Demonstrate Quantum-Enabled Algorithmic Trading with up to 34% Improvement – Quantum Computing Report +3
Mientras la ventaja de cómputo espera hardware, la presión más inmediata para los bancos es la seguridad. Un informe del Foro Económico Mundial del 10 de septiembre de 2026 plantea que algunos bancos están pasando de estrategias «a prueba de cuántica» a estrategias «potenciadas por cuántica», y que la escasez de talento especializado es una preocupación seria. El mismo texto atribuye a la entidad turca Yapı Kredi haber resuelto en siete segundos un problema de análisis de riesgo que antes demandaba años, un dato que conviene tomar con cautela hasta que haya detalles verificables. En el frente defensivo, el Grupo de Expertos Cibernéticos del G7 adoptó en enero de 2026 una hoja de ruta para la transición a la criptografía poscuántica, y desde el sector advierten que las entidades no deberían esperar a que existan sistemas cuánticos potentes, porque para parte de sus datos podría ser tarde. Para el lector argentino, el mensaje práctico es doble: no hay señales de que la cuántica vaya a cambiar el trading ni la valuación de instrumentos en el corto plazo, pero sí importa seguir la agenda de seguridad y la migración criptográfica que van a exigir los reguladores y los proveedores tecnológicos del sistema financiero. En las fuentes consultadas no aparecen programas cuánticos de bancos argentinos. For banks, quantum computing is both a threat to security and a chance to build resilience | World Economic Forum +2
De cara a los próximos años, la pregunta para los bancos deja de ser si la tecnología funciona y pasa a ser cuánto cuesta esperar. Goldman decidió que la cuenta no cierra y recortó; JPMorgan paga una prima para tener equipos y experiencia el día que el hardware madure; el resto va probando casos acotados. Nadie ha demostrado todavía cuál de las dos posturas resultará acertada, y las cifras de recursos, que bajaron con cada mejora algorítmica, muestran que el horizonte puede acortarse sin dejar de estar lejos.
Fuentes:
The Quantum Insider (15 bancos globales con programas cuánticos): https://thequantuminsider.com/2026/03/27/15-plus-global-banks-probing-the-wonderful-world-of-quantum-technologies/
Bloomberg (Goldman se retira, JPMorgan invierte): https://www.bloomberg.com/news/features/2026-04-26/wall-street-s-quantum-computing-divide-goldman-retreats-jpmorgan-invests
Bloomberg Law: https://news.bloomberglaw.com/banking-law/goldman-jpmorgan-take-divergent-paths-in-quantum-computing-race
NewFortuneTimes (resumen del reportaje de Bloomberg): https://www.newfortunetimes.com/quantum-computing-faces-reality-check-as-banks-take-different-paths/
Seeking Alpha: https://seekingalpha.com/news/4579764-wall-street-s-quantum-dream-meets-reality-as-banks-diverge
David A. Bader (extractos del reportaje): https://davidbader.net/post/20260426-bloomberg/
BigGo Finance: https://finance.biggo.com/news/7cE70J0BmHHDnbgyN2ab
Finadium (estimación de recursos de Goldman): https://finadium.com/goldman-sachs-threshold-for-quantum-advantage-in-derivative-pricing/
Quantum (paper de Goldman, 2021): https://quantum-journal.org/papers/q-2021-06-01-463/
arXiv (Derivative Pricing using Quantum Signal Processing): https://arxiv.org/abs/2307.14310
JPMorganChase (aleatoriedad certificada): https://www.jpmorganchase.com/about/technology/blog/certified-randomness1
The Quantum Insider (aleatoriedad certificada): https://thequantuminsider.com/2025/03/26/joint-research-team-achieves-certified-quantum-randomness-makes-once-theoretical-experiments-into-real-world-quantum-computing-uses/
HSBC (comunicado del ensayo con IBM): https://www.hsbc.com/news-and-views/news/media-releases/2025/hsbc-demonstrates-worlds-first-known-quantum-enabled-algorithmic-trading-with-ibm
The Quantum Insider (análisis del estudio HSBC-IBM): https://thequantuminsider.com/2025/09/28/bond-trading-quantum-bond-trading-a-deeper-look-at-hsbc-and-ibms-bond-trading-study/
Global Trading (críticas al resultado de HSBC): https://www.globaltrading.net/experts-pour-cold-water-on-hsbc-quantum-computing-breakthrough/
The Quantum Insider (QuantLase): https://thequantuminsider.com/2026/09/30/quantlase-tests-photonic-computing-platform-on-financial-market-data/
Foro Económico Mundial: https://www.weforum.org/stories/financial-and-monetary-systems/quantum-computing-for-banks-both-threat-and-opportunity/
finews (Q-Day y criptografía poscuántica): https://www.finews.com/news/english-news/73519-banks-quantum-problem-q-day-post-quantum-cryptography-cybersecurity
Banking.Vision (hoja de ruta del G7): https://banking.vision/en/the-year-of-quantum-computing
¿Tiene sentido entrenar un robot que ya viene entrenado? El caso Microduck
Entrenar un LLM para minería o petróleo: qué ventaja da el modelo resultante
Entrenar un robot con herramientas de NVIDIA: guía para un pato robótico de bajo costo
CRISPR Parte I: Avances en Terapias Génicas con CRISPR para 2025 – Transformando la Medicina
Vercel: La Plataforma Líder en Desarrollo Web y AI Cloud
¡El Futuro es Ahora! Los Avances Más Impactantes en Hologramas para 2025
Grandes bancos de EE.UU. arman una red conjunta de depósitos tokenizados
Augustus, una fintech que construye un banco de compensación con carta federal en USA
Aptos apuesta USD $50 millones a la AI y los mercados institucionales on-chain
TENDENCIAS
-
Bio1 año agoCRISPR Parte I: Avances en Terapias Génicas con CRISPR para 2025 – Transformando la Medicina
-
EmpresasTech11 meses agoVercel: La Plataforma Líder en Desarrollo Web y AI Cloud
-
Researchland1 año ago¡El Futuro es Ahora! Los Avances Más Impactantes en Hologramas para 2025
-
AI1 año ago¿Qué es Hugging Face? Guía Actualizada a Mayo 2025
-
Nano2 años agoLas últimas innovaciones en nanotecnología
-
AI11 meses agoGoogle Antigravity: La Herramienta IA Multiagentes que Revoluciona el Desarrollo de Software
-
AI2 años agoAgentes de IA y Workflows Agénticos: La Revolución de la Automatización
-
AI2 años agoAgentes de IA vs. Agentic AI : Diferencias, Ejemplos y Avances Recientes