Connect with us

Publicado

on

Desarrollo Convergencia.tech

Desde un frotis a una gota de sangre…

Historia

A comienzos de 2026, un equipo del Innovative Genomics Institute (IGI), liderado por investigadores del laboratorio de Jennifer Doudna en UC Berkeley, junto con UCSF y Gladstone Institutes, publicó en Nature un trabajo titulado «Targeting Cancer-Specific Mutations with RNA-Triggered Chromatin Shredding». El hallazgo central es que la nucleasa CRISPR-Cas12a2 puede programarse para reconocer transcritos de ARN específicos de una célula —por ejemplo, ARN mensajero de p53 mutado— y, al detectarlos, activar un mecanismo de «trituración de cromatina» que destruye el ADN de esa célula y provoca su muerte, sin afectar a las células sanas vecinas.

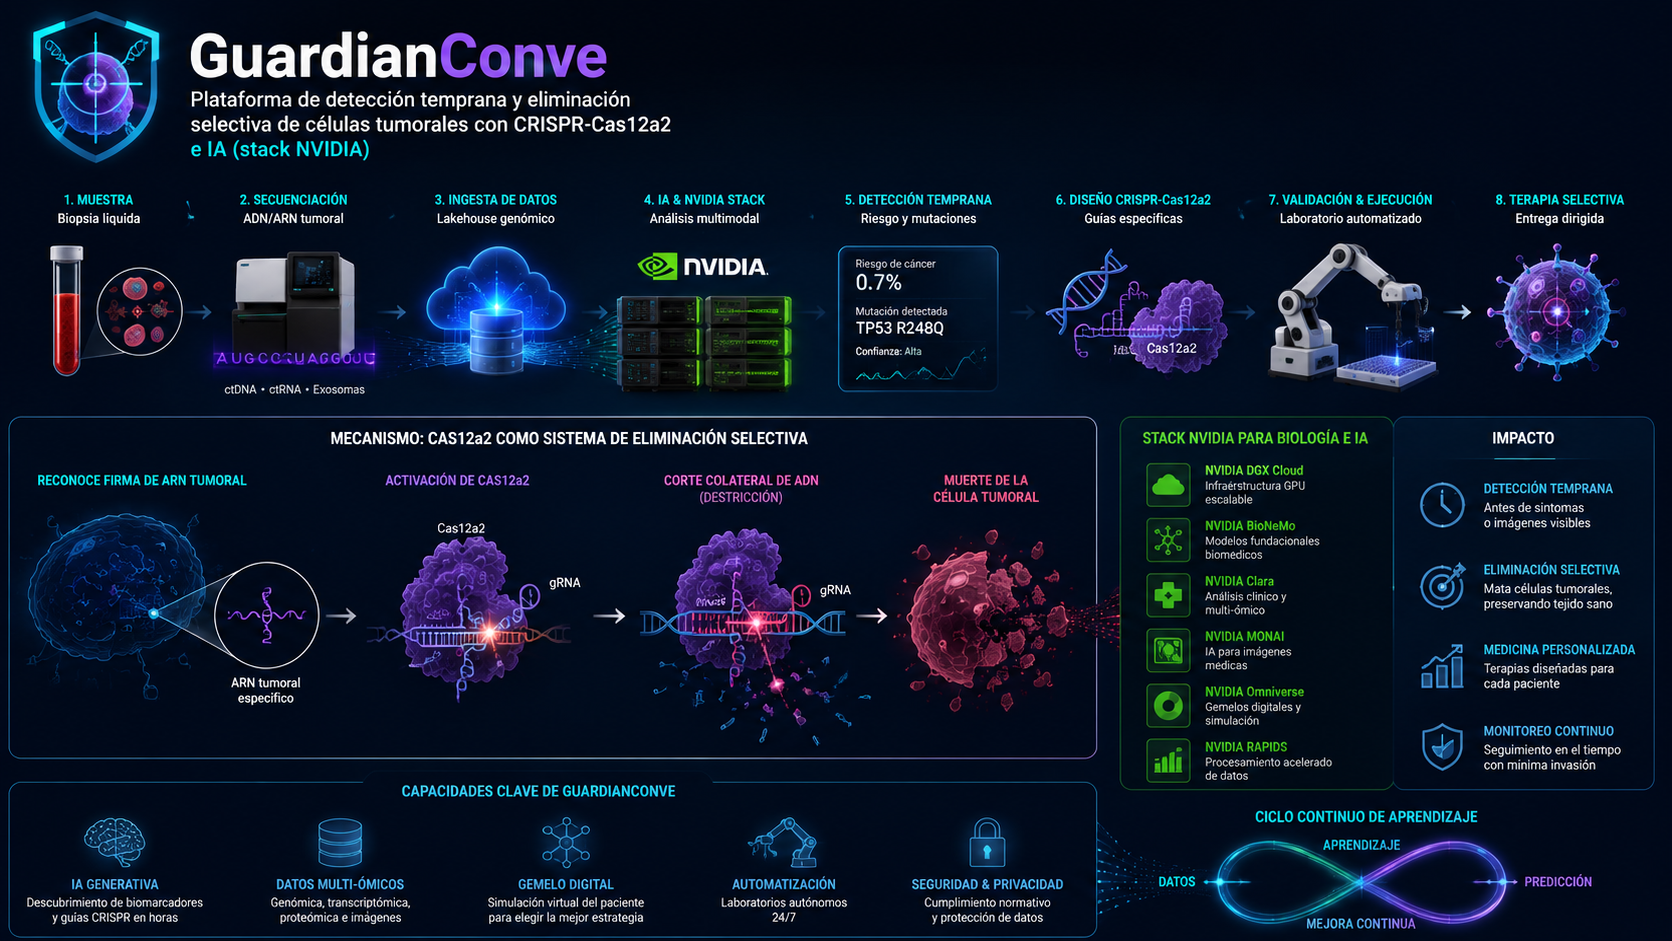
Esta propuesta plantea un proyecto de investigación y desarrollo bajo el sello Convergencia.tech, organizado en varias ramas paralelas, que combina esta tecnología de biología programable con la infraestructura de IA acelerada de NVIDIA (BioNeMo, Clara, Parabricks, MONAI, Omniverse/digital twins). El objetivo no es «curar el cáncer» en el corto plazo, sino construir las piezas de un sistema de detección ultratemprana y diseño asistido por IA de terapias tipo Cas12a2, validable primero in vitro y en modelos computacionales.

1. Qué es realmente Cas12a2 y qué se demostró

Es importante separar el anuncio de la realidad experimental:

Cas12a2 no es el CRISPR-Cas9 clásico que corta el ADN en un punto exacto para editar un gen. Es una nucleasa guiada por ARN que, al detectar una firma de ARN específica dentro de la célula, entra en un estado de actividad «trans»: comienza a degradar de forma masiva el ADN (y también ARN y ADN de cadena simple) dentro de esa misma célula, lo que provoca daño genómico generalizado y la muerte celular. En bacterias, este mecanismo funciona como un sistema de defensa tipo «pastilla suicida» frente a infecciones virales; el equipo de Doudna lo reprogramó para que el «gatillo» sea un transcrito asociado a cáncer.

Los resultados publicados muestran tres cosas concretas: primero, en cultivos celulares el sistema distinguió líneas celulares que diferían en un solo nucleótido (mutación puntual de TP53), activándose solo en las células con el transcrito mutante y dejando intactas a las células con la versión sana. Segundo, en células infectadas con cepas de VPH de alto riesgo, el direccionamiento contra transcritos virales E6/E7 redujo el número de células infectadas en aproximadamente un 94%. Tercero, en modelos con mutaciones tipo KRAS se observó una reducción de alrededor del 50% en el crecimiento de células de cáncer de pulmón.

Lo que todavía no existe es: administración dirigida al tumor en un organismo vivo, evidencia de seguridad en humanos, y ningún sistema de diagnóstico basado en esta tecnología. Es, hoy, una plataforma experimental de «destrucción selectiva programable», validada en cultivo y en modelos preclínicos tempranos.

2. ¿Sirve para detección temprana? El núcleo de la propuesta

La propia naturaleza del sistema —reconocer una firma de ARN y producir una señal medible (corte de ácidos nucleicos, fluorescencia, cambio eléctrico)— es exactamente el principio que ya usan los diagnósticos CRISPR de tipo SHERLOCK o DETECTR, pero aplicados hasta ahora sobre todo a virus. Trasladar ese principio a firmas tumorales abre dos escenarios de trabajo:

Biopsia líquida inteligente. A partir de una muestra de sangre se buscarían ADN tumoral circulante (ctDNA), ARN tumoral circulante (ctRNA) y exosomas portadores de mutaciones recurrentes (TP53, KRAS, EGFR, entre otras). Un sistema basado en Cas12a2 podría diseñarse para activarse únicamente cuando detecta esas firmas, generando una señal medible (fluorescencia, cambio óptico o electroquímico) proporcional a la presencia de la mutación. Esto es tecnológicamente plausible porque reutiliza el mismo mecanismo de reconocimiento de ARN ya demostrado, pero todavía no ha sido validado clínicamente como ensayo diagnóstico.

Monitoreo continuo. A más largo plazo, y de forma más especulativa, podría pensarse en dispositivos de microextracción periódica (parche o similar) combinados con secuenciación rápida y análisis por IA, donde Cas12a2 actuaría como paso de validación molecular de las señales encontradas. Esto permitiría, en teoría, detectar alteraciones moleculares mucho antes de que un tumor sea visible por imagenología. Hoy no existe nada comercial en esta línea; es la rama más exploratoria del proyecto.

3. Dónde entra el stack de NVIDIA

La convergencia entre biología programable e IA acelerada es, en este momento, donde está ocurriendo la inversión más fuerte de la industria. En enero de 2026 NVIDIA amplió significativamente su plataforma BioNeMo, sumando nuevos modelos abiertos de Clara (como RNAPro para predicción de estructura de ARN) y herramientas de aceleración para entrenar modelos biológicos fundacionales; empresas como Natera ya construyeron plataformas propias de IA sobre datos genómicos y clínicos de cáncer usando esta infraestructura, y NVIDIA y Eli Lilly anunciaron un laboratorio conjunto de co-innovación con foco en sistemas de aprendizaje continuo que conectan laboratorios húmedos (wet labs) con simulación computacional. Esto confirma que el tipo de arquitectura propuesta aquí no es ciencia ficción, sino la dirección donde ya se está moviendo el sector.

Las piezas relevantes del stack, organizadas por capa funcional:

Capa 1 — Descubrimiento molecular y diseño de guías. NVIDIA BioNeMo (framework y NIM microservices) permite entrenar y desplegar modelos sobre secuencias biológicas a gran escala, incluyendo modelos para diseño de moléculas, predicción de estructura de ARN/proteínas y embeddings genómicos. Para este proyecto, esta capa serviría para diseñar y optimizar guías de ARN para Cas12a2, predecir posibles efectos fuera de blanco (off-target) y buscar firmas de TP53 u otras mutaciones poco frecuentes en bases de datos públicas de cáncer.

Capa 2 — Procesamiento genómico acelerado. NVIDIA Parabricks ofrece versiones aceleradas por GPU de herramientas estándar de bioinformática para análisis secundario de secuenciación (alineamiento, llamado de variantes), lo que reduciría drásticamente el tiempo entre «muestra secuenciada» y «lista de mutaciones candidatas».

Capa 3 — Diagnóstico multimodal. NVIDIA Clara y MONAI están orientados a imágenes médicas y modelos clínicos; combinados con los datos genómicos de las capas anteriores, permitirían un modelo de riesgo que integre secuenciación, antecedentes clínicos e imágenes, produciendo una estimación de riesgo, la mutación sospechosa y una recomendación de seguimiento.

Capa 4 — Simulación y gemelo digital del paciente. Es la capa más especulativa: construir un modelo computacional del tumor de un paciente (genoma + transcriptoma) para simular, antes de cualquier intervención real, qué guía de Cas12a2 eliminaría las células tumorales con mayor especificidad y menor riesgo para el tejido sano. Herramientas de simulación de NVIDIA (Omniverse y similares) podrían usarse aquí, aunque su aplicación a biología molecular a este nivel de detalle todavía es un terreno de investigación, no un producto.

Capa 5 — Automatización de laboratorio. El ciclo secuenciador → IA de diseño → robot de laboratorio que ejecuta el experimento → retroalimentación, es el modelo de «lab-in-the-loop» que NVIDIA y varios de sus socios (Chai Discovery, Dyno Therapeutics, Edison Scientific) ya están implementando para descubrimiento de fármacos. Aplicarlo a guías de Cas12a2 sería una extensión natural, no un desarrollo desde cero.

4. Arquitectura propuesta del proyecto

La arquitectura de extremo a extremo quedaría así: biopsia líquida → secuenciación (Illumina/Oxford Nanopore) → procesamiento acelerado (Parabricks) → lakehouse genómico → modelos fundacionales biomédicos (BioNeMo/Clara) → detección de mutaciones y firmas de riesgo → diseño in silico de guías para Cas12a2 → validación in vitro en cultivo celular → panel de datos para revisión clínica/regulatoria. Cada flecha de esta cadena es, en sí misma, un módulo que puede desarrollarse y validarse por separado, lo cual es clave para un proyecto de este tipo: no depende de tener todo el sistema funcionando para generar valor.

5. Ramas de investigación propuestas (Convergencia.tech)

Se proponen seis ramas de trabajo, pensadas para poder avanzar en paralelo con distintos niveles de recursos y horizontes de tiempo.

Rama A — Vigilancia de literatura y mapeo del estado del arte. Seguimiento sistemático de publicaciones sobre Cas12a2, sistemas CRISPR de diagnóstico (tipo SHERLOCK/DETECTR) y plataformas de IA para biología (BioNeMo, Clara, Parabricks). Esta rama es de bajo costo, no requiere laboratorio y produce los reportes que alimentan a todas las demás.

Rama B — Diseño computacional de guías de ARN. Uso de modelos de IA (propios o sobre BioNeMo) para identificar firmas de ARN específicas de mutaciones de interés (TP53, KRAS, EGFR) y diseñar guías candidatas para Cas12a2, junto con predicción de especificidad y posibles efectos fuera de blanco. Es trabajo in silico, sin necesidad de laboratorio propio en una primera etapa, y puede apoyarse en datasets públicos de TCGA u otros repositorios de genómica del cáncer.

Rama C — Biopsia líquida y biomarcadores circulantes. Investigación sobre qué combinación de ctDNA, ctRNA y exosomas ofrece la señal más robusta para detección temprana, y cómo un mecanismo tipo Cas12a2 podría integrarse como paso de confirmación molecular sobre esas muestras. Esta rama conecta con proveedores de secuenciación y, eventualmente, con laboratorios clínicos para acceso a muestras.

Rama D — Modelos de riesgo multimodal. Desarrollo de modelos que integren datos genómicos, clínicos y, donde sea posible, de imágenes, para producir un score de riesgo y una mutación sospechosa con nivel de confianza. Aquí es donde Clara/MONAI tendrían el rol más directo.

Rama E — Simulación y gemelo digital. Exploración, a nivel de investigación, de cómo modelar computacionalmente un tumor a partir de su perfil genómico/transcriptómico para simular el efecto de distintas guías de Cas12a2 antes de cualquier ensayo real. Es la rama de horizonte más largo y mayor incertidumbre.

Rama F — Marco ético, regulatorio y de bioseguridad. Dado que se trata de un sistema que destruye material genético dentro de células humanas, esta rama debe correr en paralelo desde el día uno: análisis de los marcos regulatorios aplicables (FDA, EMA, ANMAT según corresponda), riesgos de activación fuera de blanco, y los requisitos de seguridad que cualquier desarrollo posterior tendría que cumplir antes de pasar a modelos animales o ensayos clínicos.

6. Limitaciones y riesgos a tener presentes

Cualquier comunicación pública de este proyecto debería ser explícita sobre lo siguiente: la entrega dirigida del sistema Cas12a2 al tejido tumoral correcto en un organismo vivo no está resuelta; existe riesgo de activaciones fuera de blanco que dañen células sanas; el alcance a metástasis dispersas es un problema abierto; los costos de secuenciación siguen siendo una barrera para el monitoreo continuo; y todo el camino regulatorio y de seguridad en humanos está, en el mejor de los casos, en una etapa muy temprana. Comunicar esto con claridad no resta valor al proyecto: por el contrario, posiciona a Convergencia.tech como una voz seria en un campo donde abunda la sobreventa de titulares.

7. Próximos pasos

Como primer paso concreto, vamos arrancar con las ramas A y B —vigilancia de literatura y diseño computacional de guías— porque no requieren infraestructura de laboratorio, pueden ejecutarse con datasets públicos y herramientas de IA accesibles, y generan los insumos (mapas de mutaciones, guías candidatas, reportes técnicos) que justifican y orientan la inversión en las ramas C, D, E y F.

Continue Reading
Advertisement
Click to comment

Leave a Reply

Tu dirección de correo electrónico no será publicada. Los campos obligatorios están marcados con *

AI

Cuando la IA empieza a pagar: qué dice la ley (y qué no dice todavía)

Publicado

on

Camila Soria junto con SuperPioneros hicieron una presentación al respecto, Acá les presento un resumen de la misma junto al grupo Pioneros — la comunidad de Web3, IA e innovación liderada por José Luis Cáceres (CEO de NWC10, fundador de SuperPioneros y CBO de Bit2Me), que reúne a más de 80.000 personas aprendiendo, ayudando y construyendo juntas en el ecosistema. Los sigo hace años, y no es casualidad que este tema haya salido justo de ese espacio: son de los que están un paso adelante marcando por dónde va el debate técnico y legal de la industria en habla hispana.

La presentación de Camila Soria (CipherLaw)

Camila Soria es Chief Legal Architect en CipherLaw, estudio de Buenos Aires especializado en infraestructura legal estratégica para Web3 e IA. El material es la primera edición de «Legal Design for Builders», creada junto a NWC10 | SuperPioneros.

Su planteo, en sus propias palabras (post de LinkedIn que acompaña la presentación):

«Un agente puede tener permiso técnico para operar una wallet y, aun así, no tener autoridad para realizar cualquier operación.»

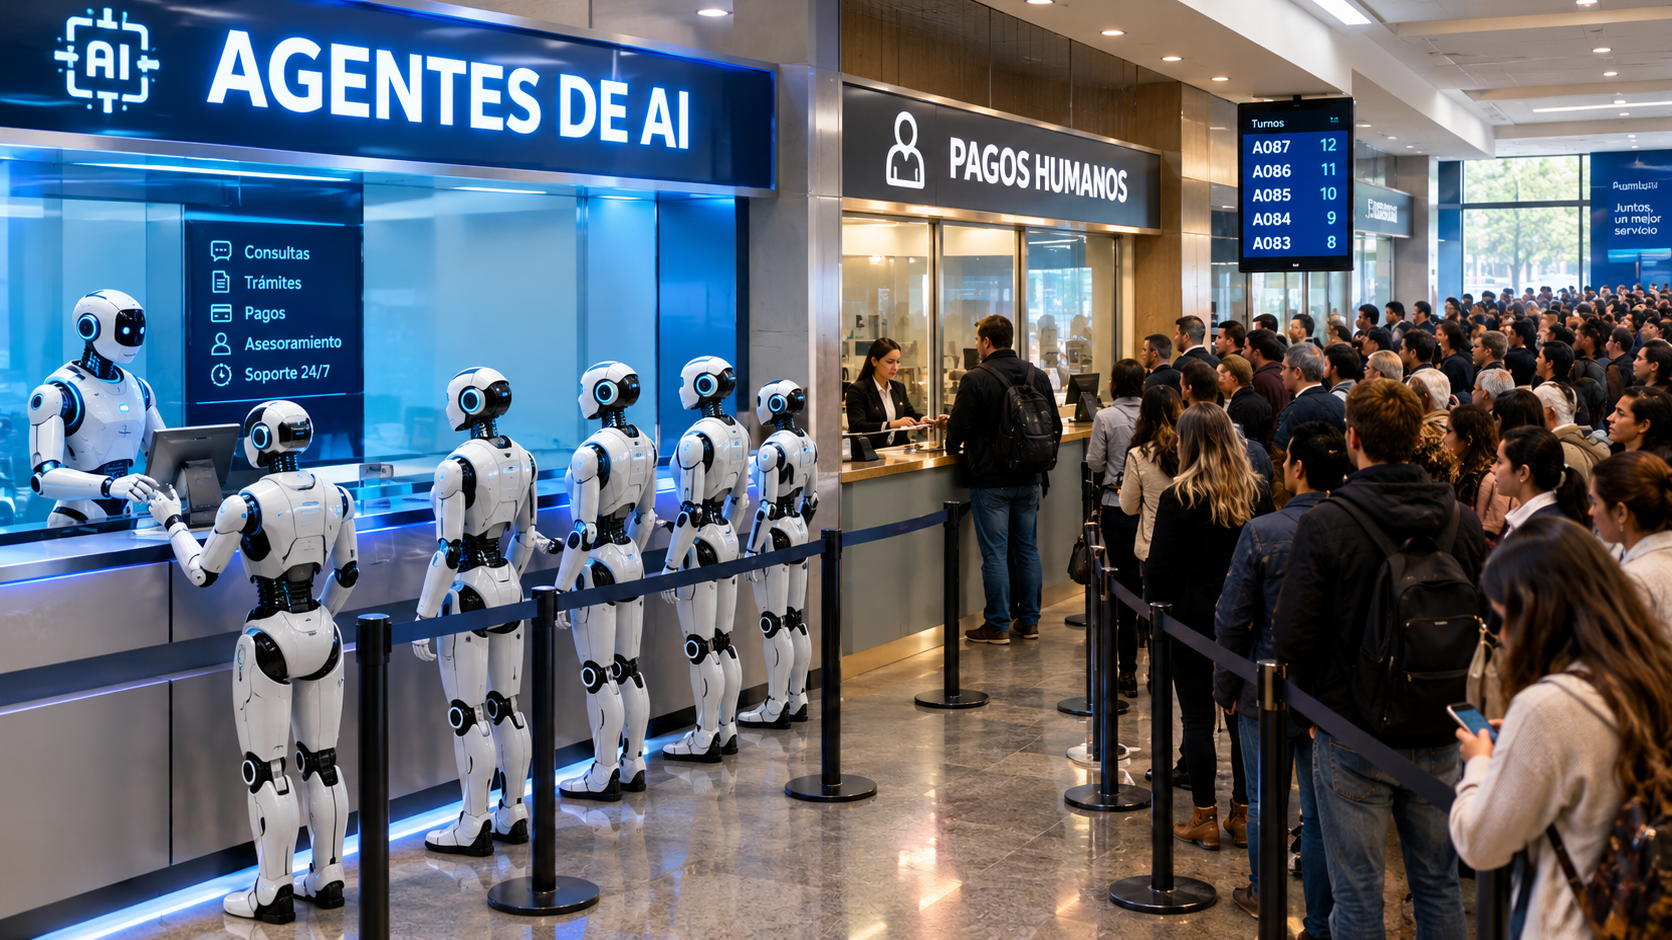
Durante la charla analizaron qué cambia cuando la IA deja de recomendar y empieza a decidir, firmar y ejecutar pagos. Su conclusión principal: los límites críticos no pueden vivir solamente en un prompt. El monto, la contraparte, la vigencia, las operaciones permitidas y la posibilidad de revocar el acceso tienen que formar parte de la arquitectura del sistema, no de una instrucción en lenguaje natural.

También plantea la necesidad de poder reconstruir la cadena completa — mandato → decisión → control → firma → ejecución — porque cuando algo sale mal, esa evidencia es lo que permite entender dónde ocurrió la falla y quién estaba en mejores condiciones de evitarla.

Las siete ideas centrales, en el orden del documento:

  1. Del agente que habla al agente que paga: «Para el agente que habla, el derecho ya respondió. Para el que paga, recién empieza.»
  2. «Autónomo» no significa lo mismo para todos: «Que vos definas el destino no significa que controles todo el camino.»
  3. El regulador no mira solo el stack técnico: evalúa dominio, acción y derechos afectados — la combinación define el «perfil regulatorio».
  4. Permiso no es lo mismo que autoridad: la autoridad real se define por monto, contraparte, vigencia y tipo de operación.
  5. Quien razona no debería autorizar: «El agente puede razonar. No debería darse permiso a sí mismo.»
  6. Un prompt no es un control: «Dale una llave de hotel, no una llave maestra.»
  7. La responsabilidad sigue al control y al beneficio: como el agente no tiene patrimonio propio, la responsabilidad recae en quien controla el sistema y se beneficia de él.

Cierre su presentación y documento con lo siguiente, si construís agentes que actúan, también tenés que diseñar quién responde por sus acciones.

Fuente: Camila Soria (CipherLaw), presentación «Legal Design for Builders» — primera edición, creada junto a NWC10 | SuperPioneros, LinkedIn.


Mi visión adicional al documento de Camila (agregado, no parte del documento)

  • Hoy conviven dos modelos de agentes: unos con límite libre y otros con tarjetas prepagas recargables, con tope fijo controlado por un humano. Mastercard lanzó Agent Pay el 17 de septiembre de 2026 junto a Alchemy, donde el usuario define límites configurables: tope de gasto, categorías de comercio permitidas y geografías habilitadas, permitiendo que el agente compre sin pedir autorización en cada transacción, pero siempre dentro de esos parámetros.
    Fuente: Mastercard lanza Agent Pay con Alchemy — Ecosistema Startup
  • Si un agente se equivoca, el problema es de programación, no «de la IA»: conecta con el punto 5 del documento — un agente bien diseñado debería derivar a un humano antes de ejecutar una decisión compleja, en vez de resolverlo todo por sí solo.
  • El FSB (Consejo de Estabilidad Financiera) ya pide ese mismo control a nivel bancario: pidió que bancos limiten la IA agéntica y traten a los agentes como ‘empleados sintéticos’, con aval humano para transacciones por encima de ciertos montos.
    Fuente: Let’s Money — IA Agéntica
  • Argentina y la «Sociedad Automatizada»: el gobierno tiene en el Senado un proyecto de ley que introduce esta figura. Según el artículo 14, «la sociedad automatizada responde con su patrimonio frente a terceros por los daños causados por sus sistemas algorítmicos autónomos o agentes de inteligencia artificial».
    Fuente: Xataka — Milei quiere crear nueva categoría empresarial
  • Estado actual del proyecto: ingresó al Senado a fines de mayo y se encuentra en debate en la Comisión de Legislación General.
    Fuente: iProfesional — Avanza la ley de empresas sin empleados en Argentina
  • Bots que se clonan si ganan y se apagan si pierden: conecta con una tendencia que recién empieza a circular en la industria, los «self-evolving agents». Vale aclarar que esto hoy es más una tendencia conceptual que algo funcionando en producción con dinero real.
    Fuente: Baguete — Vem aí os self-evolving agents

Mirada a futuro: avanzar, pero con cautela y por etapas (opinión propia)

Siguiendo el planteo de Camila Soria como base, mi lectura de hacia dónde debería ir esto es la siguiente: el futuro es avanzar, pero de forma gradual, no de golpe.

En una primera etapa, tiene sentido que los agentes de IA operen únicamente con tarjetas prepagas y topes bajos, sin manejar grandes volúmenes de dinero. No porque la tecnología no esté lista, sino porque el marco legal todavía no lo está — y como bien marca Soria, sin autoridad clara y sin control técnico real, cualquier volumen grande es un riesgo innecesario. Empezar chico, con montos acotados y recargables, permite que la industria (y la ley) vayan madurando al mismo ritmo que la tecnología, en vez de que la tecnología corra sola y la ley llegue tarde a poner orden.

Ahí es donde entra lo que estamos construyendo en AuriTrace.com: trazabilidad de lo que hacen los agentes de IA, siguiendo patrones que deben cumplirse, con la posibilidad de registrar esa información en una blockchain. Esto conecta directo con uno de los pedidos centrales de Camila Soria en el documento — poder reconstruir la cadena completa de mandato → decisión → control → firma → ejecución. Un registro en blockchain le da a esa cadena algo clave: evidencia inmutable y verificable, exactamente lo que hace falta cuando algo sale mal y hay que determinar quién estaba en mejores condiciones de evitar la falla.

En resumen: la tecnología para que los agentes paguen y actúen solos ya existe. Lo que falta madurar es el círculo completo — tope de gasto controlado por humanos, trazabilidad verificable de cada acción, y un marco legal claro sobre quién responde. Avanzando en ese orden, por etapas, se puede construir un ecosistema de agentes de IA confiable sin repetir errores que después sean difíciles de deshacer. Vos que opinás a la presentación de Camila?? cuales son tus sugerencias.. el futuro lo vamos construyendo entre todos.

saludos

Claudio R. Parrinello

Continue Reading

Researchland

Nano-robots impulsados por luz cazan y reubican bacterias bajo el microscopio

Publicado

on

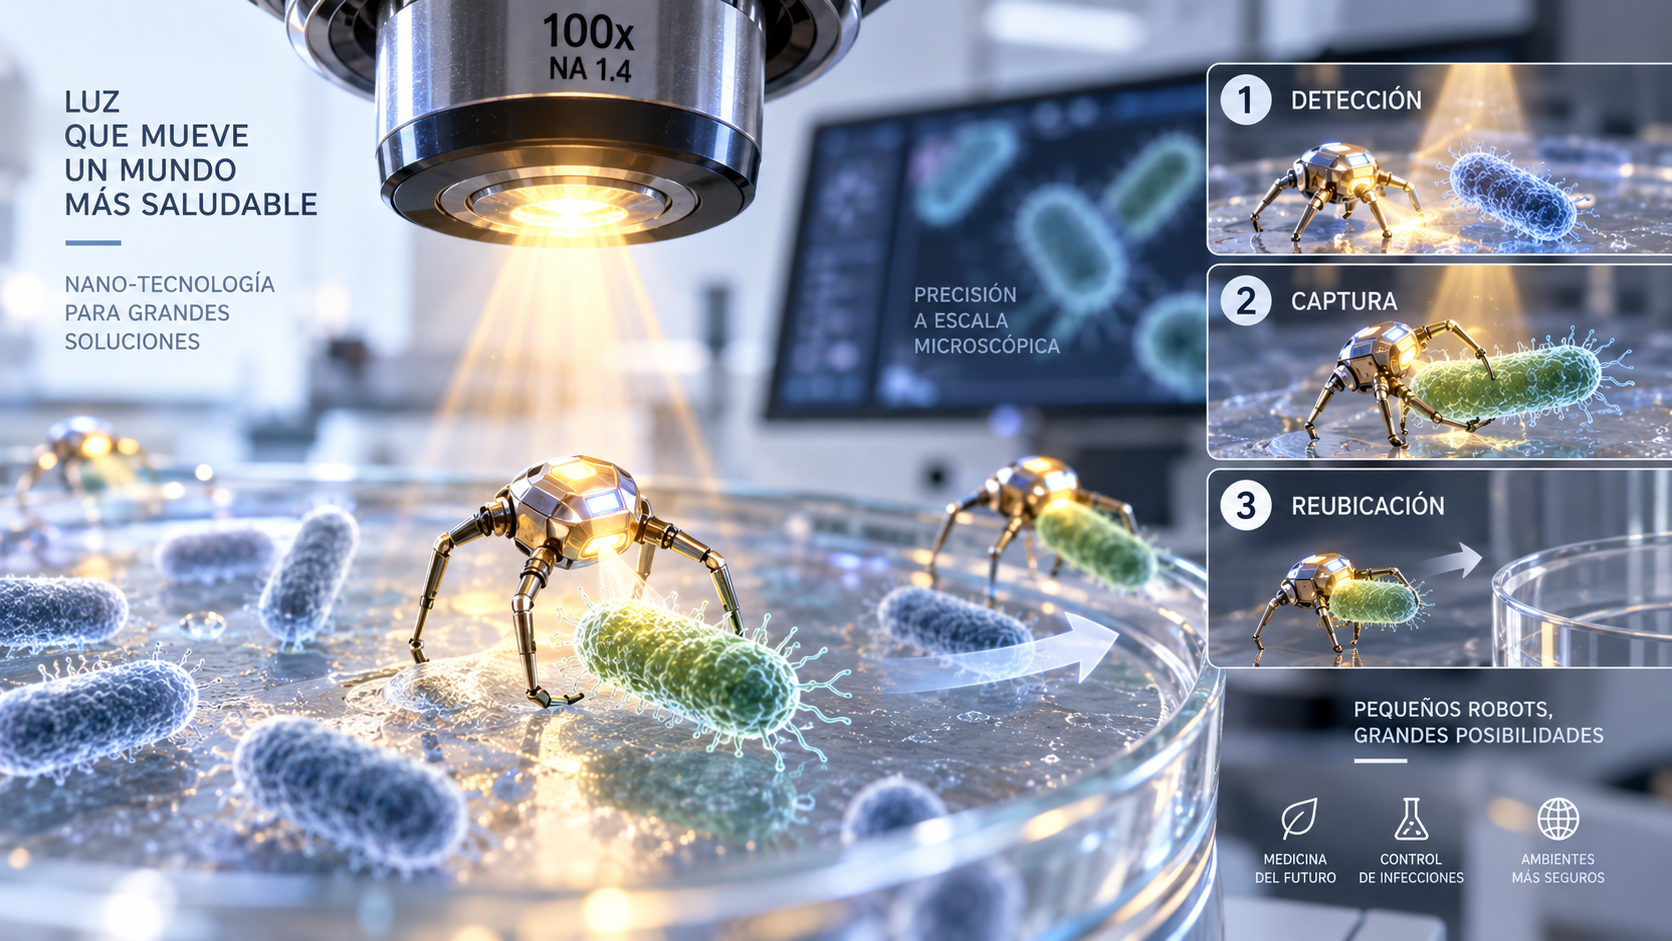
Un equipo de la Universidad Julius-Maximilians de Würzburg, liderado por el profesor Bert Hecht, publicó en Nature Communications el desarrollo de nanorrobots impulsados exclusivamente por luz, de menos de un micrómetro de tamaño —unas 50 veces más pequeños que el diámetro de un cabello humano— capaces de capturar, transportar y liberar bacterias de forma selectiva en ambientes acuosos. El trabajo se dio a conocer públicamente el 18 de agosto y combina física, robótica y microbiología en un único dispositivo experimental.

Los nanorrobots se propulsan mediante el retroceso (recoil) que generan fotones al ser absorbidos y reemitidos por nanoantenas plasmónicas integradas en su estructura, un principio físico análogo al retroceso que produce un arma de fuego al disparar. La dirección del movimiento se controla ajustando la polarización de la luz incidente: hilos de antena a escala nanométrica embebidos en el robot se alinean con la dirección de polarización, lo que permite orientar el dispositivo mientras la propulsión continúa impulsada por el propio retroceso fotónico. Los robots pueden ejecutar giros de 90 grados a alta velocidad, lo que les permite recorrer sistemáticamente amplias zonas de una muestra biológica.

Según Jin Qin, científico experimental principal del estudio, el equipo simplificó el diseño del dispositivo hasta lograr un tamaño que le permite operar directamente dentro del mundo microbiano, funcionando de manera similar a un dispositivo de limpieza microscópico. En las demostraciones de laboratorio, los nanorrobots mantuvieron su capacidad de maniobra incluso mientras transportaban cúmulos de bacterias de mayor tamaño relativo, aunque su velocidad se redujo durante ese transporte, lo que demuestra que el sistema puede manipular activamente microorganismos y no limitarse a observarlos.

La posibilidad de manipular objetos biológicos a esta escala con semejante precisión abre aplicaciones concretas para la microbiología y la investigación biomédica: desde experimentos controlados que requieren reubicar microorganismos específicos hasta, a más largo plazo, tareas de «limpieza» selectiva en muestras contaminadas con múltiples especies bacterianas. Se trata todavía de una demostración de laboratorio bajo condiciones controladas, y el camino hacia aplicaciones prácticas en diagnóstico o tratamiento requerirá superar desafíos adicionales de escalabilidad y de operación fuera de un entorno experimental, pero el trabajo confirma que la luz puede utilizarse no solo para observar el mundo microscópico, sino también para intervenir activamente sobre él.

Fuentes: ScienceDaily / Universidad de Würzburg: https://www.sciencedaily.com/releases/2026/08/260816044850.htm Electronics For You: https://www.electronicsforu.com/news/light-driven-nanorobots-target-bacteria

Continue Reading

Researchland

Gemini Robotics 2 de Google DeepMind logra que un humanoide controle todo su cuerpo a la vez

Publicado

on

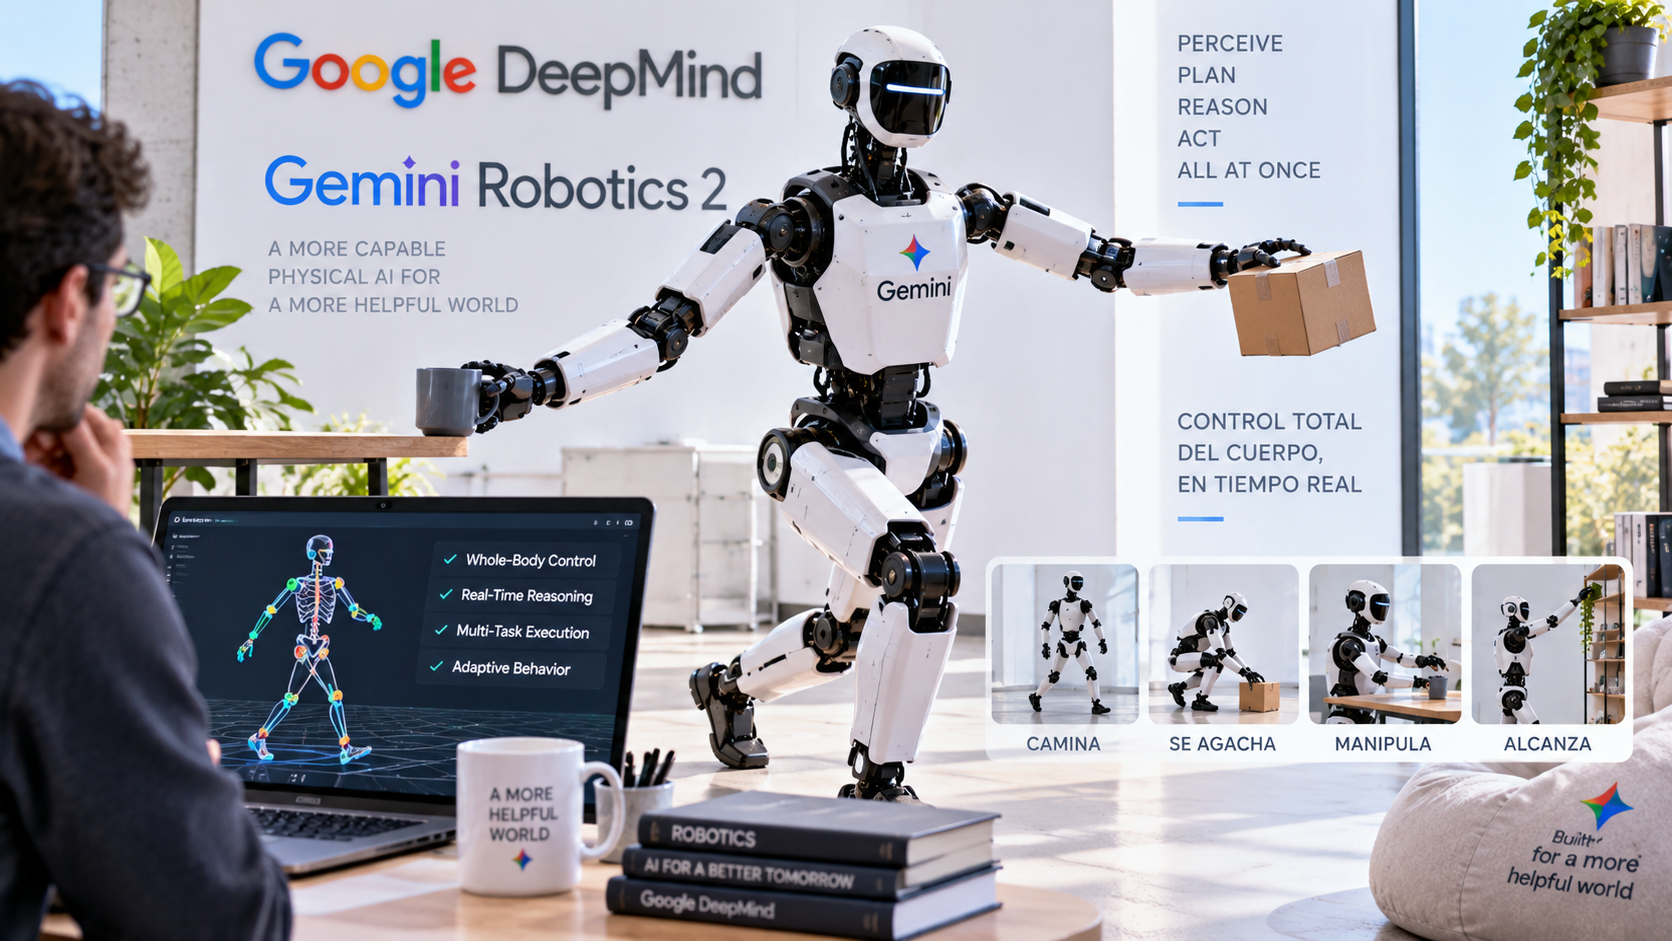
Google DeepMind presentó el 30 de julio Gemini Robotics 2, una nueva generación de modelos de inteligencia artificial diseñados para actuar como la capa de razonamiento e inteligencia dentro de robots físicos, con la novedad de que por primera vez permite controlar de forma coordinada el cuerpo entero de un humanoide —desde las piernas hasta los dedos— y no solo la parte superior del cuerpo, como ocurría con las versiones anteriores del sistema. La demostración se realizó sobre el robot Apollo 2 de Apptronik, equipado con manos Sharpa.

El sistema se compone de tres modelos que trabajan en conjunto: Gemini Robotics 2, el modelo principal de visión-lenguaje-acción que traduce entradas visuales y verbales en órdenes motoras precisas; Gemini Robotics ER 2, un modelo de «razonamiento encarnado» que actúa como planificador de alto nivel, descompone instrucciones complejas en pasos y coordina a más de un robot para completar tareas en conjunto; y un modelo On-Device 2 de baja latencia que permite adaptar el sistema a nuevas plataformas robóticas en cuestión de horas utilizando menos de 200 demostraciones de entrenamiento. En pruebas de la compañía, el sistema logró una tasa de éxito del 92% en una tarea que exige coordinación de cuerpo completo: desenroscar una lámpara sosteniendo el equilibrio con las piernas mientras manipula el objeto con las manos.

El salto respecto de la generación anterior, limitada al control de brazos y manos sobre una base fija, es significativo porque muchos robots humanoides actuales fallan justamente en tareas que requieren estabilización de la parte inferior del cuerpo mientras se ejecuta una manipulación delicada con la parte superior, perdiendo el equilibrio o aplicando fuerza de forma despareja. Gemini Robotics ER 2 ya está disponible en vista previa pública a través de Google AI Studio de forma gratuita, lo que habilita a desarrolladores y estudiantes a experimentar con la planificación de tareas robóticas sin costo, mientras que los modelos completos de control motor permanecen limitados a sus socios de acceso anticipado, entre ellos Apptronik.

Para la industria de la robótica humanoide, que todavía discute qué compañía logrará primero llevar estos sistemas fuera del laboratorio y hacia entornos reales de trabajo, la capacidad de coordinar cuerpo completo es un requisito previo ineludible para tareas cotidianas como limpiar una habitación desordenada o trabajar en una línea de montaje junto a otros robots. La pregunta que sigue abierta es cuánto tiempo pasará antes de que esta inteligencia de cuerpo completo se traduzca en robots capaces de operar de forma confiable y segura junto a trabajadores humanos, sin supervisión constante, en fábricas, depósitos y eventualmente hogares.

Fuentes: Humanoids Daily: https://www.humanoidsdaily.com/news/google-deepmind-unveils-gemini-robotics-2-bringing-whole-body-intelligence-and-multi-robot-teams-to-physical-ai Robotics and Automation News: https://roboticsandautomationnews.com/2026/07/31/google-deepmind-unveils-gemini-robotics-2-as-apptronik-humanoid-demonstrates-whole-body-ai/103802/

Continue Reading

TENDENCIAS