Connect with us

Publicado

on

En un mundo donde la innovación científica busca soluciones que mejoren la calidad de vida de las personas, la ingeniera biomédica argentina Camila Sol Fernández, de solo 26 años, ha emergido como una figura destacada. Su trabajo en prótesis óseas impresas en 3D, biodegradables y bioabsorbibles, representa un avance significativo en la regeneración ósea. Estas prótesis no solo son aceptadas por el cuerpo humano sin rechazo, sino que promueven la regeneración de hueso nuevo y se disuelven completamente con el tiempo, eliminando la necesidad de cirugías adicionales. Este desarrollo, nacido en laboratorios públicos argentinos, combina tecnología de impresión 3D con biomateriales naturales y ha sido reconocido por su impacto potencial en la medicina regenerativa. «Ciencia en femenino que transforma vidas», como se describe en publicaciones virales en redes sociales, resalta el rol de mujeres como Fernández en avances que benefician a la sociedad.

Este artículo detalla el procedimiento completo detrás de esta innovación: desde la concepción y fabricación hasta la implantación y el funcionamiento en el cuerpo. Basado en investigaciones realizadas en el Laboratorio de Biomateriales, Biomecánica y Bioinstrumentación (Lab3Bio) de la Universidad Nacional de San Martín (UNSAM) y el CONICET, exploraremos paso a paso cómo se crea y aplica esta tecnología transformadora.

Antecedentes de Camila Sol Fernández

Camila Sol Fernández nació en Argentina y desde joven mostró curiosidad por el funcionamiento de las cosas, lo que la llevó a estudiar Ingeniería Biomédica en la UNSAM, una institución pública que ella misma destaca por su rol en la formación de profesionales. Se graduó a los 26 años y, en 2022, se incorporó al Lab3Bio como becaria gracias a una beca del Plan Estratégico de Formación de Ingenieros. Su tesis de grado, supervisada por las doctoras Beatriz Aráoz y Mercedes Pérez Recalde, se centró en el desarrollo de estos implantes óseos, fusionando dos líneas de investigación: prótesis 3D de bajo costo y propiedades antimicrobianas derivadas de plantas medicinales.

Fernández no solo ha contribuido a este proyecto, sino que también trabaja en neurocirugía y neurorehabilitación, brindando soporte técnico a equipos médicos. Su motivación radica en aplicar la tecnología para sanar el cuerpo humano y retribuir a la sociedad, enfatizando la colaboración interdisciplinaria: «La ciencia no se hace sola», ha declarado en entrevistas. Su trabajo fue premiado por el Centro Argentino de Ingenieros (CAI) como el mejor entre más de 100 tesis evaluadas, reconociendo su potencial clínico y su enfoque en ingenierías emergentes.

Desarrollo de las Prótesis Óseas 3D Biodegradables

El proyecto surgió en el Lab3Bio, un espacio interdisciplinario que une investigadores del CONICET, UNSAM, la Universidad de Buenos Aires (UBA) y otras instituciones. Fernández integró avances en impresión 3D con estudios sobre extractos de plantas medicinales para crear «andamios óseos» (scaffolds) que actúan como soportes temporales para la regeneración de hueso. Estas prótesis abordan problemas comunes en implantes tradicionales, como rechazos, infecciones y la necesidad de cirugías de remoción.

El enfoque es multidisciplinario, combinando biomateriales, biomecánica y bioinstrumentación. Aunque aún en fase de ensayos, el proyecto busca transferencia tecnológica para su aplicación clínica, con potencial extensión a tejidos como piel y cartílago.

Materiales Utilizados

Las prótesis se fabrican con polímeros biodegradables y bioabsorbibles, combinados con compuestos que generan una capa mineral similar al hueso natural. Esto permite que las células del cuerpo las reconozcan y colonicen: «Ahí está la clave de que las células lo reconozcan y quieran colonizarlo», explica Fernández.

Adicionalmente, se incorporan extractos de plantas medicinales o aceites esenciales con propiedades antimicrobianas, reduciendo el riesgo de infecciones postquirúrgicas. Estos materiales son biocompatibles, no tóxicos y de bajo costo, facilitando su producción mediante impresoras 3D FDM estándar.

Procedimiento Paso a Paso para la Creación de las Prótesis

Aunque los detalles técnicos exactos varían según el caso, el procedimiento general para fabricar estas prótesis se basa en tecnología accesible y personalizada. A continuación, un desglose paso a paso basado en las descripciones disponibles:

  1. Evaluación del Paciente y Diseño Digital: Se inicia con imágenes médicas (como tomografías computadas o resonancias magnéticas) del área ósea dañada. Estas se convierten en un modelo 3D digital del defecto óseo, utilizando software de modelado biomédico para diseñar un implante a medida que se adapte perfectamente al paciente.
  2. Preparación de los Materiales: Se mezcla el polímero biodegradable con compuestos mineralizantes para simular la estructura ósea. Se añade un tratamiento superficial con extractos de plantas medicinales para conferir propiedades antimicrobianas. Los materiales se cargan en la impresora 3D en forma de filamentos o resinas.
  3. Impresión 3D: Utilizando una impresora 3D FDM (Fused Deposition Modeling), se imprime el andamio óseo capa por capa. Este proceso permite crear estructuras porosas que facilitan la adhesión celular y la vascularización. La impresión es rápida y de bajo costo, democratizando el acceso a prótesis personalizadas.
  4. Post-Procesamiento y Esterilización: Una vez impreso, el implante se somete a tratamientos para mejorar su biocompatibilidad, como recubrimientos adicionales o pruebas de degradación controlada. Finalmente, se esteriliza para su uso quirúrgico.
  5. Pruebas In Vitro e In Vivo: Antes de la aplicación clínica, se realizan ensayos en laboratorio para verificar la adhesión celular, degradación y propiedades antimicrobianas. Aunque el proyecto avanza, se requieren más financiamientos para pruebas en humanos.

Implantación y Funcionamiento en el Cuerpo

La implantación se realiza mediante cirugía estándar, donde el andamio se coloca en el sitio del defecto óseo. Una vez implantado:

  • Aceptación por el Cuerpo: El material es reconocido como «propio», evitando rechazos inmunológicos. Las células óseas (osteoblastos) se adhieren al andamio, proliferan y secretan matriz ósea nueva.
  • Regeneración Ósea: El andamio actúa como soporte temporal, permitiendo la formación de hueso nuevo. Con el tiempo (meses o años, dependiendo del material), el polímero se degrada mediante hidrólisis y es absorbido por el cuerpo sin residuos tóxicos.
  • Prevención de Infecciones: Los extractos antimicrobianos liberados reducen complicaciones postoperatorias, un problema común en implantes metálicos.

Al final, la prótesis desaparece completamente, dejando solo hueso regenerado, lo que es ideal para pacientes pediátricos en crecimiento.

Beneficios y Impacto

Estas prótesis ofrecen múltiples ventajas:

  • Reducción de Cirugías: Elimina la necesidad de remover implantes, a diferencia de los metálicos.
  • Menor Riesgo de Rechazo e Infecciones: Biocompatibilidad y propiedades antimicrobianas mejoran la recuperación.
  • Personalización y Bajo Costo: Fabricación 3D permite implantes a medida accesibles.
  • Impacto Social y Ambiental: Promueve soluciones sostenibles, reduciendo residuos médicos y democratizando la tecnología en países en desarrollo.

Conclusión

El trabajo de Camila Sol Fernández ejemplifica cómo la ciencia argentina, impulsada por la educación pública y la colaboración, puede revolucionar la medicina. Sus prótesis óseas 3D biodegradables no solo resuelven problemas clínicos, sino que inspiran a futuras generaciones de científicas. Con más inversión, esta tecnología podría llegar pronto a hospitales, transformando vidas globalmente. Como dice Fernández, estos avances son «colaborativos, donde cada cual pone su granito de arena».

Continue Reading
Advertisement
Click to comment

Leave a Reply

Tu dirección de correo electrónico no será publicada. Los campos obligatorios están marcados con *

AI

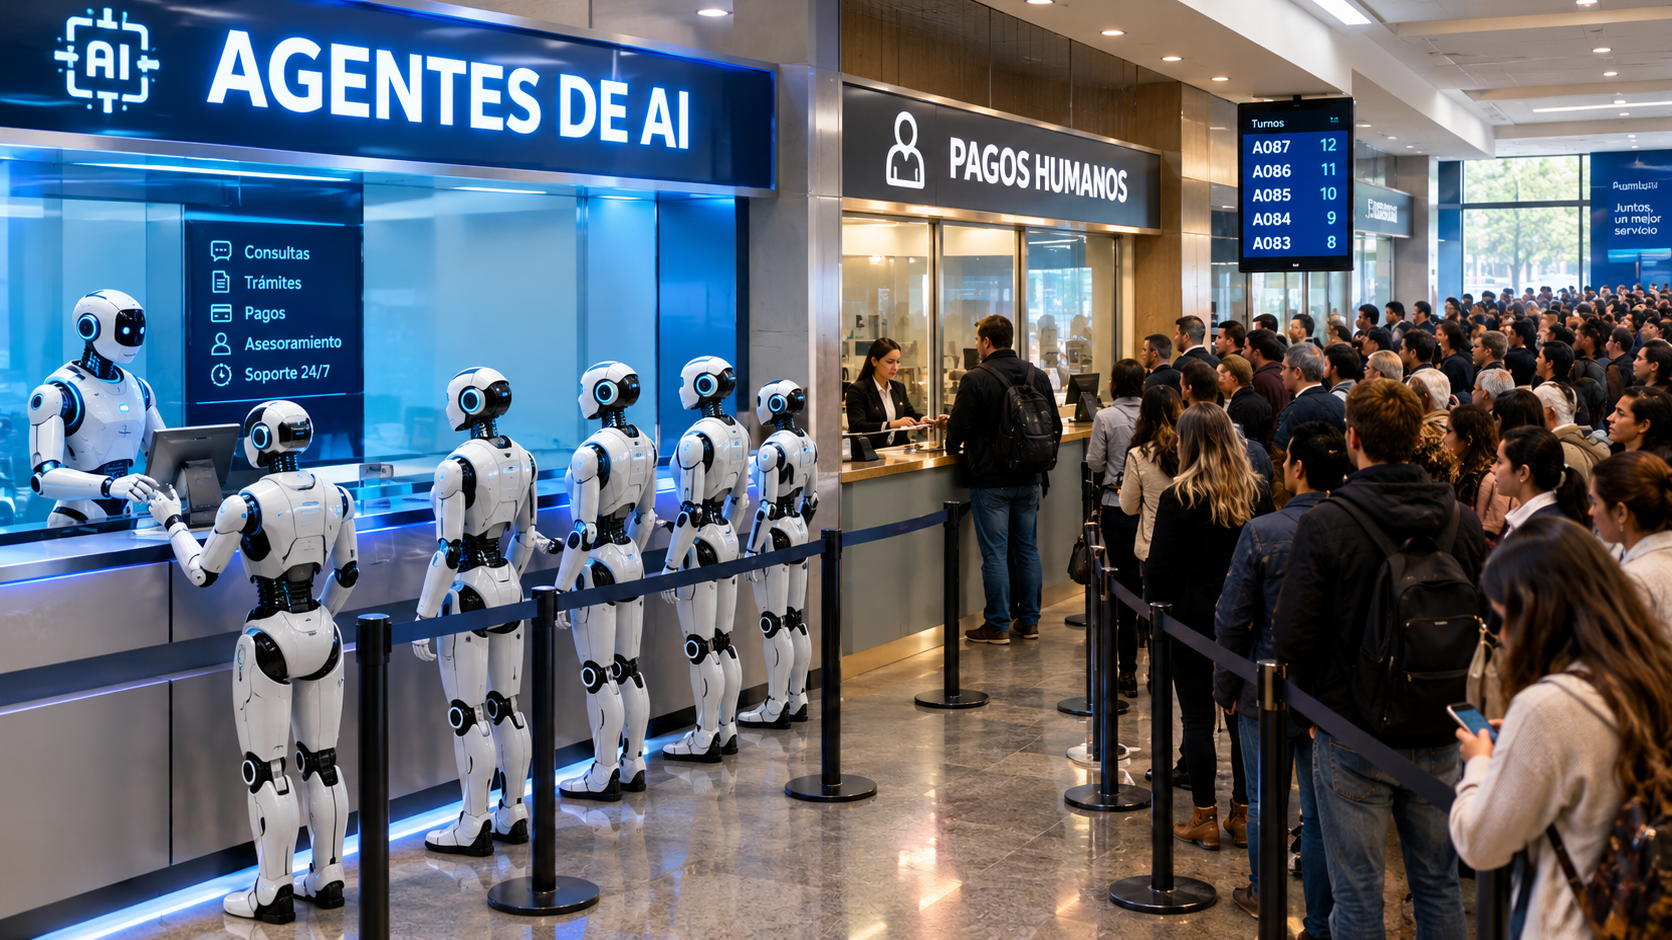
Cuando la IA empieza a pagar: qué dice la ley (y qué no dice todavía)

Publicado

on

Camila Soria junto con SuperPioneros hicieron una presentación al respecto, Acá les presento un resumen de la misma junto al grupo Pioneros — la comunidad de Web3, IA e innovación liderada por José Luis Cáceres (CEO de NWC10, fundador de SuperPioneros y CBO de Bit2Me), que reúne a más de 80.000 personas aprendiendo, ayudando y construyendo juntas en el ecosistema. Los sigo hace años, y no es casualidad que este tema haya salido justo de ese espacio: son de los que están un paso adelante marcando por dónde va el debate técnico y legal de la industria en habla hispana.

La presentación de Camila Soria (CipherLaw)

Camila Soria es Chief Legal Architect en CipherLaw, estudio de Buenos Aires especializado en infraestructura legal estratégica para Web3 e IA. El material es la primera edición de «Legal Design for Builders», creada junto a NWC10 | SuperPioneros.

Su planteo, en sus propias palabras (post de LinkedIn que acompaña la presentación):

«Un agente puede tener permiso técnico para operar una wallet y, aun así, no tener autoridad para realizar cualquier operación.»

Durante la charla analizaron qué cambia cuando la IA deja de recomendar y empieza a decidir, firmar y ejecutar pagos. Su conclusión principal: los límites críticos no pueden vivir solamente en un prompt. El monto, la contraparte, la vigencia, las operaciones permitidas y la posibilidad de revocar el acceso tienen que formar parte de la arquitectura del sistema, no de una instrucción en lenguaje natural.

También plantea la necesidad de poder reconstruir la cadena completa — mandato → decisión → control → firma → ejecución — porque cuando algo sale mal, esa evidencia es lo que permite entender dónde ocurrió la falla y quién estaba en mejores condiciones de evitarla.

Las siete ideas centrales, en el orden del documento:

  1. Del agente que habla al agente que paga: «Para el agente que habla, el derecho ya respondió. Para el que paga, recién empieza.»
  2. «Autónomo» no significa lo mismo para todos: «Que vos definas el destino no significa que controles todo el camino.»
  3. El regulador no mira solo el stack técnico: evalúa dominio, acción y derechos afectados — la combinación define el «perfil regulatorio».
  4. Permiso no es lo mismo que autoridad: la autoridad real se define por monto, contraparte, vigencia y tipo de operación.
  5. Quien razona no debería autorizar: «El agente puede razonar. No debería darse permiso a sí mismo.»
  6. Un prompt no es un control: «Dale una llave de hotel, no una llave maestra.»
  7. La responsabilidad sigue al control y al beneficio: como el agente no tiene patrimonio propio, la responsabilidad recae en quien controla el sistema y se beneficia de él.

Cierre su presentación y documento con lo siguiente, si construís agentes que actúan, también tenés que diseñar quién responde por sus acciones.

Fuente: Camila Soria (CipherLaw), presentación «Legal Design for Builders» — primera edición, creada junto a NWC10 | SuperPioneros, LinkedIn.


Mi visión adicional al documento de Camila (agregado, no parte del documento)

  • Hoy conviven dos modelos de agentes: unos con límite libre y otros con tarjetas prepagas recargables, con tope fijo controlado por un humano. Mastercard lanzó Agent Pay el 17 de septiembre de 2026 junto a Alchemy, donde el usuario define límites configurables: tope de gasto, categorías de comercio permitidas y geografías habilitadas, permitiendo que el agente compre sin pedir autorización en cada transacción, pero siempre dentro de esos parámetros.
    Fuente: Mastercard lanza Agent Pay con Alchemy — Ecosistema Startup
  • Si un agente se equivoca, el problema es de programación, no «de la IA»: conecta con el punto 5 del documento — un agente bien diseñado debería derivar a un humano antes de ejecutar una decisión compleja, en vez de resolverlo todo por sí solo.
  • El FSB (Consejo de Estabilidad Financiera) ya pide ese mismo control a nivel bancario: pidió que bancos limiten la IA agéntica y traten a los agentes como ‘empleados sintéticos’, con aval humano para transacciones por encima de ciertos montos.
    Fuente: Let’s Money — IA Agéntica
  • Argentina y la «Sociedad Automatizada»: el gobierno tiene en el Senado un proyecto de ley que introduce esta figura. Según el artículo 14, «la sociedad automatizada responde con su patrimonio frente a terceros por los daños causados por sus sistemas algorítmicos autónomos o agentes de inteligencia artificial».
    Fuente: Xataka — Milei quiere crear nueva categoría empresarial
  • Estado actual del proyecto: ingresó al Senado a fines de mayo y se encuentra en debate en la Comisión de Legislación General.
    Fuente: iProfesional — Avanza la ley de empresas sin empleados en Argentina
  • Bots que se clonan si ganan y se apagan si pierden: conecta con una tendencia que recién empieza a circular en la industria, los «self-evolving agents». Vale aclarar que esto hoy es más una tendencia conceptual que algo funcionando en producción con dinero real.
    Fuente: Baguete — Vem aí os self-evolving agents

Mirada a futuro: avanzar, pero con cautela y por etapas (opinión propia)

Siguiendo el planteo de Camila Soria como base, mi lectura de hacia dónde debería ir esto es la siguiente: el futuro es avanzar, pero de forma gradual, no de golpe.

En una primera etapa, tiene sentido que los agentes de IA operen únicamente con tarjetas prepagas y topes bajos, sin manejar grandes volúmenes de dinero. No porque la tecnología no esté lista, sino porque el marco legal todavía no lo está — y como bien marca Soria, sin autoridad clara y sin control técnico real, cualquier volumen grande es un riesgo innecesario. Empezar chico, con montos acotados y recargables, permite que la industria (y la ley) vayan madurando al mismo ritmo que la tecnología, en vez de que la tecnología corra sola y la ley llegue tarde a poner orden.

Ahí es donde entra lo que estamos construyendo en AuriTrace.com: trazabilidad de lo que hacen los agentes de IA, siguiendo patrones que deben cumplirse, con la posibilidad de registrar esa información en una blockchain. Esto conecta directo con uno de los pedidos centrales de Camila Soria en el documento — poder reconstruir la cadena completa de mandato → decisión → control → firma → ejecución. Un registro en blockchain le da a esa cadena algo clave: evidencia inmutable y verificable, exactamente lo que hace falta cuando algo sale mal y hay que determinar quién estaba en mejores condiciones de evitar la falla.

En resumen: la tecnología para que los agentes paguen y actúen solos ya existe. Lo que falta madurar es el círculo completo — tope de gasto controlado por humanos, trazabilidad verificable de cada acción, y un marco legal claro sobre quién responde. Avanzando en ese orden, por etapas, se puede construir un ecosistema de agentes de IA confiable sin repetir errores que después sean difíciles de deshacer. Vos que opinás a la presentación de Camila?? cuales son tus sugerencias.. el futuro lo vamos construyendo entre todos.

saludos

Claudio R. Parrinello

Continue Reading

Researchland

Nano-robots impulsados por luz cazan y reubican bacterias bajo el microscopio

Publicado

on

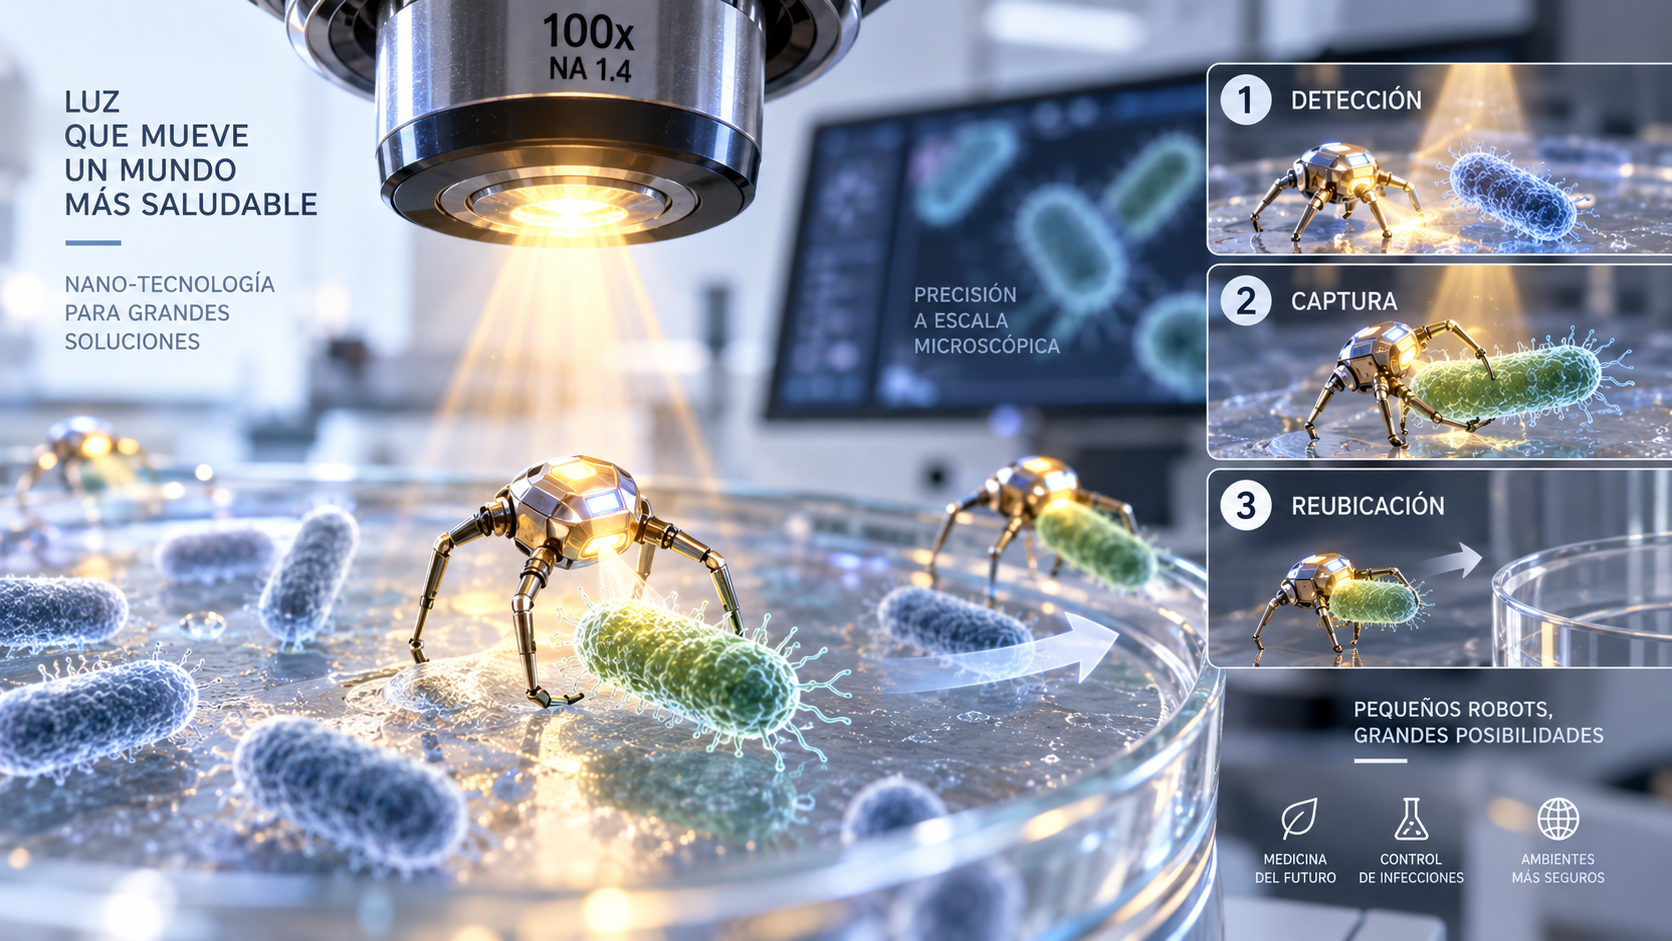
Un equipo de la Universidad Julius-Maximilians de Würzburg, liderado por el profesor Bert Hecht, publicó en Nature Communications el desarrollo de nanorrobots impulsados exclusivamente por luz, de menos de un micrómetro de tamaño —unas 50 veces más pequeños que el diámetro de un cabello humano— capaces de capturar, transportar y liberar bacterias de forma selectiva en ambientes acuosos. El trabajo se dio a conocer públicamente el 18 de agosto y combina física, robótica y microbiología en un único dispositivo experimental.

Los nanorrobots se propulsan mediante el retroceso (recoil) que generan fotones al ser absorbidos y reemitidos por nanoantenas plasmónicas integradas en su estructura, un principio físico análogo al retroceso que produce un arma de fuego al disparar. La dirección del movimiento se controla ajustando la polarización de la luz incidente: hilos de antena a escala nanométrica embebidos en el robot se alinean con la dirección de polarización, lo que permite orientar el dispositivo mientras la propulsión continúa impulsada por el propio retroceso fotónico. Los robots pueden ejecutar giros de 90 grados a alta velocidad, lo que les permite recorrer sistemáticamente amplias zonas de una muestra biológica.

Según Jin Qin, científico experimental principal del estudio, el equipo simplificó el diseño del dispositivo hasta lograr un tamaño que le permite operar directamente dentro del mundo microbiano, funcionando de manera similar a un dispositivo de limpieza microscópico. En las demostraciones de laboratorio, los nanorrobots mantuvieron su capacidad de maniobra incluso mientras transportaban cúmulos de bacterias de mayor tamaño relativo, aunque su velocidad se redujo durante ese transporte, lo que demuestra que el sistema puede manipular activamente microorganismos y no limitarse a observarlos.

La posibilidad de manipular objetos biológicos a esta escala con semejante precisión abre aplicaciones concretas para la microbiología y la investigación biomédica: desde experimentos controlados que requieren reubicar microorganismos específicos hasta, a más largo plazo, tareas de «limpieza» selectiva en muestras contaminadas con múltiples especies bacterianas. Se trata todavía de una demostración de laboratorio bajo condiciones controladas, y el camino hacia aplicaciones prácticas en diagnóstico o tratamiento requerirá superar desafíos adicionales de escalabilidad y de operación fuera de un entorno experimental, pero el trabajo confirma que la luz puede utilizarse no solo para observar el mundo microscópico, sino también para intervenir activamente sobre él.

Fuentes: ScienceDaily / Universidad de Würzburg: https://www.sciencedaily.com/releases/2026/08/260816044850.htm Electronics For You: https://www.electronicsforu.com/news/light-driven-nanorobots-target-bacteria

Continue Reading

Researchland

Gemini Robotics 2 de Google DeepMind logra que un humanoide controle todo su cuerpo a la vez

Publicado

on

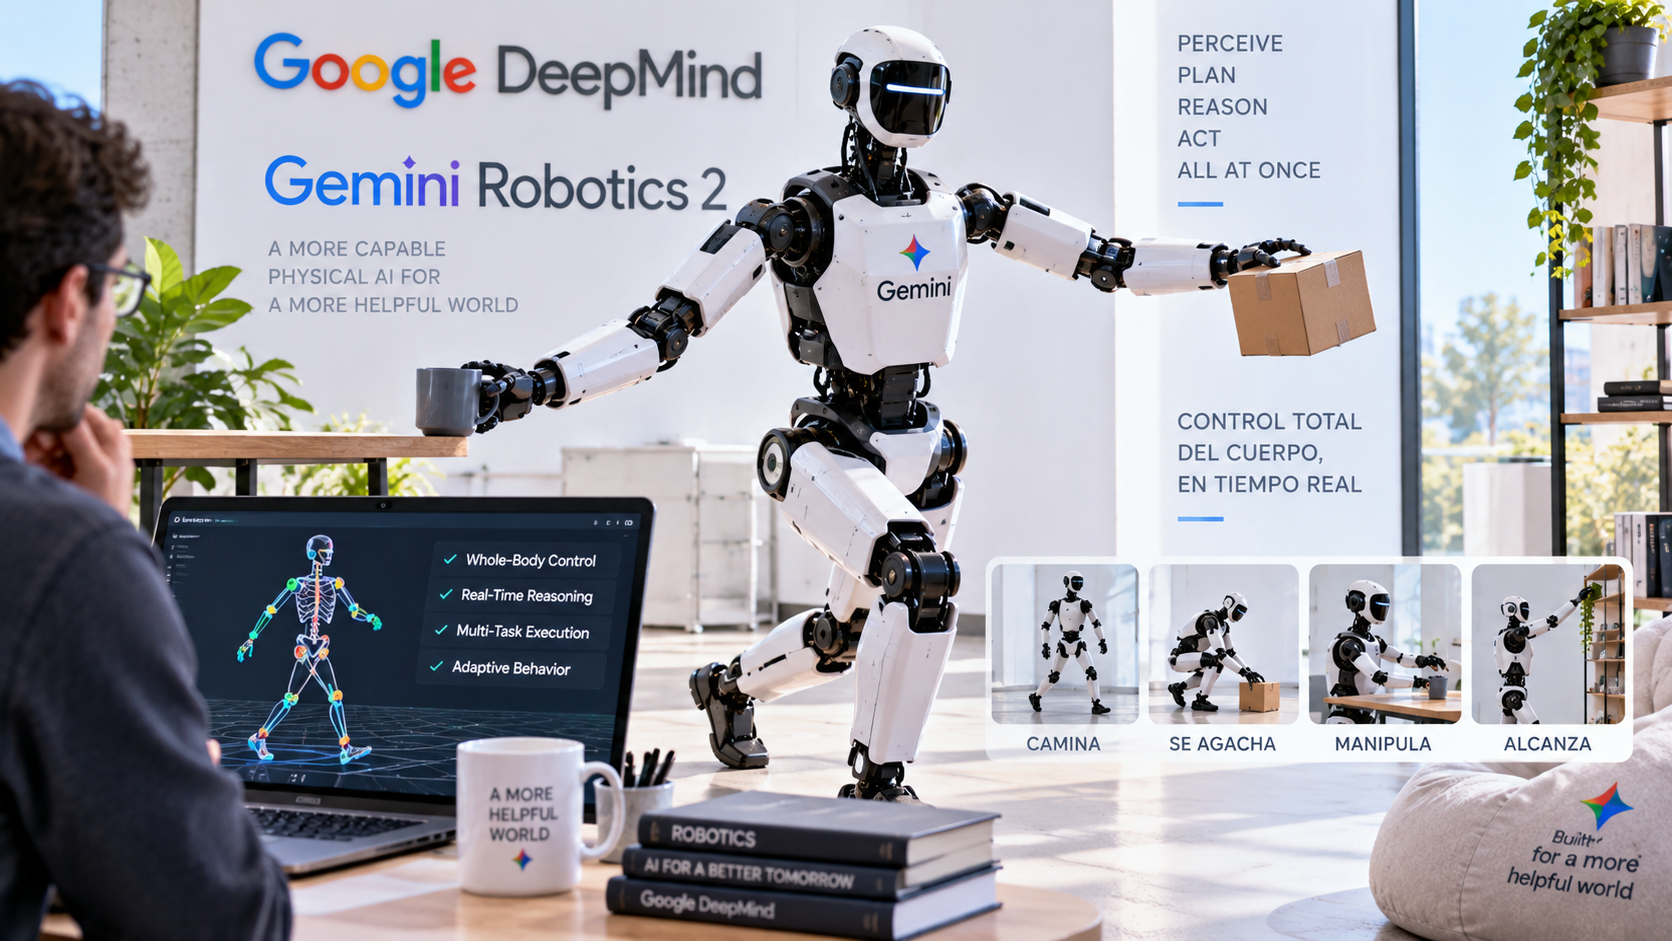
Google DeepMind presentó el 30 de julio Gemini Robotics 2, una nueva generación de modelos de inteligencia artificial diseñados para actuar como la capa de razonamiento e inteligencia dentro de robots físicos, con la novedad de que por primera vez permite controlar de forma coordinada el cuerpo entero de un humanoide —desde las piernas hasta los dedos— y no solo la parte superior del cuerpo, como ocurría con las versiones anteriores del sistema. La demostración se realizó sobre el robot Apollo 2 de Apptronik, equipado con manos Sharpa.

El sistema se compone de tres modelos que trabajan en conjunto: Gemini Robotics 2, el modelo principal de visión-lenguaje-acción que traduce entradas visuales y verbales en órdenes motoras precisas; Gemini Robotics ER 2, un modelo de «razonamiento encarnado» que actúa como planificador de alto nivel, descompone instrucciones complejas en pasos y coordina a más de un robot para completar tareas en conjunto; y un modelo On-Device 2 de baja latencia que permite adaptar el sistema a nuevas plataformas robóticas en cuestión de horas utilizando menos de 200 demostraciones de entrenamiento. En pruebas de la compañía, el sistema logró una tasa de éxito del 92% en una tarea que exige coordinación de cuerpo completo: desenroscar una lámpara sosteniendo el equilibrio con las piernas mientras manipula el objeto con las manos.

El salto respecto de la generación anterior, limitada al control de brazos y manos sobre una base fija, es significativo porque muchos robots humanoides actuales fallan justamente en tareas que requieren estabilización de la parte inferior del cuerpo mientras se ejecuta una manipulación delicada con la parte superior, perdiendo el equilibrio o aplicando fuerza de forma despareja. Gemini Robotics ER 2 ya está disponible en vista previa pública a través de Google AI Studio de forma gratuita, lo que habilita a desarrolladores y estudiantes a experimentar con la planificación de tareas robóticas sin costo, mientras que los modelos completos de control motor permanecen limitados a sus socios de acceso anticipado, entre ellos Apptronik.

Para la industria de la robótica humanoide, que todavía discute qué compañía logrará primero llevar estos sistemas fuera del laboratorio y hacia entornos reales de trabajo, la capacidad de coordinar cuerpo completo es un requisito previo ineludible para tareas cotidianas como limpiar una habitación desordenada o trabajar en una línea de montaje junto a otros robots. La pregunta que sigue abierta es cuánto tiempo pasará antes de que esta inteligencia de cuerpo completo se traduzca en robots capaces de operar de forma confiable y segura junto a trabajadores humanos, sin supervisión constante, en fábricas, depósitos y eventualmente hogares.

Fuentes: Humanoids Daily: https://www.humanoidsdaily.com/news/google-deepmind-unveils-gemini-robotics-2-bringing-whole-body-intelligence-and-multi-robot-teams-to-physical-ai Robotics and Automation News: https://roboticsandautomationnews.com/2026/07/31/google-deepmind-unveils-gemini-robotics-2-as-apptronik-humanoid-demonstrates-whole-body-ai/103802/

Continue Reading

TENDENCIAS