IA + Ciberseguridad en 2026: lo técnico, lo de negocios y las especializaciones que importan
Más Videos
-
Grandes bancos de EE.UU. arman una red conjunta de depósitos tokenizados
-
Augustus, una fintech que construye un banco de compensación con carta federal en USA
-
Aptos apuesta USD $50 millones a la AI y los mercados institucionales on-chain
-
Binance Lanza la Agentic Wallet: La Era de las Carteras Diseñadas para Agentes de IA
Publicado
2 meses agoon
Este es uno de los sectores donde la IA está generando los cambios más profundos y más rápidos, simultáneamente en ambos lados del tablero: ataque y defensa.
Lo técnico nuevo: del copiloto al agente autónomo
El cambio estructural más importante es que las empresas están abandonando los copilotos que resumen y sugieren, para pasar a agentes de IA que persiguen objetivos mediante flujos de trabajo de múltiples pasos, coordinando herramientas, tomando acciones y actualizando planes a medida que llega nueva información. Denexus
En la práctica, esto se traduce en el concepto de SOC agentic (centro de operaciones de seguridad autónomo). El modelo contrasta las ganancias incrementales de las plataformas SOAR tradicionales con un modelo de agente capaz de razonar, actuar, observar y ajustarse mientras cambia la evidencia — diseñado para gestionar investigaciones dinámicamente en lugar de ejecutar un playbook estático. Denexus
En el frente ofensivo de la IA defensiva, Google DeepMind’s CodeMender es un ejemplo de agente que mejora la seguridad del código automáticamente, con resultados tempranos que demuestran su capacidad de encontrar vulnerabilidades zero-day en software bien probado. Denexus
El otro vector técnico nuevo es el «harvest now, decrypt later»: la exfiltración silenciosa de datos cifrados hoy para descifrarlos cuando la computación cuántica lo permita, que ya está incorporada al cálculo de riesgo actual. Harvard Business Review
Los riesgos reales: el agente como vector de ataque
El problema más perturbador de 2026 no es solo que la IA ayude a los defensores, sino que los agentes se convierten en el blanco preferido de los atacantes.
Un agente está siempre activo, nunca duerme, nunca come; pero si está mal configurado, puede acceder a las claves del reino —acceso privilegiado a APIs críticas, datos y sistemas— y es implícitamente confiable. Con una sola inyección de prompt bien ejecutada o explotando una vulnerabilidad de uso incorrecto de herramientas, los actores maliciosos pueden cooptar el empleado más poderoso y confiable de una organización. Harvard Business Review
En 2026, las organizaciones pueden experimentar sus primeros incidentes de seguridad a gran escala causados por agentes de IA que se comportan de maneras no intencionadas, no necesariamente por intención maliciosa, sino por la facilidad con que los agentes pueden ser influenciados. Los agentes de IA están diseñados para ser útiles, carecen de juicio y operan sin entender el contexto o las consecuencias. Darktrace
Otro vector de riesgo emergente es el Shadow AI: la mayoría de los negocios no saben si sus empleados están usando ChatGPT u otras plataformas, y mucho menos si están ingresando información sensible en ellas. TechNewsWorld
En el frente del ataque puro, los números son contundentes: el costo promedio de una brecha de datos fue de $4.4 millones en 2025, el phishing sigue siendo el vector principal de intrusión en aproximadamente el 60% de los incidentes y el 85% de las organizaciones experimentaron al menos un incidente relacionado con deepfakes en el último año. DeepStrike
Lo de negocios: el mercado explotando
Las cifras de negocio son difíciles de ignorar: el gasto global en productos y servicios de ciberseguridad se proyecta para superar los $520 mil millones anuales en 2026, y la IA está expandiendo el mercado total direccionable para proveedores de ciberseguridad a $2 billones de dólares. ECCU
Del lado de la adopción corporativa, el 52% de los ejecutivos en organizaciones que usan IA generativa ya tienen agentes de IA en producción, y el 46% de los ejecutivos con agentes en producción los están adoptando para operaciones de seguridad y ciberseguridad. Denexus
Un indicador de la madurez institucional del tema: está emergiendo una nueva función ejecutiva —el Chief AI Risk Officer— cuya misión es reencuadrar el riesgo de la IA como un problema de datos, unificando gobernanza, monitoreo en tiempo real y kill switches a nivel de agente. Harvard Business Review
Las especializaciones que valen: el mapa de carreras
El 10% de las ofertas de trabajo en ciberseguridad ya mencionan específicamente habilidades de IA, y el World Economic Forum identifica redes y ciberseguridad entre las tres habilidades de más rápido crecimiento hasta 2030, con el 87% de los encuestados identificando las vulnerabilidades relacionadas con IA como el riesgo cibernético de crecimiento más rápido. Penligent
Las especializaciones concretas que el mercado está demandando ahora mismo:
AI Security Engineer / AI Red Teamer — el rol emergente más destacado de 2026. Identifica vulnerabilidades como prompt injection, model poisoning y explotación de agentes autónomos. Mexa Solutions Es esencialmente un pentester pero para sistemas de IA.
Defenders y Detection Engineers — el carril más duradero porque está más cerca de la continuidad del negocio. Penligent Con IA, el trabajo evoluciona de responder alertas a supervisar agentes que responden alertas.
Cloud Security Engineer — el mayor riesgo en cloud en 2026 es la identidad de máquinas inseguras, con ratios de identidad máquina-a-humano alcanzando 100 a 1, dando a los atacantes nuevas rutas para moverse lateralmente en entornos cloud. Mexa Solutions
AI Safety & Governance Specialist — roles que aseguran el cumplimiento normativo a lo largo del ciclo de vida de los sistemas de IA, desde la definición del riesgo hasta el monitoreo y la respuesta a incidentes. Heisenberginstitute Con solo el 44% de las organizaciones teniendo una política formal de seguridad de IA, hay enorme demanda.
Incident Response con IA — las organizaciones que usan defensas aumentadas por IA están conteniendo brechas 108 días más rápido que las que no las usan. Mexa Solutions
La tensión de fondo: velocidad vs. control
El resumen más honesto del momento lo da Darktrace: los desafíos centrales de la ciberseguridad no están cambiando dramáticamente — identidad, confianza, datos y toma de decisiones humana siguen en el centro de la mayoría de los incidentes. Lo que cambia rápido es el entorno en que estos desafíos ocurren. La IA y la automatización están acelerando todo: la velocidad con que los atacantes escalan, la amplitud con que se distribuye el riesgo, y la facilidad con que el comportamiento no intencionado puede crear impacto real. Darktrace
El diferenciador no va a ser si una organización «usa agentes», sino si puede escalarlos con gobernanza disciplinada, auditabilidad, reglas de engagement bien definidas y un programa de riesgo que pueda cuantificar y comunicar el valor de negocio de la seguridad.
You may like
Researchland
Microduck: el pequeño robot que sorprendió en la presentación de NVIDIA
Publicado
14 horas agoon
23 de octubre de 2026
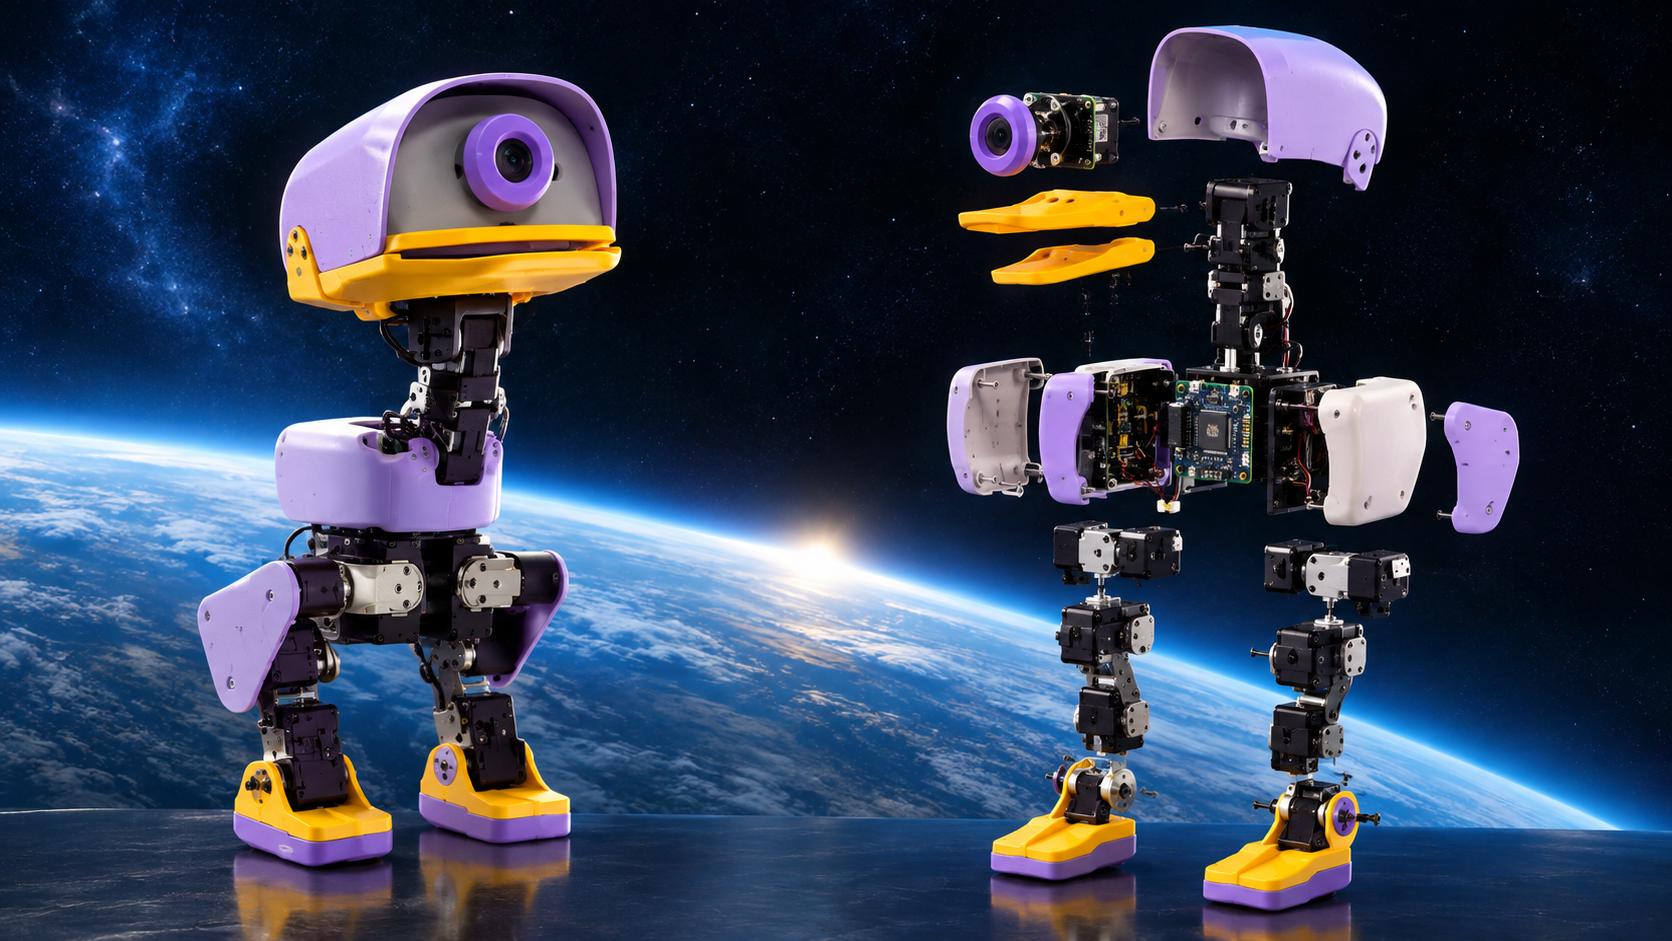
El CEO de NVIDIA, Jensen Huang, presentó los Microduck durante el evento GTC de Berlín, el 21 de octubre. Estos pequeños robots bípedos, desarrollados por Pollen Robotics y Hugging Face, demostraron cómo la inteligencia artificial puede enseñar a los robots a ejecutar movimientos y comportamientos físicos. Su propuesta combina robótica, simulación y aprendizaje de IA, con un enfoque abierto para experimentar y desarrollar nuevas aplicaciones.
¿Se puede fabricar o importar un Microduck? Desarrollamos un proyecto especial en el que analizamos su tecnología, los componentes necesarios, las alternativas para fabricarlo o importarlo, los costos estimados y las oportunidades de desarrollo comercial. Y queremos compartirlo con vos: te regalamos el proyecto para que puedas estudiar la idea y evaluar cómo llevarla a la práctica.
Informe: réplica de MicroDuck (robot pato bípedo)
Fecha de elaboración: 22 de octubre de 2026. Alcance: cómo está hecho MicroDuck, cómo construir una réplica con impresora 3D, cómo abaratar la electrónica sin perder funciones, cómo se entrena y conecta, qué rol juega NVIDIA y cuánto costaría y rendiría. Las cifras marcadas como estimación son cálculos propios y no cotizaciones. Este informe no es asesoramiento legal, contable ni financiero.
1. Resumen ejecutivo
- MicroDuck es un biped de 25 cm y menos de 800 g, lanzado el 27 de agosto de 2026 por Pollen Robotics (filial de Hugging Face) a USD 399. Tiene 15 servos, cámara, un sensor de profundidad de 8×8 zonas, dos IMU, micrófono, parlante, NFC, Wi-Fi y Bluetooth.
- Es abierto en software (Apache-2.0), no en hardware: solo se publicó la placa principal. Los modelos 3D tienen términos no comerciales.
- El factor que manda en el costo y en el tamaño es el servo. MicroDuck usa 15 Dynamixel XL330 (unos USD 27,49 cada uno a precio minorista en EE. UU., USD 412 por los 15). Los Feetech STS3215 baratos de Open Duck Mini pesan 55 g cada uno y no entran en un cuerpo de 25 cm.
- Para entrenar existen dos caminos oficiales: el de Pollen (mjlab, MuJoCo Warp, PPO) y el de NVIDIA (Isaac Lab 3.0 con Newton), publicado el 21 de octubre de 2026. Ambos exportan una política ONNX de 61 entradas y 14 salidas que corre a 50 Hz en el robot.
- Económicamente, un clon no puede competir en precio con el producto oficial a escala minorista. Las oportunidades están en contenido, kits, servicios y unidades personalizadas.
- Recomendación: construir primero una unidad con las piezas originales para validar el flujo completo, y recién después probar servos y placas más baratos.
Correcciones respecto de respuestas anteriores de esta conversación
- Los servos de MicroDuck son Dynamixel XL330, no Feetech. Los Feetech corresponden a Open Duck Mini y a la variante XGO-Duck.
- El entrenamiento no es solo MuJoCo: además existe el flujo oficial con Isaac Lab y Newton.
- El dato de un array de 8 micrófonos no pudo confirmarse; las fuentes hablan de micrófono y parlante.
- El «LiDAR» es en realidad un sensor de tiempo de vuelo (ToF) de 8×8 zonas, no un escáner giratorio.
2. Qué es MicroDuck
| Característica | Dato |
| Fabricante | Pollen Robotics, filial de Hugging Face (adquirida en abril de 2025) |
| Lanzamiento y precio | 27 de agosto de 2026, USD 399 antes de impuestos y envío |
| Tamaño y peso | 25 cm de alto, 14 cm de ancho, menos de 800 g |
| Articulaciones | 15 servos: 10 en piernas, 4 en cuello y cabeza, 1 en el pico (según el repo XGO-Duck) |
| Cerebro | Rockchip RK3566, 1 GB de RAM, 32 GB de almacenamiento |
| Sensores | Cámara frontal, ToF 8×8, dos IMU (cabeza y cuerpo), dos antenas NFC |
| Audio | Micrófono y parlante |
| Conectividad | Wi-Fi y Bluetooth |
| Batería | Formato NP-F550, 2.600 mAh, aproximadamente 1 hora de uso |
| Comportamientos de fábrica | Siete: caminar, sentarse, pararse, patear, agarrar con el pico, patinar con ruedas y recuperarse de caídas |
| Demanda | Más de 10.000 preventas en cuatro días (unos USD 4,54 millones); la entrega prevista antes de Navidad se descartó |
El modelo oficial de simulación tiene 14 actuadores en la política de locomoción; el pico actúa como pinza y agarra objetos de unos 800 g según una fuente, dato que conviene tomar con cautela.
3. Cómo está hecho
3.1 Mecánica
Carcasas de polímero moldeado, soportes y articulaciones. El análisis del modelo público muestra 15 instancias del servo Dynamixel XL330 y un mecanismo de mandíbula que permite al pico funcionar como pinza. Las carcasas y el diseño industrial son propiedad de Pollen.
3.2 Electrónica
| Función | Componente (estado de la evidencia) |
| Servos | 15 × Dynamixel XL330, probablemente XL330-M288-T (muy probable, no confirmado) |
| Cómputo | RK3566. Hay evidencia de que el desarrollo se hizo sobre placas Radxa Zero 3W; no está confirmado que cada robot de producción lleve esa placa sin cambios |
| Profundidad | STMicroelectronics VL53L8CX, ToF de 8×8 zonas, hasta unos 4 m |
| IMU | Dos unidades. Un proyecto de terceros propone LSM6DSV16X (no confirmado) |
| Cámara | Frontal. Un proyecto de terceros propone IMX219, el de Raspberry Pi Camera v2 (no confirmado) |
| NFC | Dos antenas, en cabeza y pico |
| Batería | NP-F550, formato con muchos fabricantes |
| Placas | La RPI Robot HAT (motores, IMU y audio) está publicada completa; la placa imu_to_dxl no |
La RK3566 integra CPU de cuatro núcleos y una NPU; Rockchip habla de 1 TOPS, mientras que la ficha de Radxa para su placa menciona 0,8 TOPS.
3.3 Software a bordo
El runtime está escrito en Rust (unas 65.000 líneas en 7 servicios) y ejecuta un lazo de control a 50 Hz, es decir un ciclo completo de sentir, decidir y actuar cada 20 ms. Los servicios se comunican por sockets Unix con JSON-RPC:
- robotd: dueño del lazo de control y del bus de motores.
- updaterd: instala versiones firmadas y revierte si el robot arranca mal.
- configd: Wi-Fi e identidad.
- btd: ruta Bluetooth para teléfonos.
- padd: lee el gamepad.
- mediad: transmite la cámara por WebRTC.
- tofd: sirve el sensor de profundidad.
La política corre en el RK3566 en formato ONNX.
4. Apertura y licencias
- Software: los repositorios microduck (runtime y SDK) y microduck_rl (entrenamiento) son públicos y están bajo Apache-2.0.
- Hardware: Pollen pide no describirlo como hardware abierto. Se publicó la placa RPI Robot HAT (KiCad 9, Gerbers, BOM, pick-and-place y STEP, Apache-2.0). Los archivos mecánicos y el resto de la electrónica no.
- Modelos 3D: una fuente indica que su licencia incluye términos no comerciales.
- Marca: «MicroDuck», «Pollen Robotics» y «Hugging Face» son marcas ajenas.
Implicancia: para uso personal y educativo no hay problema; para vender hay que diseñar carcasa, mecánica y nombre propios y revisar las licencias de cada repositorio y activo.
5. Construir con impresora 3D
Opción A: Open Duck Mini v2 (la mejor documentada)
Réplica en miniatura del droide BDX de Disney, creada por Antoine Pirrone y colaboradores, con patrocinio de Hugging Face y Pollen. Es un robot distinto de MicroDuck: más grande y con otros servos.
- Tamaño: unos 42 cm con las piernas extendidas.
- Impresión: 51 piezas a partir de 36 archivos STL (49 en PLA y 2 en TPU). Parámetros sugeridos por una guía derivada: PLA, capas de 0,2 mm, relleno del 15 %.
- Servos: 14 Feetech STS3215 de 7,4 V (19,5 kg·cm).
- Cerebro y sensores: Raspberry Pi Zero 2 W, IMU BNO055 (con fusión de sensores integrada).
- Batería: dos celdas 18650 en serie, con BMS, interruptor y cargador USB-C.
- Otros insumos: insertos roscados M3, rodamientos 608ZZ, contactos de pie y dos servos de 9 g para las antenas.
- Costo: el proyecto apunta a menos de USD 400; la lista de materiales de su sitio comunitario suma €472,26 (58 piezas, 31 componentes distintos).
- Guías: de impresión, de ensamblaje (incompleta) y una versión interactiva en Tnkr. Etapas: imprimir, configurar el ID de cada servo, ensamblar y cablear, preparar la Raspberry, calibrar y probar la marcha.
Opción B: XGO-Duck (la más cercana a MicroDuck)
Adaptación de Luwu Dynamics del diseño de Microduck: estructura imprimible, 15 servos Feetech 1910, Arduino UNO Q, placa de expansión propia (distribución de energía, conexión de servos e IMU QMI8658A) y modelos mecánicos, PCB, BOM y guía de ensamblaje. Es muy reciente y reutiliza la forma del pato, la disposición de los 15 servos y el orden de articulaciones de la política de Pollen.
Opción C: diseño propio
Exige CAD propio, conversión a URDF o USD, identificación de actuadores y reentrenamiento. Conviene hacerla recién después de dominar el flujo con la opción A.
Recomendaciones prácticas (propias)
- Imprimir primero las piezas de articulación y probar el ajuste con un servo antes de imprimir todo.
- Usar TPU solo donde la guía lo indica (pies y amortiguación).
- Comprar repuestos de servos: durante el entrenamiento real se rompen. El kit oficial de desarrollo trae tres motores de repuesto.
6. Electrónica más barata sin perder funcionalidad
6.1 El problema del servo
- El Feetech STS3215 pesa 55 g. Quince unidades suman 825 g, más que el robot completo. Con ellos el formato de 25 cm no es viable.
- El XL330 pesa mucho menos y es lo que permite el tamaño compacto, pero a precio minorista cuesta USD 27,49 (USD 412,35 por 15).
- Comprados por volumen, el precio baja; el valor real de Pollen no es público.
| Camino | Qué mantiene | Costo y riesgo |
| A. XL330 originales | Compatibilidad total con runtime y políticas de Pollen | Unos USD 412 en servos a precio minorista |
| B. Servo Feetech de la clase XL330 (por ejemplo STS3032, 4,5 kg·cm, bus serie) | Tamaño similar y realimentación | Hay que verificar peso y torque contra el XL330, escribir el driver (protocolo distinto) y reentrenar |
| C. Cuerpo más grande con STS3215 | Costo por servo menor (unos €14 por lote) y comunidad | Se pierde el formato de 25 cm |
No se obtuvo el precio ni las medidas del STS3032: confirmarlos antes de elegir el camino B.
6.2 Reemplazos por función
| Función | Original | Alternativa de mercado | Nota |
| Cerebro | RK3566 | Radxa Zero 3W | Mismo procesador que MicroDuck |
| Cámara | Frontal | Módulo de Raspberry Pi (V1.3 o V2) | La Radxa Zero 3W soporta ambos |
| Profundidad | VL53L8CX | Módulo con ese sensor | Integrado en tu PCB baja el costo |
| 2 IMU | No confirmado | QMI8658A o similar | XGO-Duck lo usa con políticas derivadas de Microduck |
| NFC ×2 | Dos antenas | Módulos tipo PN532 (propuesta propia) | Función poco crítica |
| Audio | Micrófono y parlante | Micrófono I2S y amplificador chico (propuesta propia) | La HAT de Pollen ya incluye soporte de audio |
| Batería | NP-F550 | Celdas NP-F550 genéricas | Formato con muchos fabricantes |
| Control | Gamepad | Cualquier gamepad Bluetooth |
6.3 Qué se puede fabricar
Estructura impresa, PCB propia, pack de batería y cableado. Lo más valioso es que la placa RPI Robot HAT de Pollen está publicada con Gerbers y BOM bajo Apache-2.0: se puede mandar a fabricar tal cual. Un proyecto de terceros (microduck-replica) reconstruyó además el esquema eléctrico y rediseñó la placa IMU que Pollen no publicó; es una reconstrucción no oficial y debe verificarse.
7. El cerebro: comparación de placas
| Placa | Precio de referencia | Ventajas | Límites |
| Raspberry Pi Zero 2 W | Unos USD 15 | La usa Open Duck Mini y corre ahí una política de caminata | Solo 512 MB de RAM; justa para cámara y voz |
| Radxa Zero 3W | Desde USD 15 hasta USD 65 según RAM y eMMC (algunos revendedores cobran más) | Mismo RK3566 y formato Pi Zero, hasta 8 GB, Wi-Fi 6, NPU | Conectores algo distintos; el éxito de MicroDuck disparó su precio en China (de 135 a 700 yuanes), así que verificar stock |
| Arduino UNO Q | Unos USD 44 (2 GB); existe variante de 4 GB | Dos cerebros: procesador Linux y microcontrolador STM32 en tiempo real | Más grande (68,58 × 53,34 mm) y más cara; algunos distribuidores listaron 10 semanas de plazo |
| ESP32 | Muy barata | Fácil de fabricar en volumen | No recomendada: sin cámara ni voz y correr la red de caminata sería otro proyecto |
El Arduino UNO Q combina un procesador Qualcomm QRB2210 (Cortex-A53, Debian Linux) con un microcontrolador STM32U585 (Cortex-M33, Zephyr), comunicados por una librería de llamadas remotas llamada Bridge. Es la placa que usa XGO-Duck. Su ventaja de tiempo real se puede copiar más barato con un microcontrolador chico en una placa propia (propuesta propia, sin probar) junto a una Pi Zero 2 W o una Radxa Zero 3W.
8. Entrenamiento: software y herramientas NVIDIA
8.1 Camino de Pollen: microduck_rl
Construido sobre mjlab (MuJoCo Warp) con PPO. Requiere una GPU con CUDA y el gestor uv. Las políticas se entrenan a 50 Hz y se exportan a ONNX. Una marcha usable lleva entre 1 y 2 horas con 4096 entornos. Los servos se simulan con el modelo BAM del XL330 (control por voltaje y fricción dependiente de la carga). Tareas incluidas: caminar, caminar y levantarse, sentarse y pararse, vuelta carnero y varias de patinaje.
8.2 Camino de NVIDIA: Isaac Lab 3.0
Isaac Lab es un framework abierto, acelerado por GPU, para entrenar políticas de robots por refuerzo e imitación. La versión 3.0 está disponible desde el 21 de octubre de 2026, funciona con los motores de física Newton y PhysX y puede correr sin Isaac Sim. NVIDIA publicó con Hugging Face un tutorial oficial para Microduck:
- Isaac Lab ya trae el modelo del robot, la escena, las observaciones, las recompensas y la aleatorización de dominio.
- Comando de entrenamiento: uv run isaaclab train –rl_library rsl_rl –task IsaacContrib-Velocity-Flat-MicroDuck –num_envs 4096 presets=backlash (existe también la variante Rough para escaleras y desniveles).
- Se usa Newton con el solver MJWarp y modelos de actuador BAM, con aleatorización de masa, fricción, inercia, voltaje de batería, latencia y juego mecánico (backlash) por articulación.
- Requisitos: estación Linux con GPU NVIDIA compatible, Git y uv.
- La evaluación exporta policy.pt y policy.onnx; la política tiene 61 valores de entrada y 14 posiciones de salida.
- Microduck Arena, un Space de Hugging Face, permite comparar políticas ONNX (61 entradas, 14 salidas, máximo 64 MiB).
8.3 Otras piezas del ecosistema NVIDIA
- Isaac Sim: plataforma de simulación base con render fotorrealista; útil si se añade visión.
- Newton: motor de física abierto de NVIDIA, Google DeepMind y Disney Research; diferenciable.
- Isaac GR00T: modelos fundacionales para humanoides y manipulación; excesivo para que un pato camine.
- Cosmos: modelos de mundo para datos sintéticos; relevante más adelante si se entrena visión.
- Jetson: placas de cómputo a bordo; no hacen falta, porque una RK3566 corre la política a 50 Hz.
- Cursos gratuitos de NVIDIA (Physical AI Learning) sobre aprendizaje por refuerzo con Isaac Lab y Newton, de 2 a 4 horas.
No existe un «SDK de NVIDIA» separado para el robot: la herramienta de entrenamiento es Isaac Lab, y el robot recibe solo el archivo ONNX.
8.4 Flujo recomendado
- Modelo del robot (CAD, URDF y USD).
- Identificación de actuadores (BAM de Rhoban), lo que más pesa en la transferencia a hardware real.
- Entorno y recompensas en Isaac Lab o mjlab.
- Entrenamiento con PPO (RSL-RL) y aleatorización de dominio.
- Exportación a ONNX y carga en el robot.
- Calibración y repetición.
Hardware de entrenamiento: una PC con GPU NVIDIA y Linux. Como referencia, un usuario entrenó una marcha en 58 minutos con una RTX 5090; con GPU más modesta lleva más (estimación propia: una de gama media con 8 GB o más de VRAM sirve para empezar). Si no se dispone de GPU, se puede alquilar en la nube.
9. Conectividad con el robot
- Wi-Fi y SSH: la política se copia con scp y se carga con robotctl (por ejemplo, sudo robotctl policy load walk ruta.onnx). robotctl monitor muestra el estado y robotctl policy reset walk restaura la marcha por defecto.
- Bluetooth: duckctl maneja el robot desde una laptop, sin red ni SSH.
- Gamepad: interfaz de control emparejada, usada para probar parado, marcha lenta, giro y parada.
- Cámara: transmisión por WebRTC.
- USB-C: el kit incluye un cable; no se pudo confirmar si es de datos o solo de carga.
- Robot simulado: un script ejecuta los servicios reales sobre un cuerpo en MuJoCo, útil para desarrollar sin hardware.
- Aviso de seguridad de la documentación comunitaria: la primera prueba física debe hacerse con el robot sostenido en un soporte y, para el pico, sin objeto.
10. Costos, precio de venta y ganancia
10.1 Costo de construir
- Open Duck Mini v2: BOM publicada de €472,26. Con filamento, envío, repuestos y GPU, estimación de USD 600 a 750 para un primer prototipo.
- Réplica estilo MicroDuck: la electrónica sin servos se estima en USD 90 a 150; con 15 XL330 minoristas, el total sube a USD 500–600 más impresión. Es más que el robot oficial de USD 399.
- Un análisis externo de la lista de materiales de Pollen propone, como escenarios (no datos oficiales), costos de materiales directos de USD 227–265, 313–363 o 405–463 según el precio de compra de los servos (USD 10, 14 o 18 cada uno); la variable decisiva es el contrato de servos, que no es público.
10.2 Importación a Argentina (a verificar con ARCA o un despachante)
- Franquicia para uso personal: USD 400 por envío exentos de derechos de importación y tasa de estadística; se paga IVA (ejemplo publicado: sobre USD 200 de exceso, unos USD 42 de IVA). Las fuentes consultadas difieren en el límite anual de envíos (cinco por persona según algunas).
- Esa franquicia es para envíos sin finalidad comercial: importar para revender probablemente no aplique y los costos subirían.
10.3 Competencia y precio
El robot oficial cuesta USD 399, con cámara, ToF, siete comportamientos y respaldo de una empresa grande. El costo de materiales de un clon artesanal ya supera ese precio.
10.4 Escenarios ilustrativos (estimaciones, sin demanda validada)
| Escenario | Costo por unidad | Precio posible | Ganancia bruta |
| Robot armado, de a uno | USD 650–750 | USD 900–1.100 | USD 150–400, antes de impuestos y garantía, con 15–20 horas de trabajo |
| Lote de 20 (servos por mayor) | USD 450–550 | USD 800–1.000 | USD 250–500 por unidad, con más capital inmovilizado |
| Kit de piezas impresas (sin servos) | USD 30–60 | USD 100–150 | USD 60–100 por kit |
A la ganancia bruta hay que restarle impuestos, IVA, soporte y garantía; los servos que fallan salen del margen.
10.5 Vías de monetización con mejor relación esfuerzo-retorno
- Contenido: documentar la construcción y el entrenamiento genera tráfico y patrocinios con baja inversión.
- Kits impresos y servicios: calibración, ajuste de políticas, talleres y cursos para escuelas y makers.
- Robots personalizados (color, voz, comportamientos) en tiradas chicas y por encargo, para no inmovilizar stock.
11. Riesgos
- Propiedad intelectual: diseño propio de carcasa y nombre si se va a vender.
- Abastecimiento: precio y stock de la Radxa Zero 3W se movieron fuerte tras el lanzamiento; los servos son el componente más caro y el que más se rompe.
- Compatibilidad: cambiar servo o IMU obliga a reidentificar actuadores y reentrenar.
- Madurez: los proyectos derivados (XGO-Duck, reconstrucciones de terceros) son muy recientes; una fuente advirtió que nadie probó aún una unidad de producción durante meses de caídas y reparaciones, y que Pollen marca como provisionales varias especificaciones.
- Importación comercial: régimen fiscal distinto al de uso personal.
12. Hoja de ruta sugerida
- Fase 1 (validar): construir una unidad con piezas estándar, la placa HAT publicada, Radxa Zero 3W y XL330 (o, para aprender más barato, Open Duck Mini v2 con Raspberry Pi Zero 2 W), y hacerla caminar con la política publicada.
- Fase 2 (entrenar): reproducir el entrenamiento con microduck_rl y luego con Isaac Lab, exportar a ONNX y cargar la política en el robot.
- Fase 3 (abaratar): cotizar servos por volumen, probar un servo alternativo en una segunda unidad, rediseñar la placa propia y, si hace falta, cambiar el IMU. Un solo cambio por vez.
- Fase 4 (capas): agregar cámara, ToF, NFC y voz, que son independientes de la marcha.
- Fase 5 (negocio): decidir entre contenido, kits o unidades personalizadas según los costos reales cotizados.
13. Datos no confirmados
- Array de 8 micrófonos (no hallado en fuentes).
- Variante exacta del servo (XL330-M288-T es la más probable).
- Modelos exactos de IMU, cámara, NFC y audio.
- Si los robots de producción usan una Radxa Zero 3W sin cambios.
- Precio de compra de servos de Pollen y margen del producto oficial.
- Precio y medidas del Feetech STS3032 y su equivalencia con el XL330.
- Si el cable USB-C del kit transmite datos.
- Régimen exacto de importación para reventa y límite anual de envíos.
14. Fuentes principales
- Pollen Robotics, repositorios microduck y microduck_rl (GitHub).
- Blog de NVIDIA en Hugging Face, «Train in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0» (21 de octubre de 2026): https://huggingface.co/blog/nvidia/microduck-isaac-lab-sim-to-real
- Comunicado de NVIDIA sobre la plataforma Isaac (GTC Berlín, 21 de octubre de 2026): https://www.manilatimes.net/2026/10/21/tmt-newswire/globenewswire/nvidia-advances-isaac-platform-for-general-purpose-robotics-with-new-reference-humanoid-frameworks-simulation-pipelines-and-data/2450595
- Robotopian, «Inside the $399 Microduck: Hardware, BOM & True Cost»: https://robotopian.com/blogs/news/microduck-hardware-bom-suppliers-cost-analysis
- Reconstrucción de terceros: https://github.com/fanhao375/microduck-replica
- XGO-Duck (Luwu Dynamics): https://github.com/LuwuDynamics/xgoduck_hardware
- Open Duck Mini: https://github.com/apirrone/Open_Duck_Mini y lista de materiales en https://tnkr.ai/open-duck-mini/open-duck-mini-v2?tab=documentation
- Eesel, CircuitDigest, China Daily, BigGo Finance y otros medios sobre especificaciones y demanda de MicroDuck.
- Radxa Zero 3W (Notebookcheck, CNX Software) y Arduino UNO Q (distribuidores, CNX Software).
- Régimen de importación por courier en Argentina: notas de El Once, iProfesional, Blog del Contador y El Cronista (julio de 2026).
Researchland
Revolución en la IA Física: Gemini Robotics 2, Apollo 2 de Apptronik y el Estado de la Robótica Humanoide
Publicado
3 semanas agoon
1 de octubre de 2026
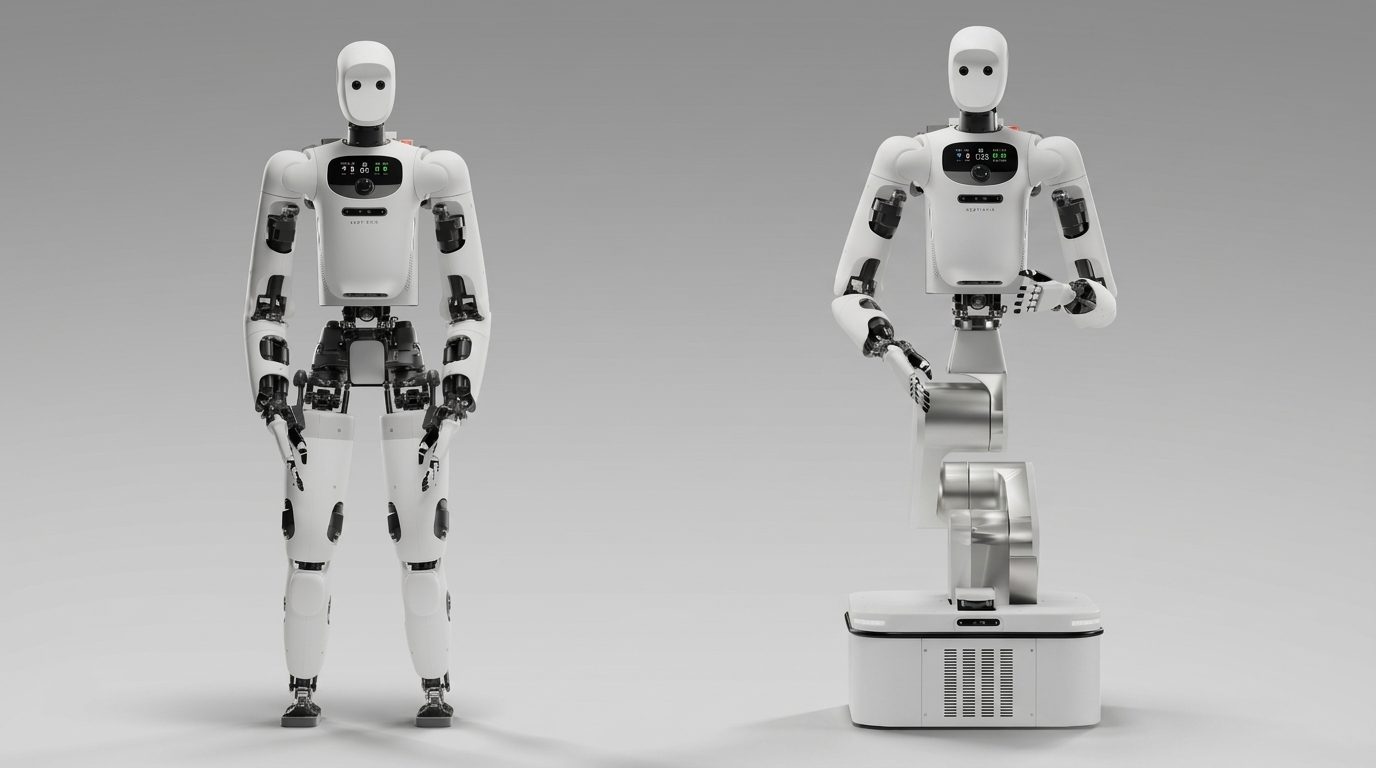
La carrera por dominar la Inteligencia Artificial Física (Embodied AI) ha alcanzado un nuevo hito con el lanzamiento de Gemini Robotics 2 por parte de Google DeepMind y su integración en el robot humanoide Apollo 2 desarrollado por la empresa estadounidense Apptronik. A diferencia de las generaciones anteriores, que dependían de programas rígidos y scripts pregrabados, la combinación de modelos de visión, lenguaje y acción (Vision-Language-Action o VLA) está permitiendo que los robots entiendan el entorno, razonen sobre tareas complejas y ejecuten movimientos con una flexibilidad y destreza sin precedentes.
- El Cerebro: Gemini Robotics 2 y Gemini Robotics ER 2
Presentado a mediados de 2026, el ecosistema de inteligencia artificial para robótica de Google DeepMind se compone de tres pilares principales:
- Gemini Robotics ER 2 (Embodied Reasoning): Es el modelo de orquestación de alto nivel. Analiza secuencias de video en tiempo real y razona instrucciones ambiguas en lenguaje natural (por ejemplo: recoge los envases vacíos y ordénalos por color), convirtiéndolas en planes lógicos estructurados.
- Gemini Robotics 2 (VLA): Conecta la percepción con el control físico directo. Opera como un modelo unificado de Whole-Body Control (control de cuerpo completo), gestionando simultáneamente la locomoción bipedal, el equilibrio del torso y la manipulación bimanual con las manos.
- Gemini Robotics On-Device 2: Modelo ligero optimizado para ejecutarse localmente en el hardware del robot. Permite adaptar el sistema a nuevas tareas físicas o herramientas en menos de 200 demostraciones guiadas.
- El Hardware: Apollo 2 de Apptronik
Apptronik, la empresa derivada de la Universidad de Texas nacida del programa Valkyrie de la NASA, ha presentado la plataforma Apollo 2. El diseño destaca por su enfoque modular y de grado industrial:
- Configuración Doble (Bipedal / Torso Móvil): La plataforma cuenta con una versión bipedal de cuerpo completo (1,73 metros de altura y aproximadamente 73 kg de peso) y una versión de torso modular montada sobre una base robótica móvil o estación fija.
- Capacidad de Carga (Payload): Soporta hasta 25 kg, superando a competidores como Figure 02 o Tesla Optimus.
- Autonomía y Batería: Ofrece unas 4 horas de operación continua con un sistema de batería intercambiable en caliente (hot-swappable), diseñado para operar sin pausas prolongadas por carga en enchufe.
- Manos y Manipulación Fina: Soporta manos de alta destreza (como SharpaWave o Inspire Hands de hasta 16-22 grados de libertad) que combinan Actuadores Elásticos en Serie (SEA) con sensores táctiles para medir fuerza y prevenir roturas ante impactos.
Rendimiento registrado en tareas de manipulación:
- Destornillar bombillas: 92,0% de éxito.
- Tomar objetos de estantes: 76,3% de éxito.
- Tomar objetos del suelo (agachándose): 45,7% de éxito.
- Atar bolsas de basura o cierre Ziplock: 40,0% a 44,0% de éxito.
- ¿Cuánto cuesta un robot de Apptronik?
A diferencia de productos de consumo con catálogo comercial abierto, Apptronik no maneja un precio de venta al público general. La empresa comercializa Apollo únicamente mediante contratos corporativos y programas piloto bajo pedido:
- Modelo Robot-as-a-Service (RaaS): Es el canal principal utilizado por empresas como Mercedes-Benz o GXO Logistics. Consiste en una suscripción anual vinculada a las horas operativas del robot. En el sector financiero se proyecta una tarifa de servicio de aproximadamente 80.000 dólares anuales por unidad.
- Meta de Costo a Escala: Jeff Cardenas, CEO de Apptronik, ha declarado que el objetivo a largo plazo de la compañía al fabricar masivamente el robot es llevar el costo por unidad a menos de 50.000 dólares. Sin embargo, la empresa aclara que esa cifra es un objetivo de escala futura (asociado a la próxima generación, Apollo 3) y no refleja el precio actual de un piloto individual.
- Respaldo e Inversión: En febrero de 2026, Apptronik extendió su ronda de inversión Serie A hasta los 935 millones de dólares (alcanzando una valuación superior a los 5.000 millones de dólares) con el respaldo de inversores y socios estratégicos de la talla de Google, Mercedes-Benz, John Deere y AT&T Ventures.
- Comparativa Estratégica: El Modelo Abierto vs. Integración Vertical
- Google / Apptronik (Apollo 2): Estrategia: Plataforma Abierta / Modular (Ecosistema). Google aporta el software e inteligencia artificial (Gemini) y Apptronik el hardware. Capacidad de carga: 25 kg. Autonomía: 4 horas (batería intercambiable en caliente). Aproximación comercial: Pilotos RaaS en logística y automotriz (Mercedes-Benz, GXO Logistics).
- Tesla (Optimus): Estrategia: Integración Vertical Cerrada. Construye hardware, actuadores, chips propios (FSD) y software internamente. Capacidad de carga: 20 kg. Autonomía: 2 a 4 horas (batería integrada). Aproximación comercial: Producción masiva proyectada para flotas propias y clientes directos.
- Figure AI (Figure 02): Estrategia: Ecosistema Mixto. Hardware propietario con alianzas de software (OpenAI) e integración industrial (BMW). Capacidad de carga: 20 kg. Autonomía: 5 horas (batería integrada). Aproximación comercial: Pilotos de ensamble pesado en plantas automotrices.
Conclusión
El ecosistema que forman Gemini Robotics 2 y Apollo 2 demuestra que la robótica humanoide ha dejado de ser una demostración de laboratorio para convertirse en una tecnología de prueba operativa en entornos industriales reales. Mientras empresas como Tesla buscan una integración vertical propia, la alianza entre Google y Apptronik está trazando el camino hacia una infraestructura de IA modular y abierta, capaz de adaptar diferentes tipos de cuerpos robóticos a las necesidades específicas de la manufactura y la logística global.
Fuentes y Referencias:
- Google DeepMind Blog: Gemini Robotics 2 and Embodied Reasoning (ER 2) Technical Report, 2026.
- Apptronik Inc.: Apollo 2 Technical Specifications and Hardware Architecture, 2026.
- Reuters / Bloomberg: Apptronik Series A Extension and Valuation Report, Febrero 2026.
- Mercedes-Benz Media / GXO Logistics: Pilots and Robot-as-a-Service (RaaS) Deployment Announcements, 2025-2026.
- IEEE Spectrum: Comparative Analysis of Bipedal Humanoid Actuators and Tactile Sensing (Apollo 2, Optimus Gen 2, Figure 02).
Researchland
Bancos y computación cuántica: Goldman se retira, JPMorgan sigue
Publicado
3 semanas agoon
30 de septiembre de 2026
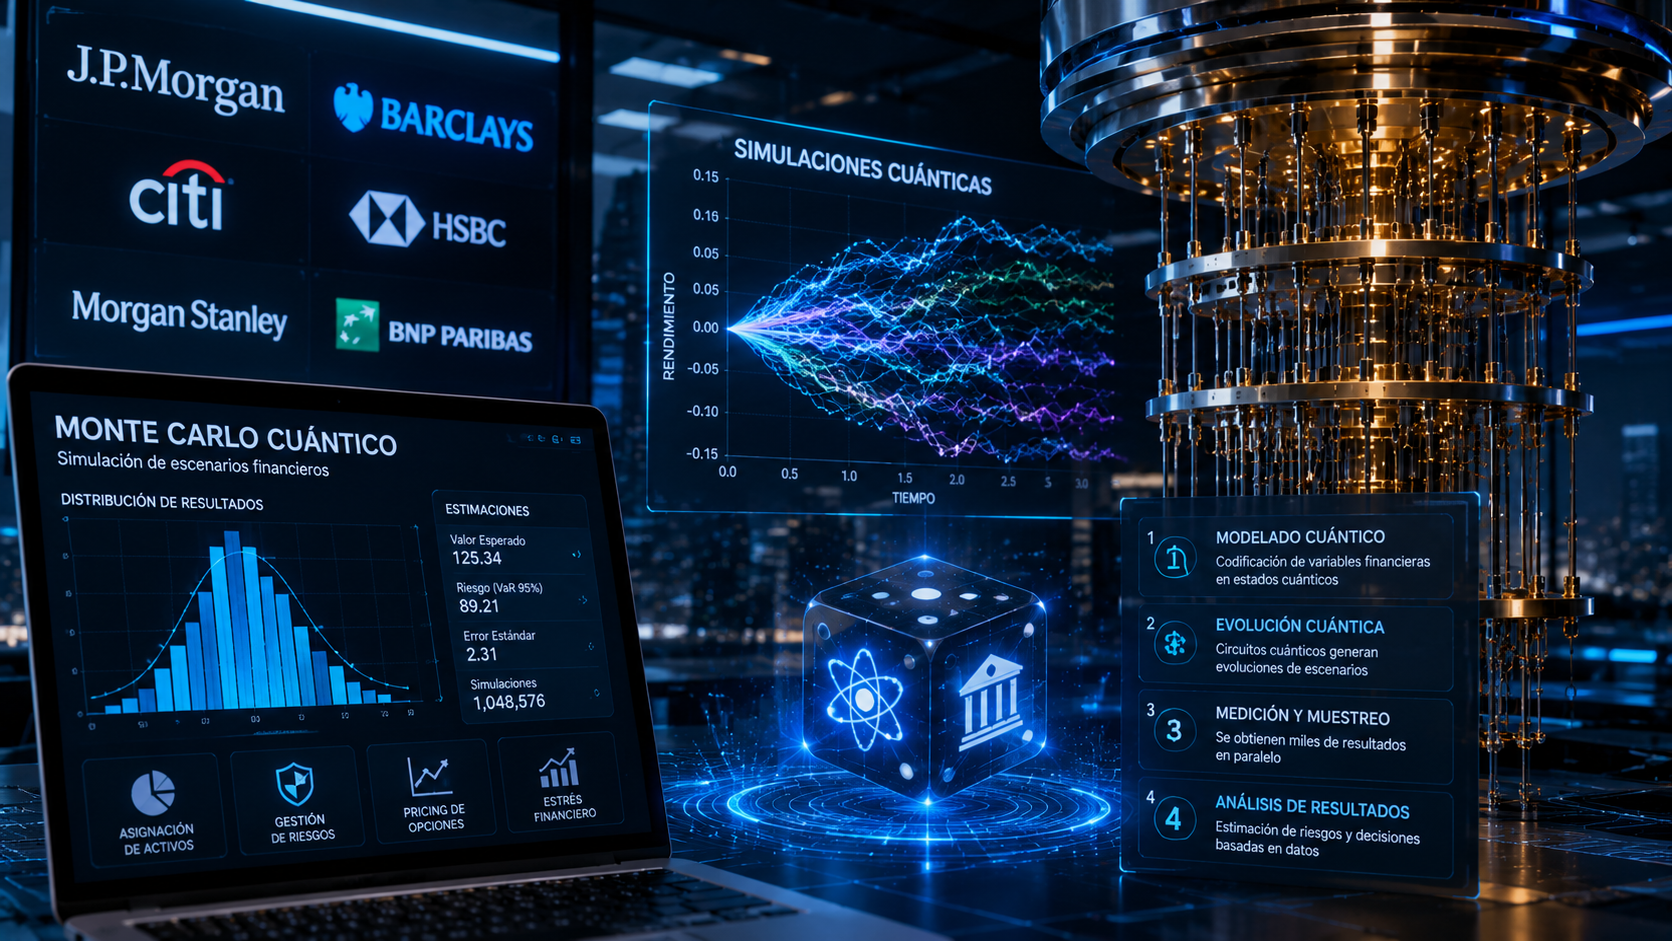
Más de 15 bancos globales tienen programas cuánticos, pero ninguno los usa en operaciones reales. La diferencia entre quienes abandonan y quienes redoblan la apuesta muestra cuánto falta para que la tecnología rinda en las finanzas.
Más de 15 bancos globales, entre ellos JPMorgan, Goldman Sachs, BBVA, Barclays, BNP Paribas y HSBC, tienen programas de investigación cuántica en optimización de portafolios, riesgo, derivados, fraude y simulaciones Monte Carlo, y ninguno ha desplegado sistemas listos para producción en operaciones en vivo. Ese es el punto de partida de un sector que invierte en talento y alianzas con IBM, Quantinuum, Pasqal, Multiverse Computing e IonQ, pero todavía no traduce esa inversión en resultados operativos. La distancia entre el entusiasmo y la realidad se hizo visible en abril de 2026, cuando Bloomberg describió el quiebre entre dos gigantes de Wall Street: Goldman Sachs redujo sus esfuerzos cuánticos tras concluir que las aplicaciones prácticas eran inalcanzables con el hardware actual, mientras JPMorgan siguió invirtiendo. The Quantum InsiderSeeking Alpha
La historia de Goldman es la más reveladora. Hace unos tres años, según el relato de Bloomberg, el banco había reunido un puñado de científicos especializados y se había asociado con Amazon para explorar cómo mejorar los retornos de sus clientes más ricos. La conclusión fue un balde de agua fría: sus investigadores calcularon que tendrían que correr un algoritmo durante millones de años y que el procesador necesitaría al menos 8 millones de qubits lógicos. El equipo terminó desarmándose en medio de un amplio programa de recorte de costos. Conviene no mezclar esa cifra con otras que circulan. El trabajo técnico de Goldman sobre valuación de derivados, hecho junto a IBM, estimó unos 7.500 qubits lógicos, una profundidad de 46 millones de puertas T y un reloj lógico de 10 MHz para lograr ventaja cuántica, y la versión publicada en la revista Quantum habla de unos 8.000 qubits lógicos. Ese cálculo se achicó después: un paper de 2023 de investigadores del propio banco redujo las puertas T unas 16 veces y los qubits lógicos unas 4 veces, y estimó que la ventaja requeriría 4.700 qubits lógicos y dispositivos capaces de ejecutar mil millones de puertas T a 45 MHz. La lectura es que las cuentas mejoran con cada avance algorítmico, pero el cuello de botella sigue siendo el hardware: qubits corregidos de errores y velocidad de ejecución que hoy no existen. Wall Street’s Quantum Computing Divide: Goldman Retreats, JPMorgan Invests – Bloomberg +4
En la vereda opuesta está JPMorgan. El banco mantiene un equipo de más de 50 físicos, matemáticos e informáticos que exploran usos que van de la criptografía al aprendizaje automático. Probó formas de analizar grandes conjuntos de datos con procesadores de Quantinuum, trabajó con Amazon en algoritmos para carteras más diversificadas y espera que aplicaciones útiles empiecen a aparecer en los próximos años, aunque admite que el hardware es la limitación principal. Su resultado más visible no es de trading sino de criptografía: en marzo de 2025 publicó en la revista Nature, junto a Quantinuum y laboratorios nacionales de Estados Unidos, la primera demostración de aleatoriedad certificada con una computadora cuántica. Se usó el sistema H2 de 56 qubits y la certificación se validó con más de 1,1 exaflops de cómputo clásico. Es un avance real, aunque todavía lejos de valuar un derivado o armar un portafolio. Entre los demás bancos, según Bloomberg, UBS capacita a sus analistas en fundamentos cuánticos, mientras BBVA y Crédit Agricole prueban casos puntuales como optimización de portafolios y análisis de crédito. Goldman Sachs and JPMorgan Chart Radically Different Courses on Quantum Computing’s Wall Street Future — BigGo Finance +3
El caso que más se acercó a un resultado con datos reales fue el de HSBC e IBM. En septiembre de 2025, el banco informó una mejora de hasta 34% en la predicción de la probabilidad de que una operación de bonos corporativos se ejecute al precio cotizado, usando datos de escala productiva. Pero el resultado abrió más preguntas que certezas: los propios investigadores reconocieron que la magnitud de la ganancia sigue sin explicarse del todo con la teoría actual, y especialistas sugirieron que un método clásico conocido podría replicar el efecto del ruido del equipo de IBM. La discusión ilustra el riesgo de leer como «ventaja cuántica» cualquier mejora en datos ruidosos. El mismo cuidado corresponde con las propuestas que se acercan a las finanzas desde otro lado: la firma QuantLase, de Abu Dhabi, informó pruebas de su plataforma de computación con luz (fotónica, no cuántica en sentido estricto) con siete datasets bursátiles, pero su relato no ofrece resultados numéricos de precisión ni establece una ventaja sobre los métodos convencionales, y un whitepaper no equivale a una publicación con revisión de pares. HSBC and IBM Demonstrate Quantum-Enabled Algorithmic Trading with up to 34% Improvement – Quantum Computing Report +3
Mientras la ventaja de cómputo espera hardware, la presión más inmediata para los bancos es la seguridad. Un informe del Foro Económico Mundial del 10 de septiembre de 2026 plantea que algunos bancos están pasando de estrategias «a prueba de cuántica» a estrategias «potenciadas por cuántica», y que la escasez de talento especializado es una preocupación seria. El mismo texto atribuye a la entidad turca Yapı Kredi haber resuelto en siete segundos un problema de análisis de riesgo que antes demandaba años, un dato que conviene tomar con cautela hasta que haya detalles verificables. En el frente defensivo, el Grupo de Expertos Cibernéticos del G7 adoptó en enero de 2026 una hoja de ruta para la transición a la criptografía poscuántica, y desde el sector advierten que las entidades no deberían esperar a que existan sistemas cuánticos potentes, porque para parte de sus datos podría ser tarde. Para el lector argentino, el mensaje práctico es doble: no hay señales de que la cuántica vaya a cambiar el trading ni la valuación de instrumentos en el corto plazo, pero sí importa seguir la agenda de seguridad y la migración criptográfica que van a exigir los reguladores y los proveedores tecnológicos del sistema financiero. En las fuentes consultadas no aparecen programas cuánticos de bancos argentinos. For banks, quantum computing is both a threat to security and a chance to build resilience | World Economic Forum +2
De cara a los próximos años, la pregunta para los bancos deja de ser si la tecnología funciona y pasa a ser cuánto cuesta esperar. Goldman decidió que la cuenta no cierra y recortó; JPMorgan paga una prima para tener equipos y experiencia el día que el hardware madure; el resto va probando casos acotados. Nadie ha demostrado todavía cuál de las dos posturas resultará acertada, y las cifras de recursos, que bajaron con cada mejora algorítmica, muestran que el horizonte puede acortarse sin dejar de estar lejos.
Fuentes:
The Quantum Insider (15 bancos globales con programas cuánticos): https://thequantuminsider.com/2026/03/27/15-plus-global-banks-probing-the-wonderful-world-of-quantum-technologies/
Bloomberg (Goldman se retira, JPMorgan invierte): https://www.bloomberg.com/news/features/2026-04-26/wall-street-s-quantum-computing-divide-goldman-retreats-jpmorgan-invests
Bloomberg Law: https://news.bloomberglaw.com/banking-law/goldman-jpmorgan-take-divergent-paths-in-quantum-computing-race
NewFortuneTimes (resumen del reportaje de Bloomberg): https://www.newfortunetimes.com/quantum-computing-faces-reality-check-as-banks-take-different-paths/
Seeking Alpha: https://seekingalpha.com/news/4579764-wall-street-s-quantum-dream-meets-reality-as-banks-diverge
David A. Bader (extractos del reportaje): https://davidbader.net/post/20260426-bloomberg/
BigGo Finance: https://finance.biggo.com/news/7cE70J0BmHHDnbgyN2ab
Finadium (estimación de recursos de Goldman): https://finadium.com/goldman-sachs-threshold-for-quantum-advantage-in-derivative-pricing/
Quantum (paper de Goldman, 2021): https://quantum-journal.org/papers/q-2021-06-01-463/
arXiv (Derivative Pricing using Quantum Signal Processing): https://arxiv.org/abs/2307.14310
JPMorganChase (aleatoriedad certificada): https://www.jpmorganchase.com/about/technology/blog/certified-randomness1
The Quantum Insider (aleatoriedad certificada): https://thequantuminsider.com/2025/03/26/joint-research-team-achieves-certified-quantum-randomness-makes-once-theoretical-experiments-into-real-world-quantum-computing-uses/
HSBC (comunicado del ensayo con IBM): https://www.hsbc.com/news-and-views/news/media-releases/2025/hsbc-demonstrates-worlds-first-known-quantum-enabled-algorithmic-trading-with-ibm
The Quantum Insider (análisis del estudio HSBC-IBM): https://thequantuminsider.com/2025/09/28/bond-trading-quantum-bond-trading-a-deeper-look-at-hsbc-and-ibms-bond-trading-study/
Global Trading (críticas al resultado de HSBC): https://www.globaltrading.net/experts-pour-cold-water-on-hsbc-quantum-computing-breakthrough/
The Quantum Insider (QuantLase): https://thequantuminsider.com/2026/09/30/quantlase-tests-photonic-computing-platform-on-financial-market-data/
Foro Económico Mundial: https://www.weforum.org/stories/financial-and-monetary-systems/quantum-computing-for-banks-both-threat-and-opportunity/
finews (Q-Day y criptografía poscuántica): https://www.finews.com/news/english-news/73519-banks-quantum-problem-q-day-post-quantum-cryptography-cybersecurity
Banking.Vision (hoja de ruta del G7): https://banking.vision/en/the-year-of-quantum-computing
Microduck: el pequeño robot que sorprendió en la presentación de NVIDIA
Wall Street acelera la tokenización: bancos y mercados avanzan hacia una nueva infraestructura financiera basada en blockchain
Un sistema de edición genética busca ampliar las opciones frente a CRISPR
CRISPR Parte I: Avances en Terapias Génicas con CRISPR para 2025 – Transformando la Medicina
Vercel: La Plataforma Líder en Desarrollo Web y AI Cloud
¡El Futuro es Ahora! Los Avances Más Impactantes en Hologramas para 2025
Grandes bancos de EE.UU. arman una red conjunta de depósitos tokenizados
Augustus, una fintech que construye un banco de compensación con carta federal en USA
Aptos apuesta USD $50 millones a la AI y los mercados institucionales on-chain
TENDENCIAS
-
Bio1 año agoCRISPR Parte I: Avances en Terapias Génicas con CRISPR para 2025 – Transformando la Medicina
-
EmpresasTech10 meses agoVercel: La Plataforma Líder en Desarrollo Web y AI Cloud
-
Researchland1 año ago¡El Futuro es Ahora! Los Avances Más Impactantes en Hologramas para 2025
-
AI1 año ago¿Qué es Hugging Face? Guía Actualizada a Mayo 2025
-
Nano2 años agoLas últimas innovaciones en nanotecnología
-
AI11 meses agoGoogle Antigravity: La Herramienta IA Multiagentes que Revoluciona el Desarrollo de Software
-
AI2 años agoAgentes de IA y Workflows Agénticos: La Revolución de la Automatización
-
AI2 años agoAgentes de IA vs. Agentic AI : Diferencias, Ejemplos y Avances Recientes